Perception · computer vision01
Nexa Vision
Liest Bilddaten und orbitale Daten, extrahiert Indizes und identifiziert Muster und Anomalien im überwachten Gebiet.
Wahrnehmung erkundenKI, Computer Vision, Sensorik und Robotik in einer einzigen Architektur verbunden, um reale Betriebsabläufe zu beobachten, zu interpretieren und darauf zu handeln.
System
Eine einzige Architektur verbindet Beobachtung, Kontext, Interpretation und Aktuierung — jede Stufe speist die nächste.
Sensoren und Bilddaten beschreiben die Umgebung und erfassen den Zustand des Betriebs.
Satellit / Drohne / Kamera / Sensor / WetterComputer Vision, Zeitreihen und Kontext organisieren die Auswertung der Signale.
Computer Vision / Zeitreihen / KontextKI, Analyse und Priorisierung zeigen auf, was zuerst gehandelt werden sollte.
KI / Analyse / Priorisierung / BerichtBetrieb, Robotik und Inspektion führen in der physischen Welt aus — und erzeugen neue Aufzeichnungen.
Betrieb / Robotik / Inspektion / InterventionDie Aufzeichnungen jeder Aktion fließen als Daten zurück. Der Zyklus beginnt mit mehr Kontext als zuvor von Neuem.
/ Intelligenz und Computer Vision
Von Bilddaten zur Diagnose – Daten werden in klarere Entscheidungen überführt.
Ökosystem
Fünf Schichten verbinden Sensorik, Wahrnehmung, Intelligenz und Ausführung — jedes Produkt besetzt die Schicht, in der es wirkt.
Orbitale, Wetter- und Feldbeobachtung speisen die nachfolgenden Schichten.
Orbitale, Wetter- und Feldbeobachtung speisen die nachfolgenden Schichten.
Bilddaten und Signale werden zu einer strukturierten Auswertung der Umgebung.
Bilddaten und Signale werden zu einer strukturierten Auswertung der Umgebung.
Analyse und Interpretation verwandeln die Auswertung in Diagnose und Empfehlung.
Analyse und Interpretation verwandeln die Auswertung in Diagnose und Empfehlung.
Planung, Missionssteuerung und Nachverfolgung jeder Aktion.
Planung, Missionssteuerung und Nachverfolgung jeder Aktion.
Physische Ausführung: Inspektion, Intervention und kontinuierlicher Betrieb.
Physische Ausführung: Inspektion, Intervention und kontinuierlicher Betrieb.
Konzeptionelle Schichten · Produkte nach Betriebsschicht aufgeführt
Territoriale und zeitliche Überwachung mit Nexa Vision, operative Interpretation mit Nexa M1, Umweltkontext mit Atmos und Einsatzkoordination mit Synapse Control.
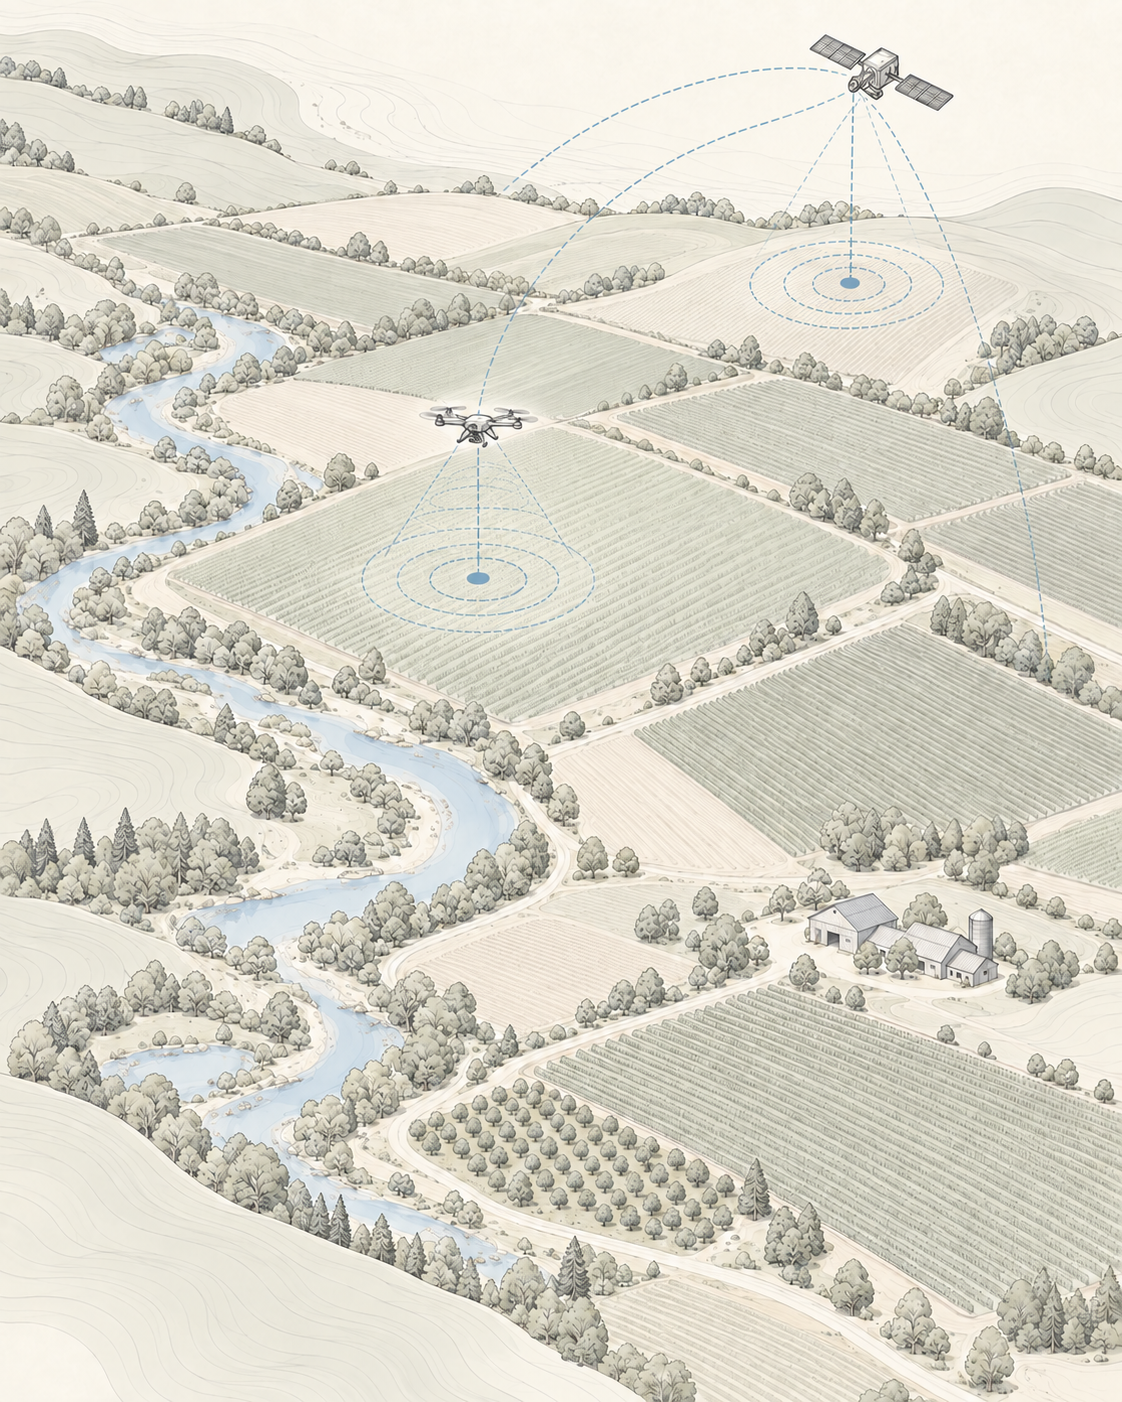
Nexa Vision liefert visuelle Wahrnehmung für Inspektion und Identifikation, Synapse Control koordiniert Missionen, Ausrüstung und Telemetrie, und Axis führt Aktionen in der physischen Welt aus.
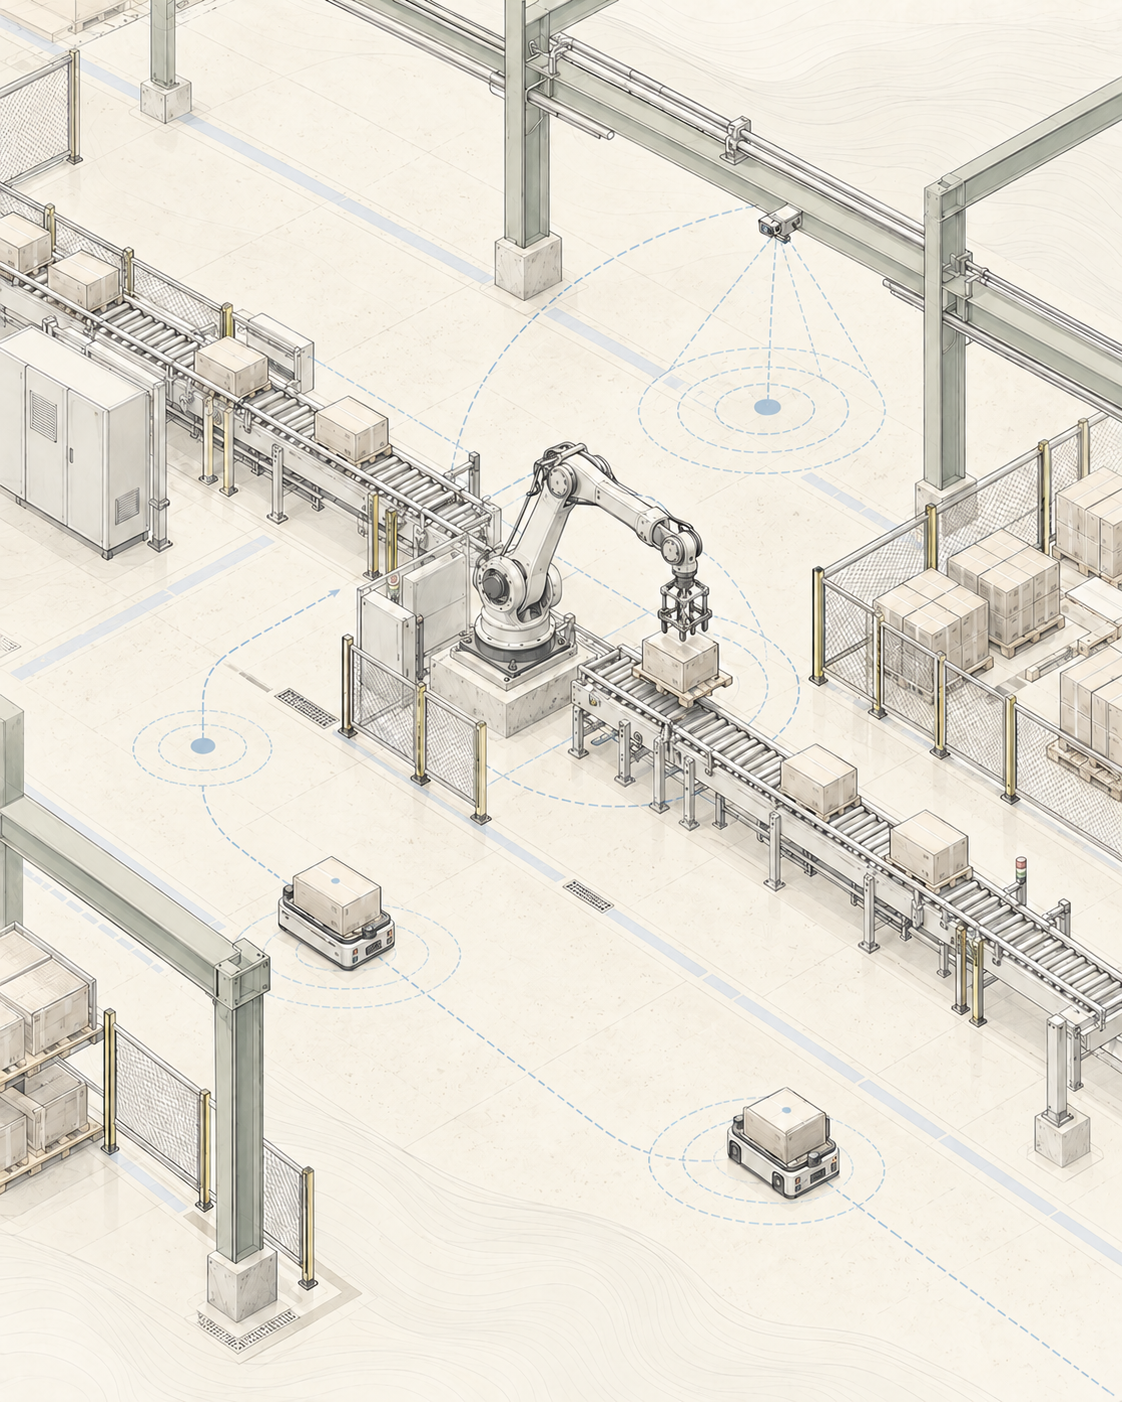
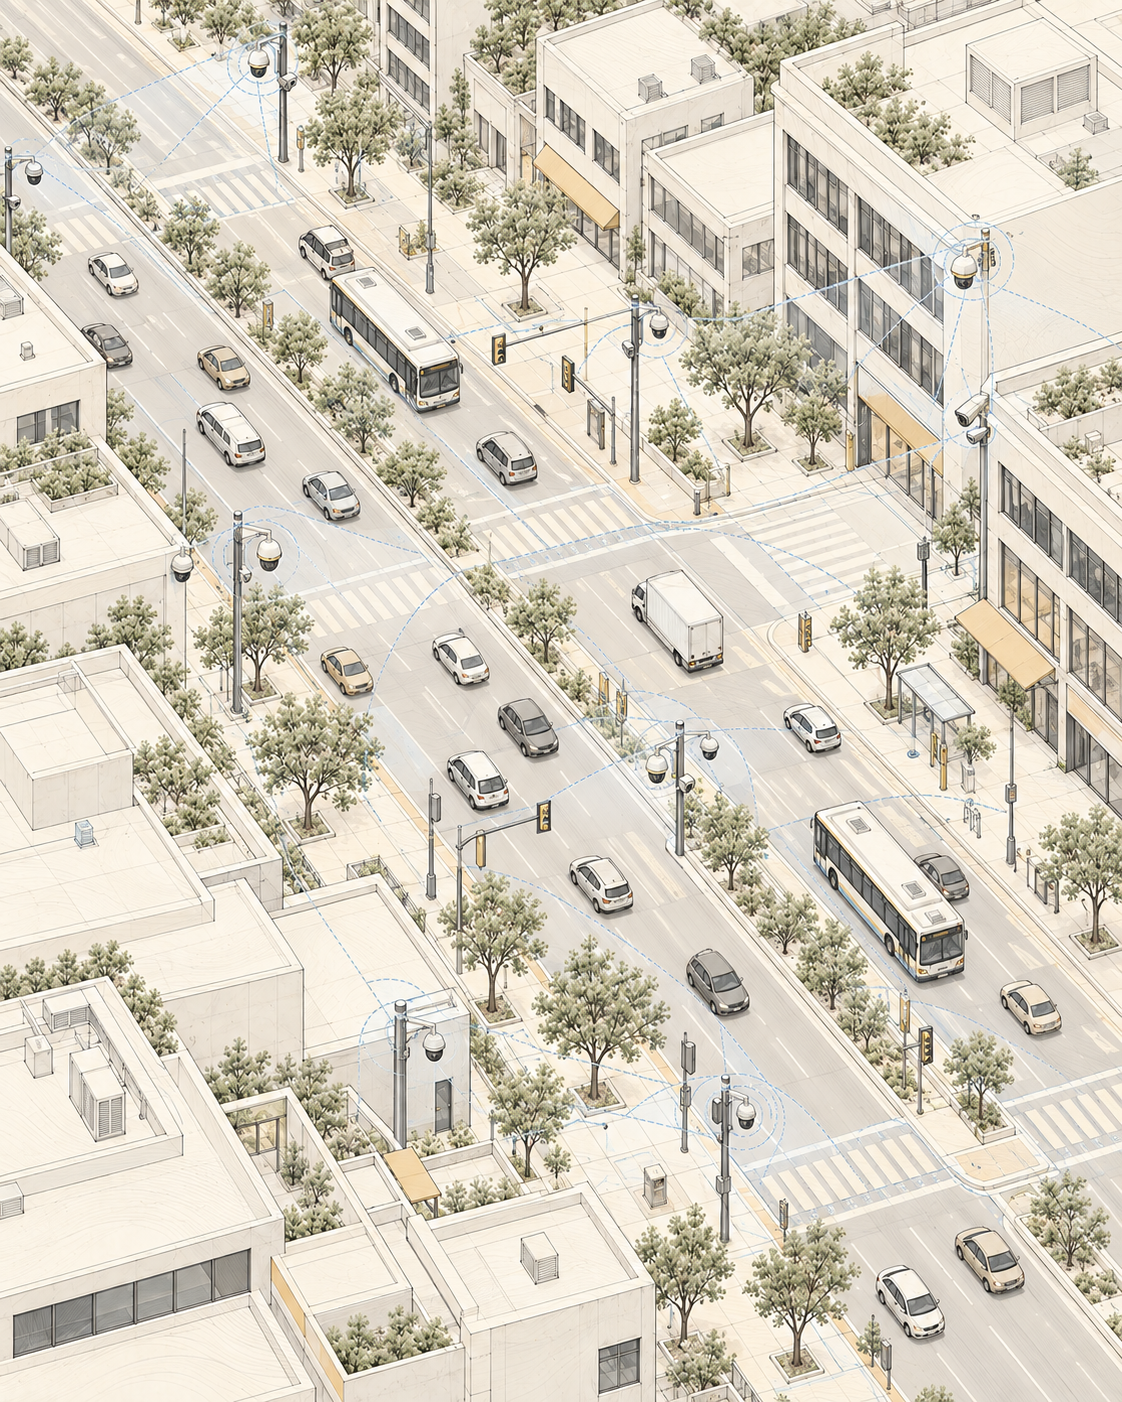
Nexa Vision inspiziert Halden, Strukturen und Betriebsflächen, Nexa M1 interpretiert räumliche Veränderungen, Atmos ergänzt Umweltkontext und Synapse Control koordiniert ferngesteuerte Missionen.
Nexa Vision liefert visuelle Wahrnehmung und Asset-Tracking, Synapse Control plant Missionen, Routen und Telemetrie, und Axis verbindet digitale Entscheidungen mit physischer Ausführung.
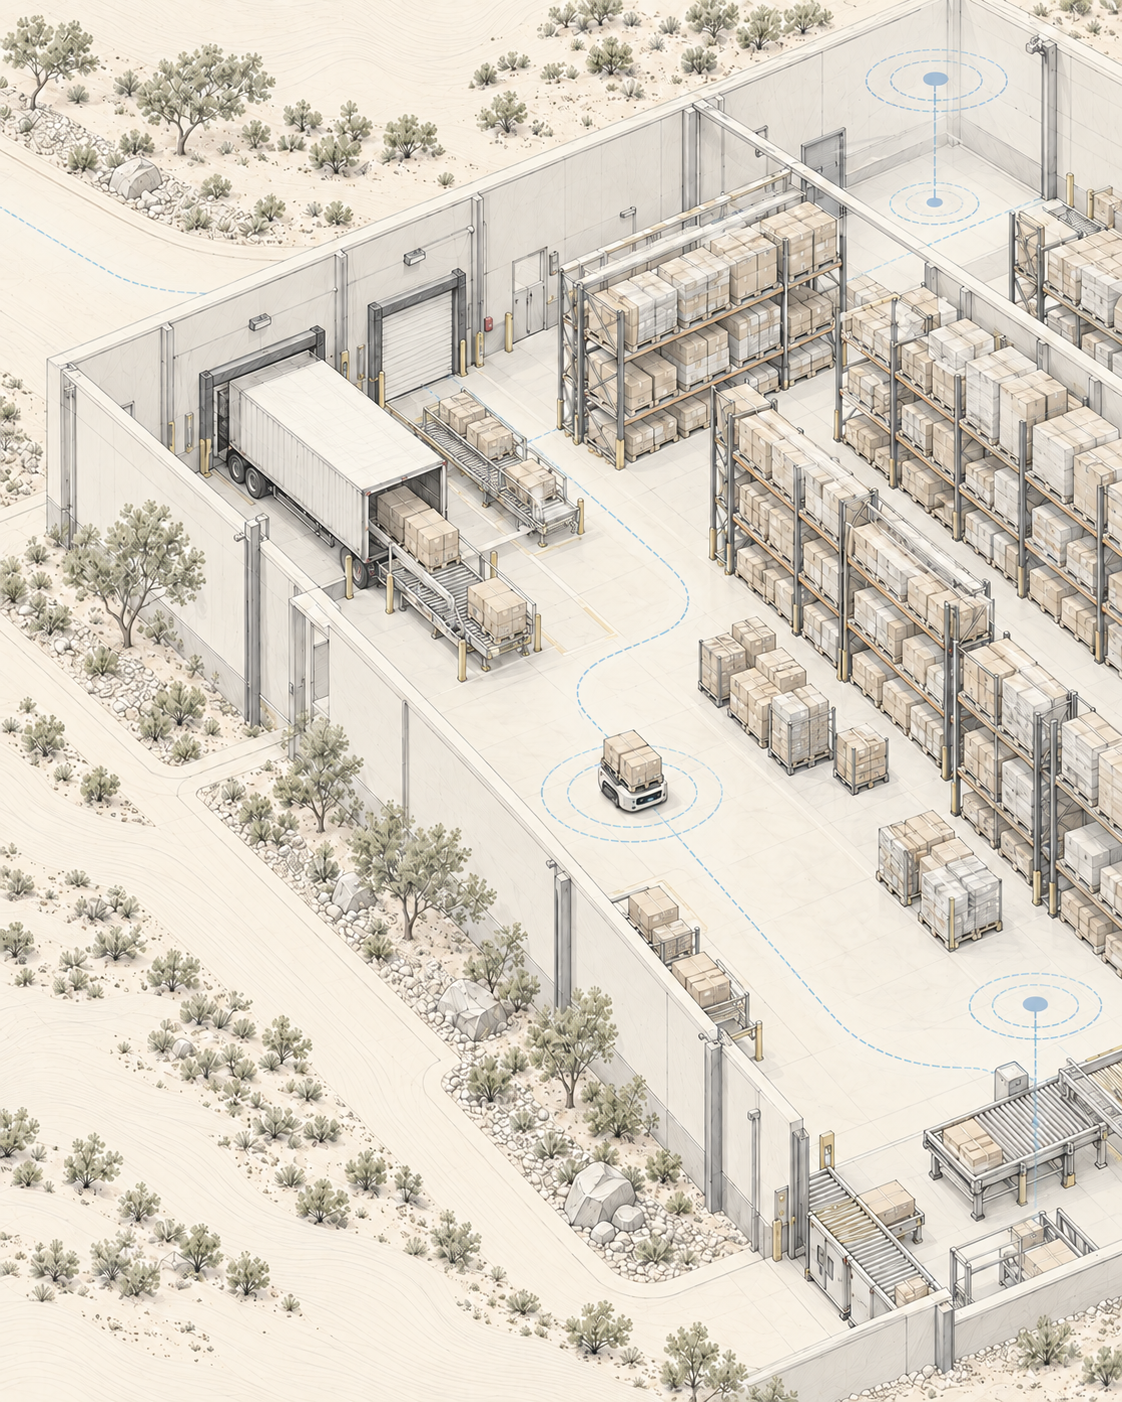
Nexa Vision überwacht Anlagen und Assets, Nexa M1 interpretiert Umweltveränderungen, Atmos liefert Umweltkontext und Synapse Control koordiniert ferngesteuerte Missionen und Warnmeldungen.
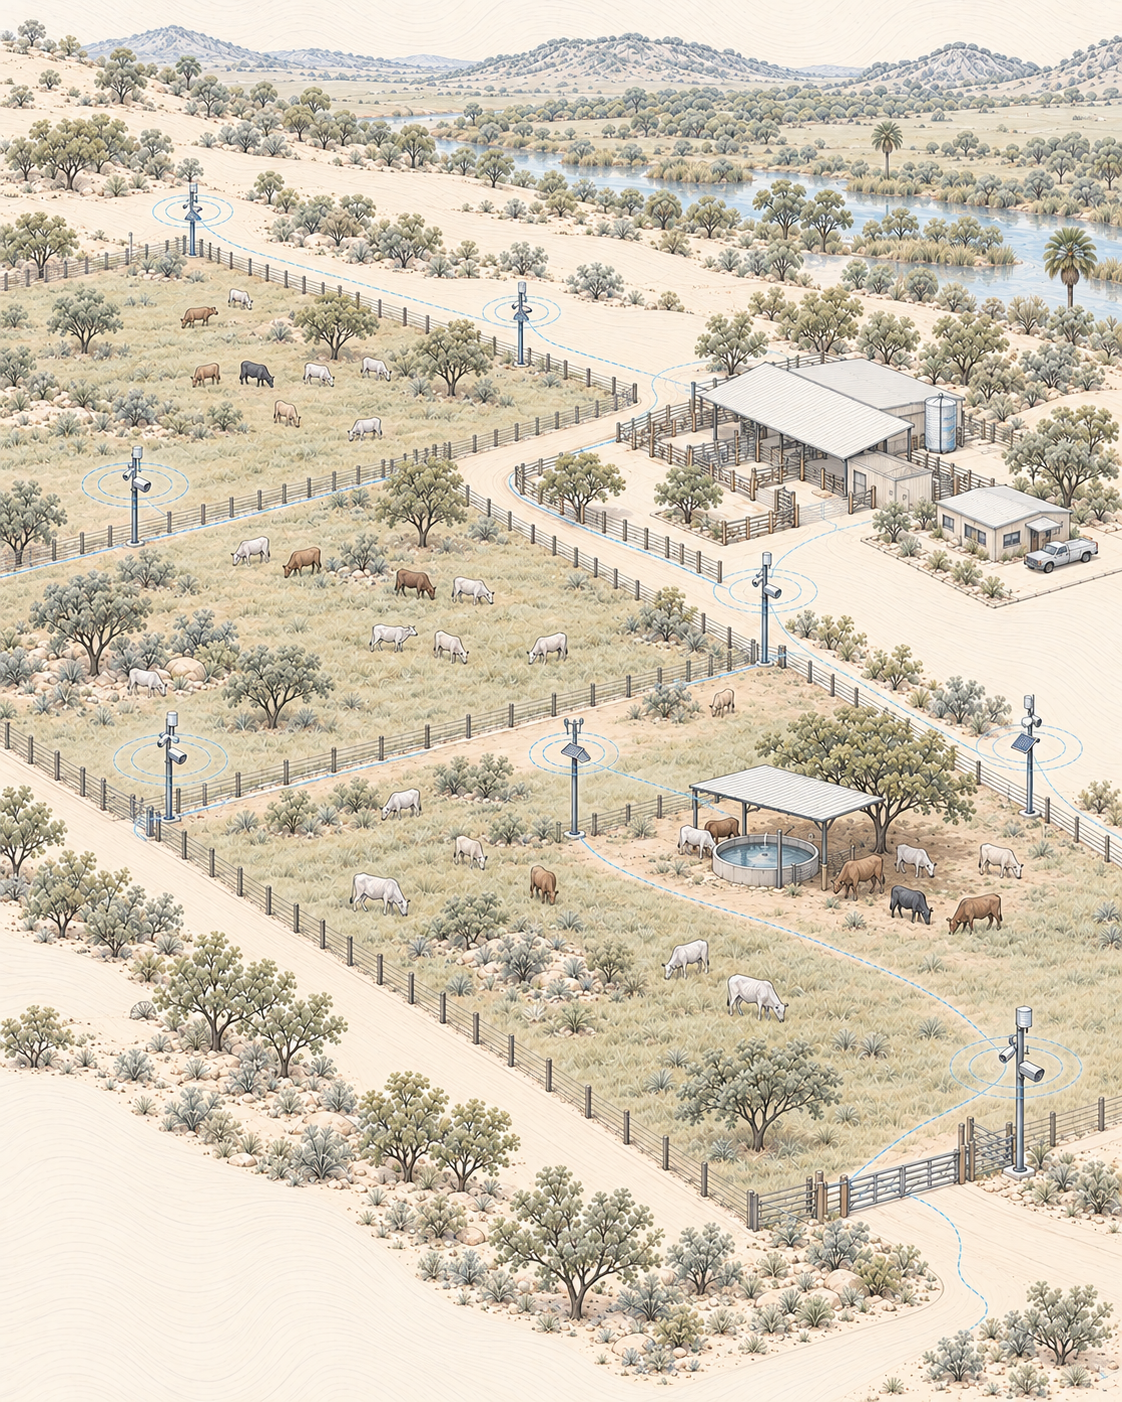
Nexa Vision verfolgt den Zustand von Weideflächen, Nexa M1 interpretiert ihre zeitliche Entwicklung und Atmos liefert lokalen Klimakontext.
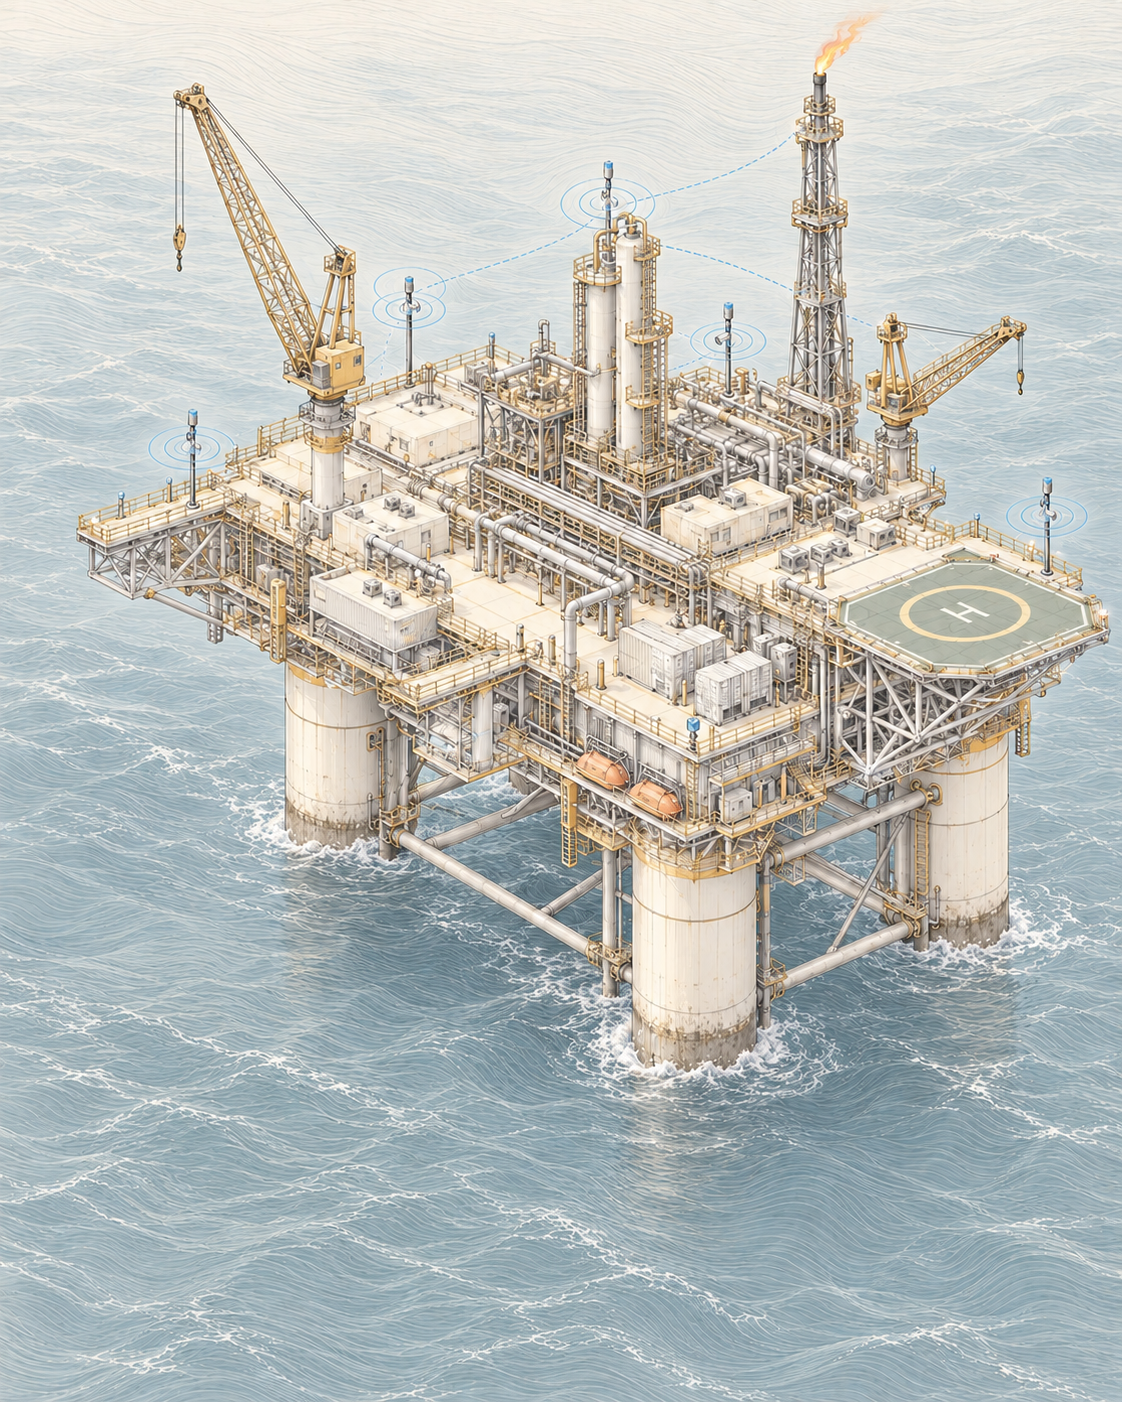
Nexa Vision erfasst Betriebsflächen und Infrastruktur, Nexa M1 interpretiert Veränderungen zwischen Zyklen, Atmos ergänzt Umweltkontext und Synapse Control koordiniert ferngesteuerte Inspektionsmissionen.
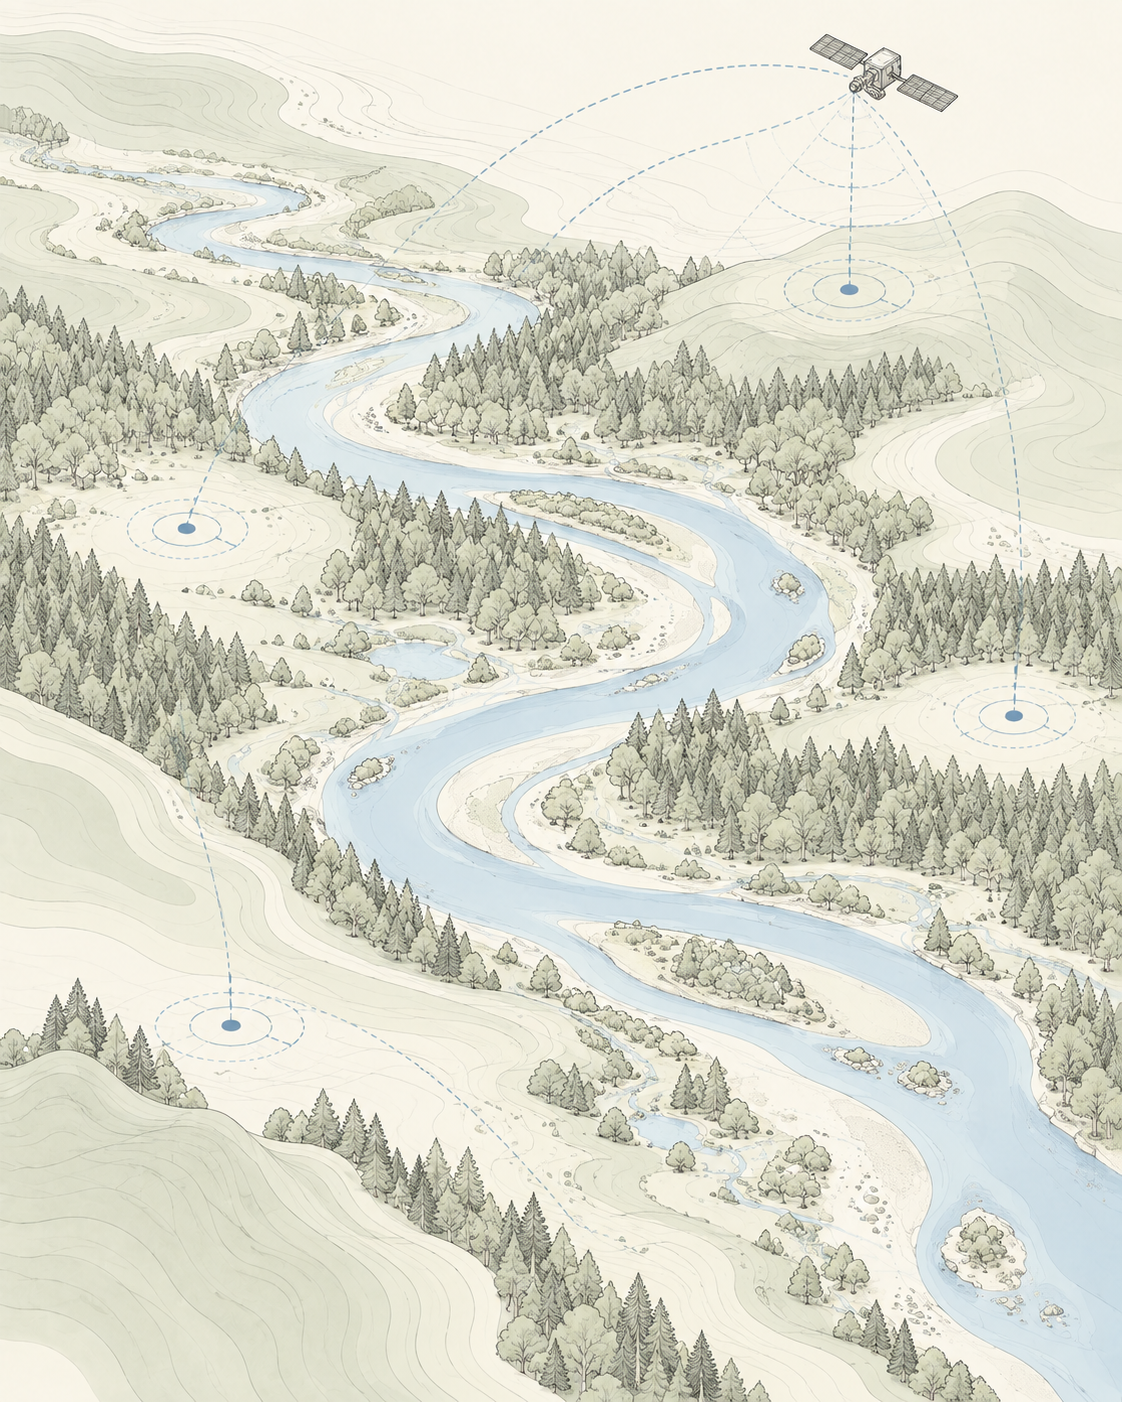
Nexa Vision beobachtet Flächen von Umweltinteresse, Nexa M1 interpretiert Bodenbedeckung und territoriale Veränderung, Atmos liefert Klimakontext und Synapse Control koordiniert Überwachungszyklen.
Produkte
Zwei Produkte strukturieren die Auswertung der physischen Welt — und eine Systemfamilie verbindet Daten, Steuerung und Ausführung.
Liest Bilddaten und orbitale Daten, extrahiert Indizes und identifiziert Muster und Anomalien im überwachten Gebiet.
Wahrnehmung erkundenInterpretiert Signale mit Kontext, priorisiert, was wichtig ist, und liefert Diagnose und Bericht.
Intelligenz erkundenWahrnehmung + Intelligenz
Nexa Vision und Nexa M1 arbeiten unabhängig und ergänzen sich, wenn sie verbunden sind: Das eine extrahiert die Auswertung, das andere gibt ihr Kontext und Richtung.
Konzeptionelle Ökosystem-Integration · jedes Produkt läuft auch eigenständig
Três aplicações para explorar como dados, inteligência e operação podem trabalhar juntos. As necessidades e integrações variam conforme cada projeto.
Agricultura de precisão
Imagens e informações de campo ajudam a observar a variabilidade da lavoura e organizar o acompanhamento ao longo do tempo.
Indústria
A leitura do ambiente e dos processos pode apoiar a identificação de situações que precisam de avaliação e a coordenação entre pessoas e sistemas.
Monitoramento territorial
A observação por imagens permite explorar áreas e comparar registros para direcionar a atenção a mudanças que merecem análise em campo.
Wir entwickeln unsere eigene Architektur und konfigurieren sie für jeden Betrieb.
Jeder Pilot startet mit vergleichbarem ROI, OEE und Telemetrie.
Ein proprietärer Technologie-Stack, ausgelegt auf kontinuierlichen Betrieb, technischen Support und langfristige Weiterentwicklung.
Automatisierung schafft Zeit, sie ersetzt keine Menschen — wir entwickeln mit dieser Verpflichtung.
Wir bewerten den Betrieb, das überwachte Gebiet und das zu lösende Problem und definieren dann die richtige Architektur.
Nexa M1, Nexa Vision, Atmos, Synapse Control und Axis werden kombiniert, basierend auf den Daten, Sensoren und dem Automatisierungsgrad, die der Betrieb erfordert.
Wir richten Monitoring, Analyse, Sensorik, Missionssteuerung und Automatisierung in einer einzigen operativen Architektur ein.
Die Plattform verfolgt kontinuierlich die Umgebung, verwandelt Daten in Entscheidungen und verbindet digitale Intelligenz mit der Ausführung in der physischen Welt.
Wir bauen eine integrierte Architektur aus künstlicher Intelligenz, Computer Vision, Sensorik und Robotik, um reale Daten in Diagnose, Entscheidungen und Ausführung zu verwandeln.
Umfang, Einschränkungen und Erfolgskriterien werden gemeinsam mit dem Kunden definiert.
Die Convex-Architektur wird für den Betrieb definiert, mit Umfang, Zeitplan und kartierten Risiken.
Begleitete Installation, Live-Telemetrie und Team-Schulung.
Laufender Betriebsvertrag, Support und iterative Weiterentwicklung.
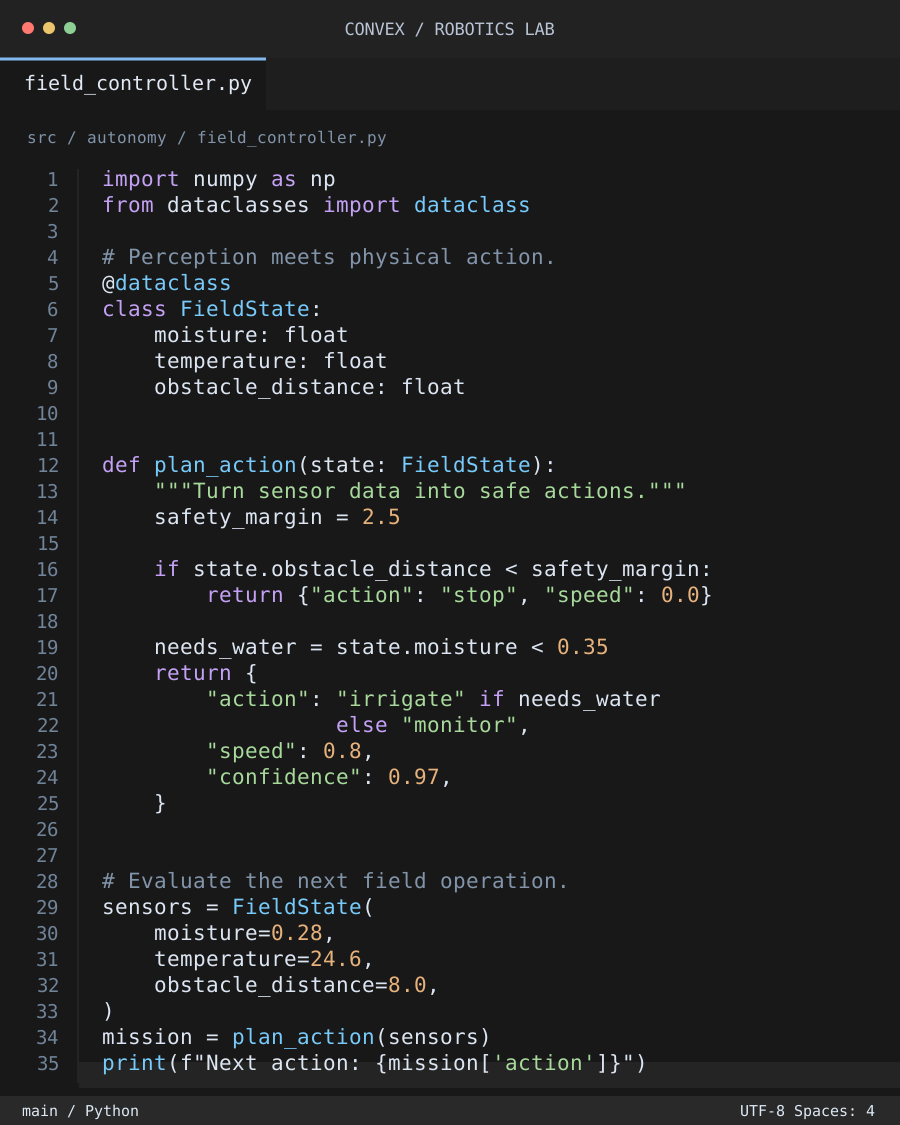
Welche menschliche Arbeit wird dadurch freigesetzt? Die Antwort bestimmt Material, Sensorik, Bewegung und Kosten. Die Plattform übernimmt den Rest.
Physische Welt
Software, Wahrnehmung und Steuerung schließen sich erst dann zum Kreis, wenn sie zu Messung und Handlung in einer realen Umgebung werden. Deshalb endet die Architektur nicht auf dem Bildschirm.
Automatisierung zum Erweitern, nicht zum Ersetzen. Unsere Architektur übernimmt das Repetitive und das Riskante, damit sich Menschen und Betriebe auf das konzentrieren können, was wirklich zählt.
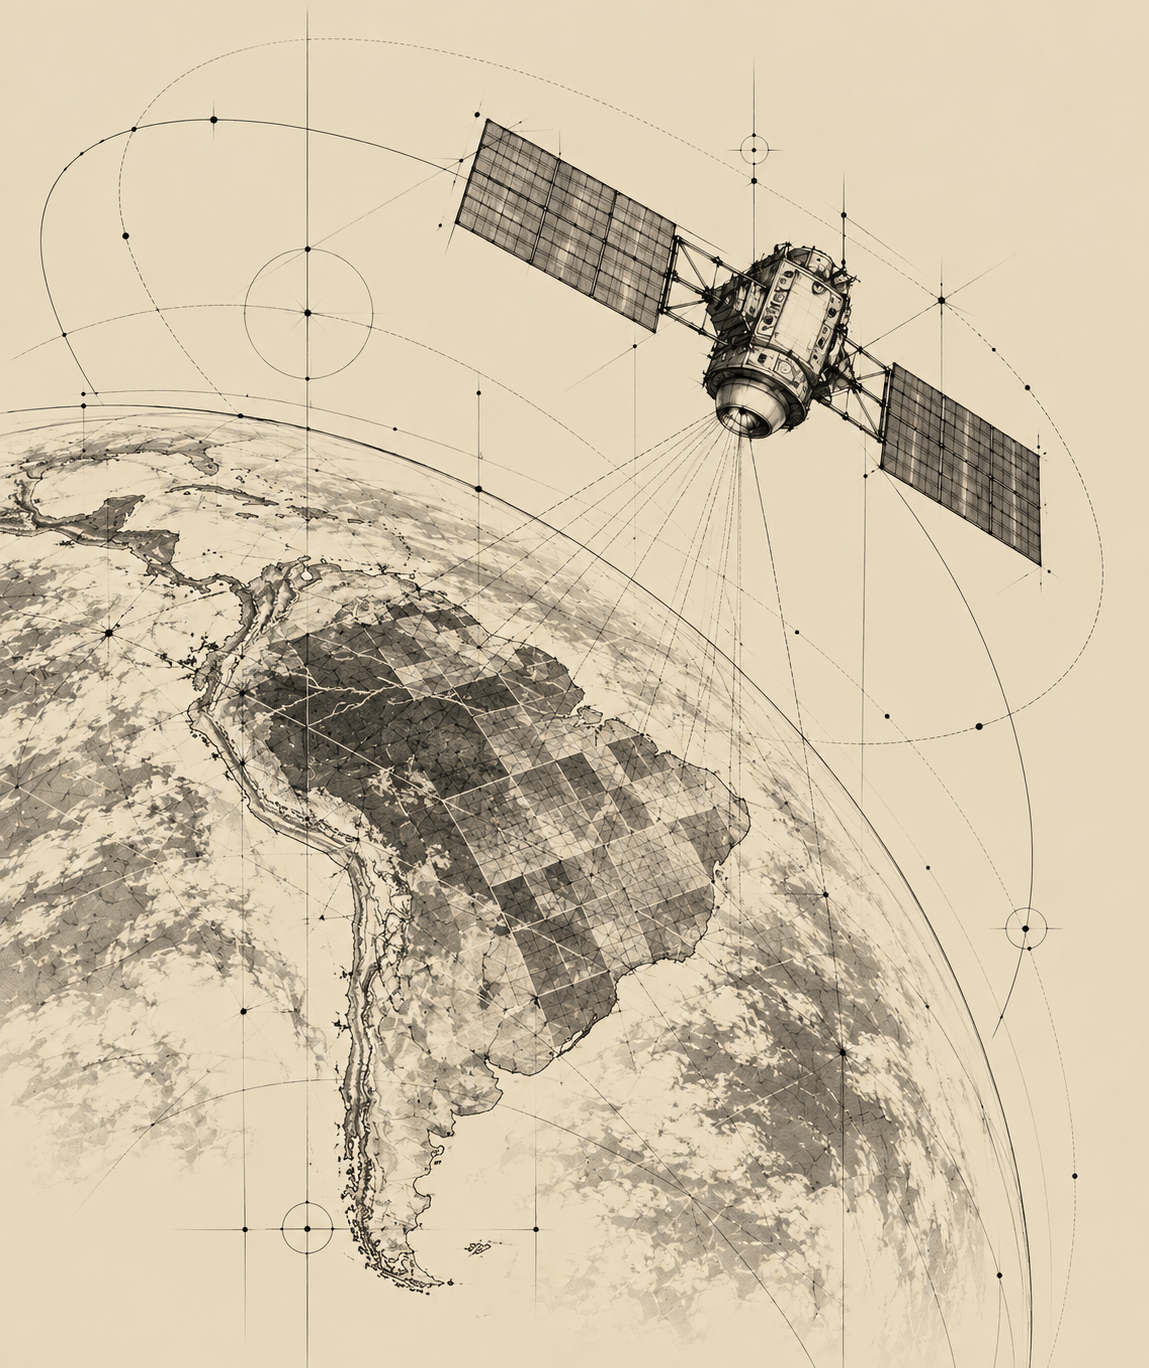
Forschung und Entwicklung
Wahrnehmung, Steuerung, Hardware und Robotik schreiten im selben Untersuchungsprozess voran — was wir im Feld lernen, fließt in die nächste Generation des Systems zurück.
Erkunden Sie die Produkte der Plattform oder sprechen Sie mit dem Team über den Kontext, die Anforderungen und die Möglichkeiten Ihres Projekts.