Observar
Nexa Vision
Percepción visual del entorno y de los elementos inspeccionados, con recorte e identificación.
Las operaciones industriales generan muchos más eventos de los que un equipo puede observar de forma continua. Convex desarrolla la capa de percepción visual, coordinación de misiones y ejecución física, manteniendo un registro rastreable de cada inspección y de cada acción.
Inspección visual, coordinación de equipos y ejecución física son capas distintas que rara vez conversan entre sí. Convex las desarrolla como un solo sistema, con percepción, estado de misión y un registro rastreable de cada evento.
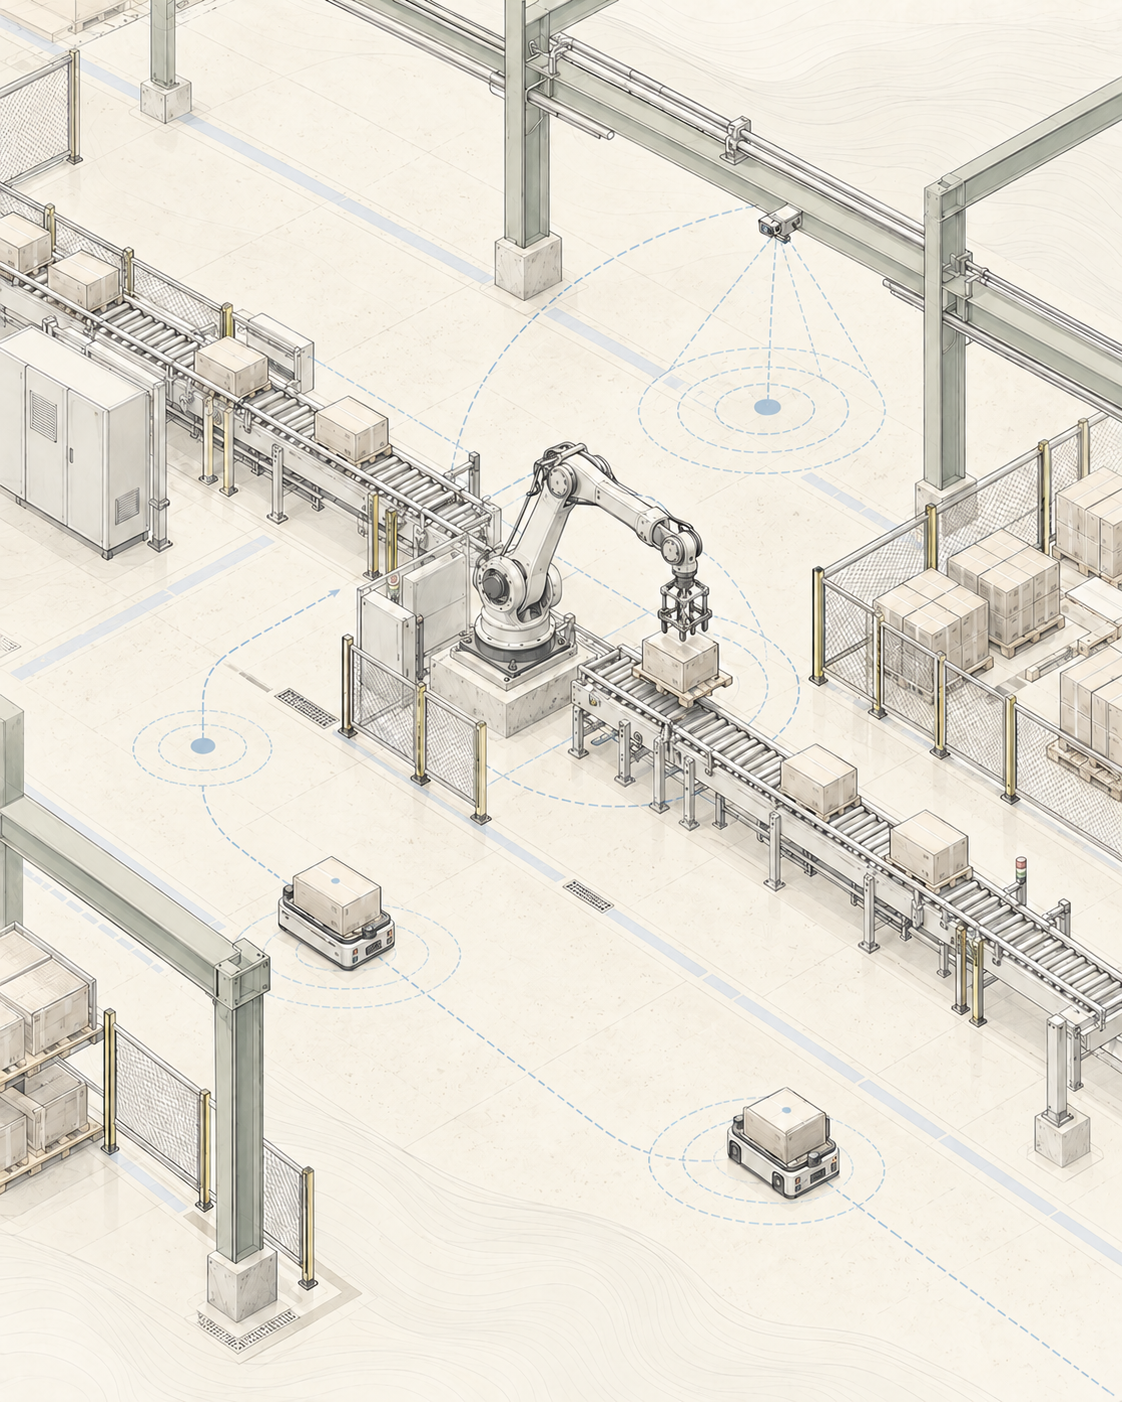
La verificación visual continua es cansadora, subjetiva y difícil de auditar después.
Qué se inspeccionó, cuándo y con qué resultado normalmente nunca llega a un historial consultable.
Cada máquina tiene su propio panel; el estado agregado de la operación no existe en ningún lugar.
Las rutinas predecibles consumen tiempo del operador que podría dedicarse a las excepciones.
Iluminación, posicionamiento y suciedad alteran la percepción y deben manejarse en el modelo, no en el operador.
/ Inteligencia y visión computacional en la industria
De la inspección al diagnóstico, transformando datos en decisiones operativas más claras.
La misma arquitectura atraviesa todos los sectores. Lo que cambia es qué capa es crítica y qué sistemas propietarios entran en operación.
Percepción visual del entorno y de los elementos inspeccionados, con recorte e identificación.
Clasificación de lo observado y marcado de los casos fuera del patrón esperado.
Estado de misión, telemetría de los equipos y secuenciamiento de tareas.
Ejecución física de la tarea decidida, devolviendo estado a la capa de coordinación.
Fuentes compatibles con los sistemas en operación en este sector. Ninguna capa se asume: cada área monitoreada declara lo que está disponible.
Flujos de imagen posicionados sobre el punto de inspección.
Capturas asociadas a cada evento de inspección y preservadas para auditoría.
Estado, posición y condición de los equipos coordinados.
Paso actual, cola de tareas y resultado de cada ejecución.
Evolución de los eventos observados a lo largo de los turnos.
Registro consultable de lo inspeccionado y ejecutado.
Cada aplicación describe el problema tratado, los datos usados, el sistema Convex responsable y la salida operativa generada.
Verificación manual que varía entre operadores.
Se pierde el vínculo entre elemento, etapa y resultado.
Paneles aislados sin estado agregado.
Tiempo del operador consumido por tareas predecibles.
La cámara registra el punto de interés en el momento definido por la misión.
Nexa Vision recorta, identifica y clasifica lo observado.
El resultado se compara con el patrón esperado para esa etapa.
Los casos divergentes generan una alerta y entran en la cola de manejo.
Synapse Control activa la siguiente etapa; cuando corresponde, Axis ejecuta físicamente.
Evento, imagen y resultado quedan archivados para auditoría posterior.
Notificación de los eventos fuera del patrón esperado.
Estado y condición de los equipos coordinados.
Registro auditable de inspecciones y ejecuciones.
Consolidación por período de los eventos observados.
Vínculo entre elemento, etapa, imagen y resultado.
Distinguimos explícitamente lo que está en operación de lo que aún está en desarrollo. La investigación y los prototipos no se presentan como producto implementado.
Captura, recorte y clasificación de eventos visuales.
Estado agregado de la operación y secuenciamiento de tareas.
Actuación robótica integrada a la capa de decisión.
Integración con sistemas externos cuando sea técnicamente pertinente al proyecto.
Inspección visual de piezas y etapas de proceso con alta repetición.
Verificación continua en línea, con exigencia de registro.
Elementos pequeños y alta densidad de eventos por turno.
Identificación y verificación visual al final de la línea.