Osservare
Nexa Vision
Percezione visiva dell'ambiente, identificazione e tracciamento degli asset.
Le operazioni logistiche dipendono dal sapere dove sono gli asset, in quale stato, e cosa deve fare l'operazione successivamente. Convex sviluppa i livelli di percezione visiva, localizzazione, pianificazione delle missioni e telemetria che supportano tale tracciamento.
Convex non vende un catalogo di automazione logistica. Ciò che costruiamo sono i livelli da cui dipende qualsiasi operazione fisica: percezione visiva, localizzazione, pianificazione della missione, telemetria e intelligence operativa su ciò che sta realmente accadendo.
Dove si trova un asset e in quali condizioni si trova è di solito dedotto anziché osservato.
Le operazioni fisiche cambiano continuamente layout e occupazione, e il sistema deve vederlo.
Senza un livello di missione, ogni attività diventa un evento isolato senza traccia.
I dati di posizione e condizione risiedono in sistemi separati e non formano mai una vista unica.
Ciò che il software decide e ciò che accade sul campo raramente condividono la stessa registrazione.
/ Intelligenza e visione artificiale nella logistica
Dall'osservazione operativa alla diagnosi, trasformando i dati in decisioni logistiche più chiare.
La stessa architettura opera in ogni settore. Ciò che cambia è quale livello è critico e quali sistemi proprietari vi partecipano.
Percezione visiva dell'ambiente, identificazione e tracciamento degli asset.
Lettura di ciò che è stato osservato: presenza, posizione relativa e cambiamento di stato.
Pianificazione della missione, routing, telemetria e stato aggregato dell'operazione.
Esecuzione fisica dell'attività pianificata, che restituisce lo stato al coordinamento.
Fonti compatibili con i sistemi impiegati in questo settore. Nessun livello è presunto: ogni area monitorata dichiara ciò che è effettivamente disponibile.
Flussi visivi sui punti di interesse dell'operazione.
Catture legate a eventi di identificazione e verifica.
Posizione relativa degli asset all'interno dell'ambiente osservato.
Stato, condizione e movimento delle piattaforme.
Percorso pianificato, fase corrente e risultato dell'esecuzione.
Registrazione interrogabile di eventi e missioni passati.
Ogni applicazione indica il problema affrontato, i dati utilizzati, il sistema Convex coinvolto e il risultato operativo prodotto.
Posizione e stato dedotti invece che osservati.
Layout e occupazione cambiano durante il turno.
Attività eseguite senza stato interrogabile.
Distanza tra ciò che il software decide e ciò che accade sul campo.
Eventi isolati senza lettura aggregata.
La percezione visiva registra l'ambiente e gli asset nel punto di interesse.
L'identificazione e la posizione relativa vengono estratte dall'osservazione.
Lo stato osservato viene confrontato con lo stato atteso dalla missione.
Le divergenze generano un avviso e riordinano la coda delle missioni.
Synapse Control coordina la fase; ove applicabile, Axis esegue fisicamente.
Missione, evento e risultato vengono archiviati per consultazione successiva.
Divergenza tra stato osservato e stato atteso.
Posizione e condizione delle piattaforme in operazione.
Coda delle missioni con instradamento e sequenziamento.
Registro interrogabile delle missioni e degli eventi.
Consolidamento periodico di quanto eseguito.
Separiamo ciò che è in esercizio da ciò che è ancora in sviluppo. Ricerca e prototipi non vengono mai presentati come prodotto distribuito.
Livello di osservazione applicato agli ambienti operativi.
Coordinamento delle rotte e stato aggregato delle operazioni.
Localizzazione e riplanificazione continua in fase di ricerca.
Azionamento robotico integrato con il livello missione.
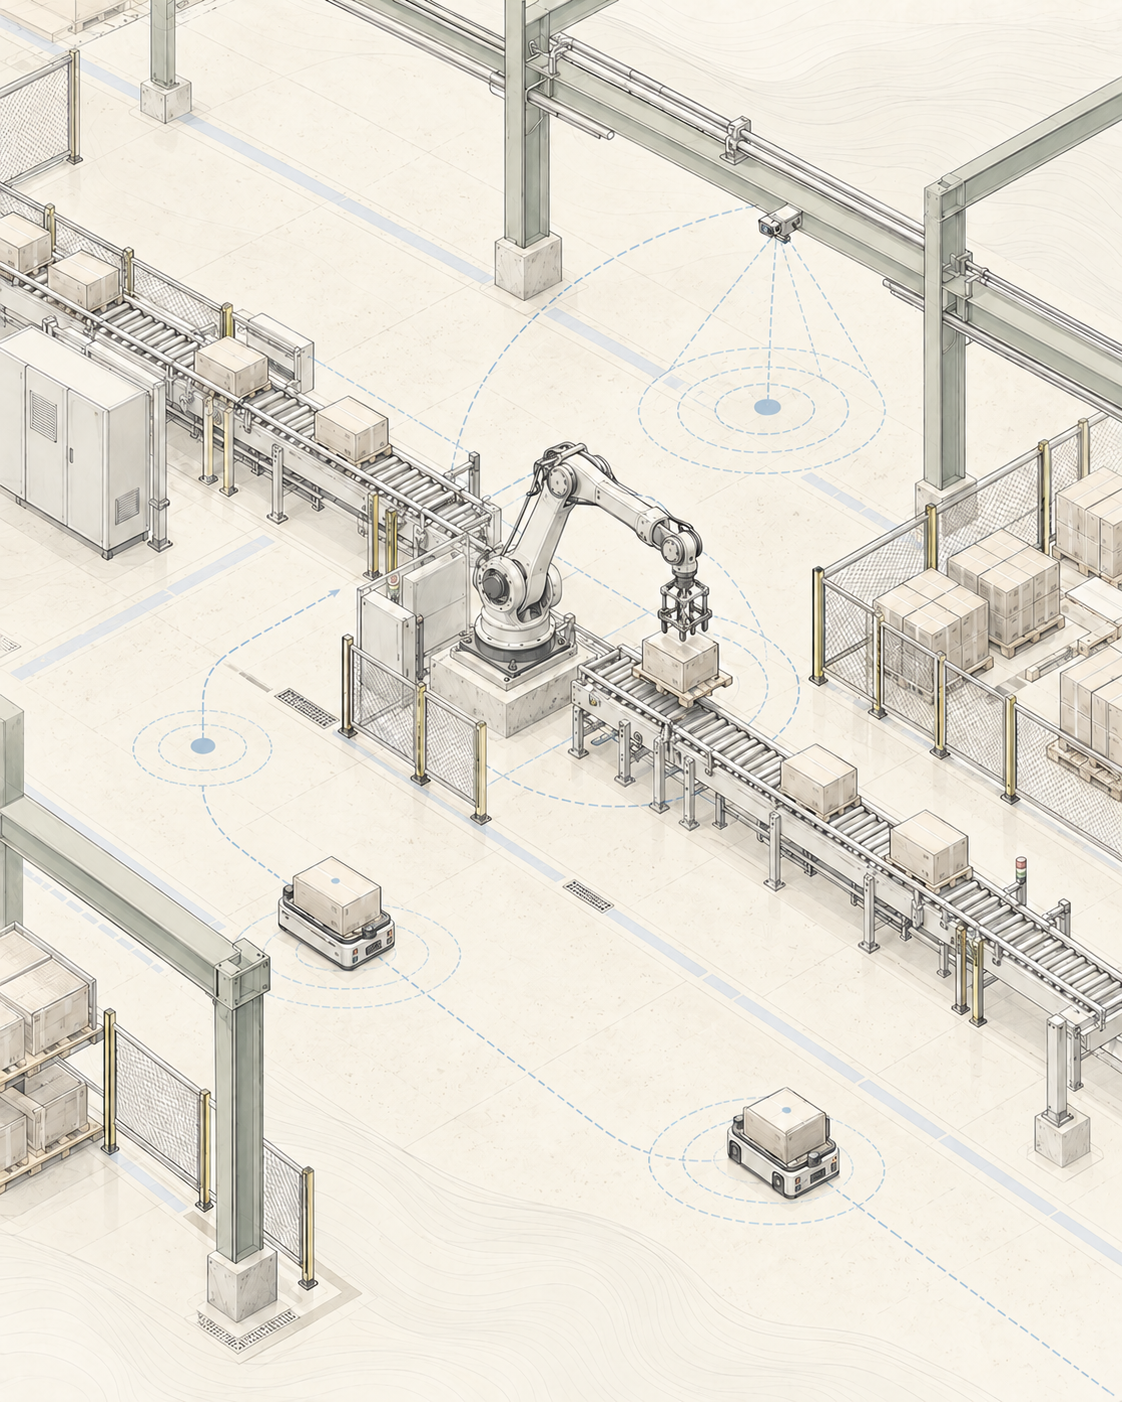
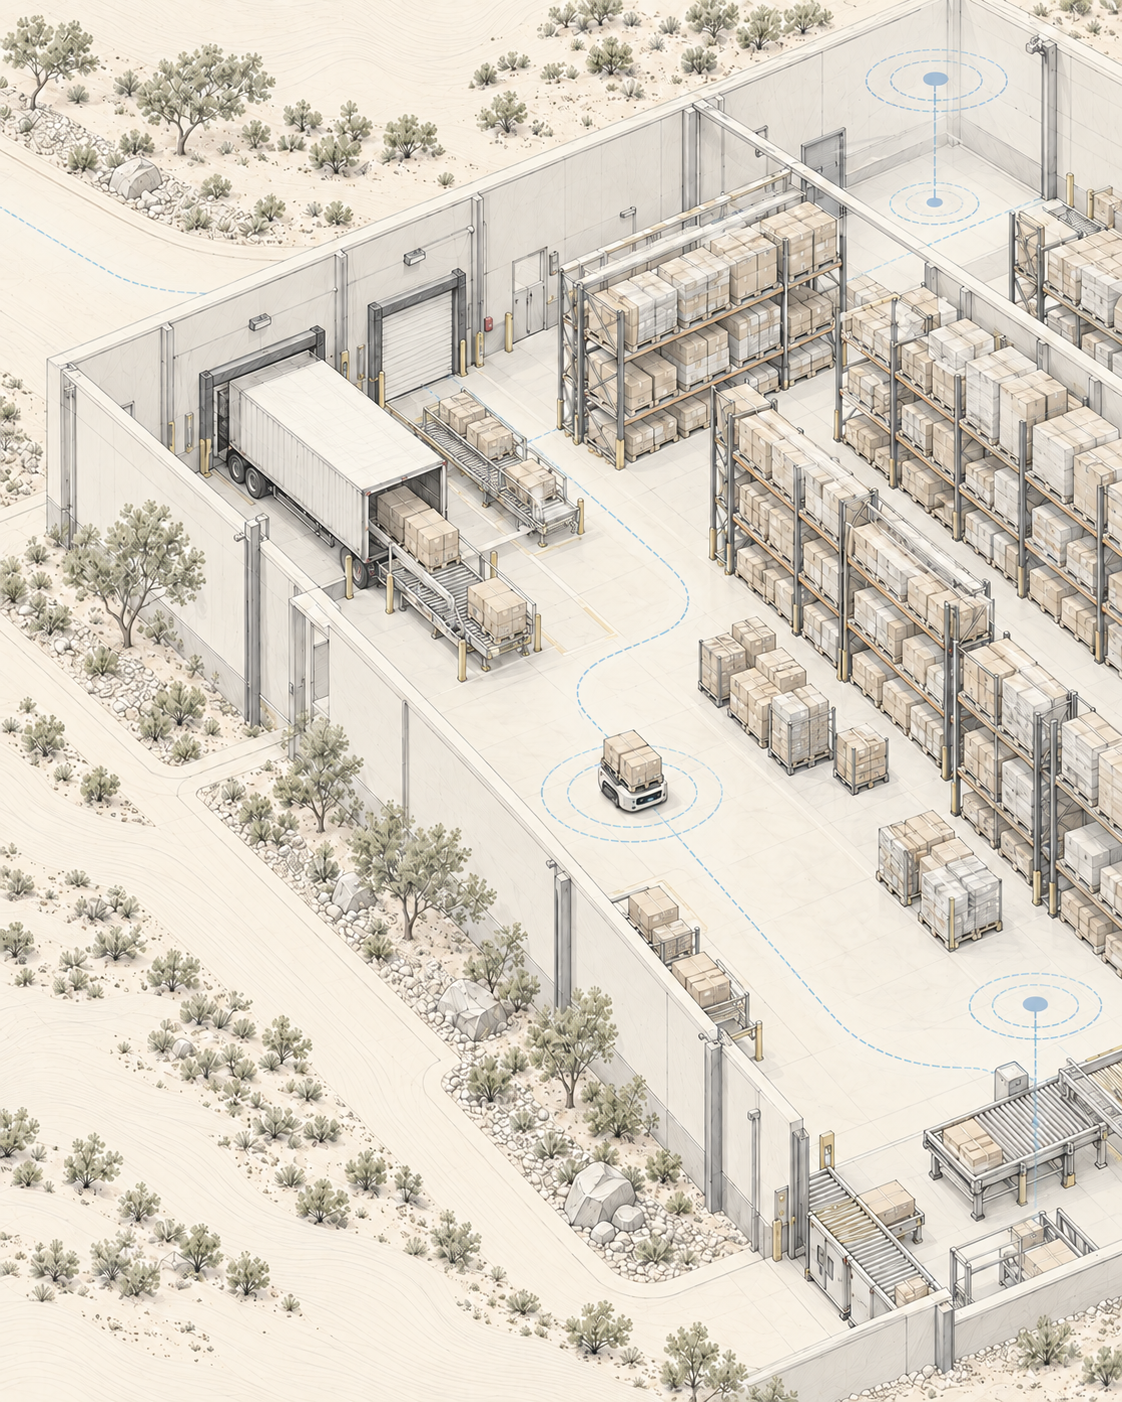
Ambienti densi con layout e occupazione in costante cambiamento. Un contesto applicativo, non un prodotto pronto all'uso.
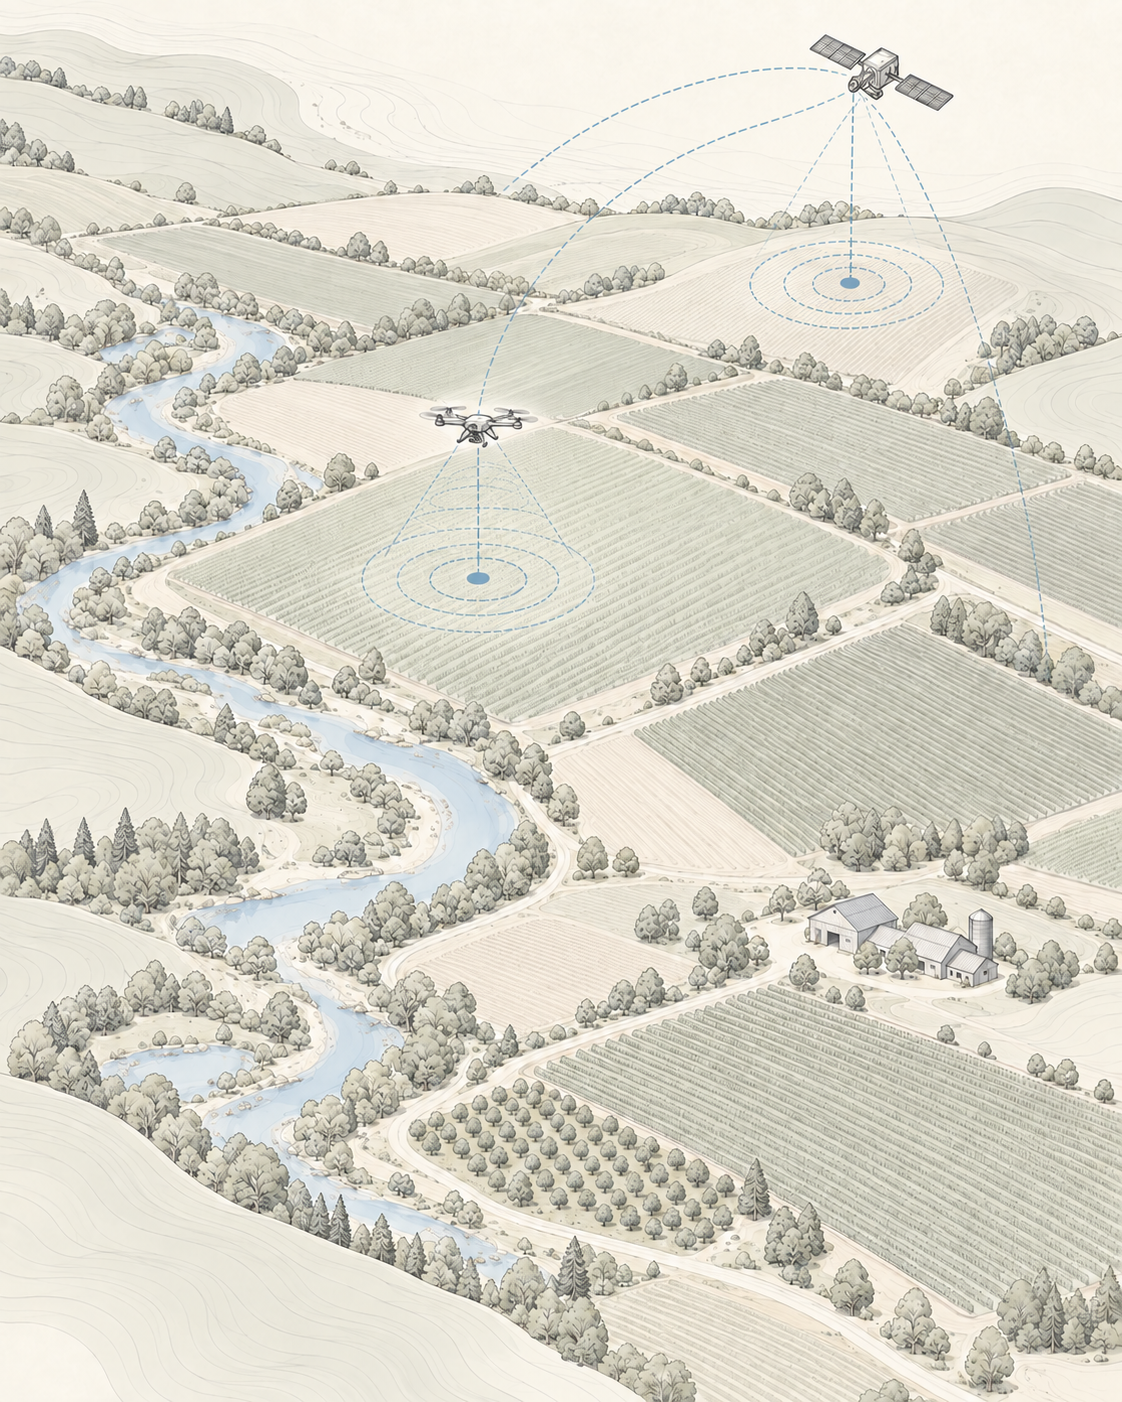
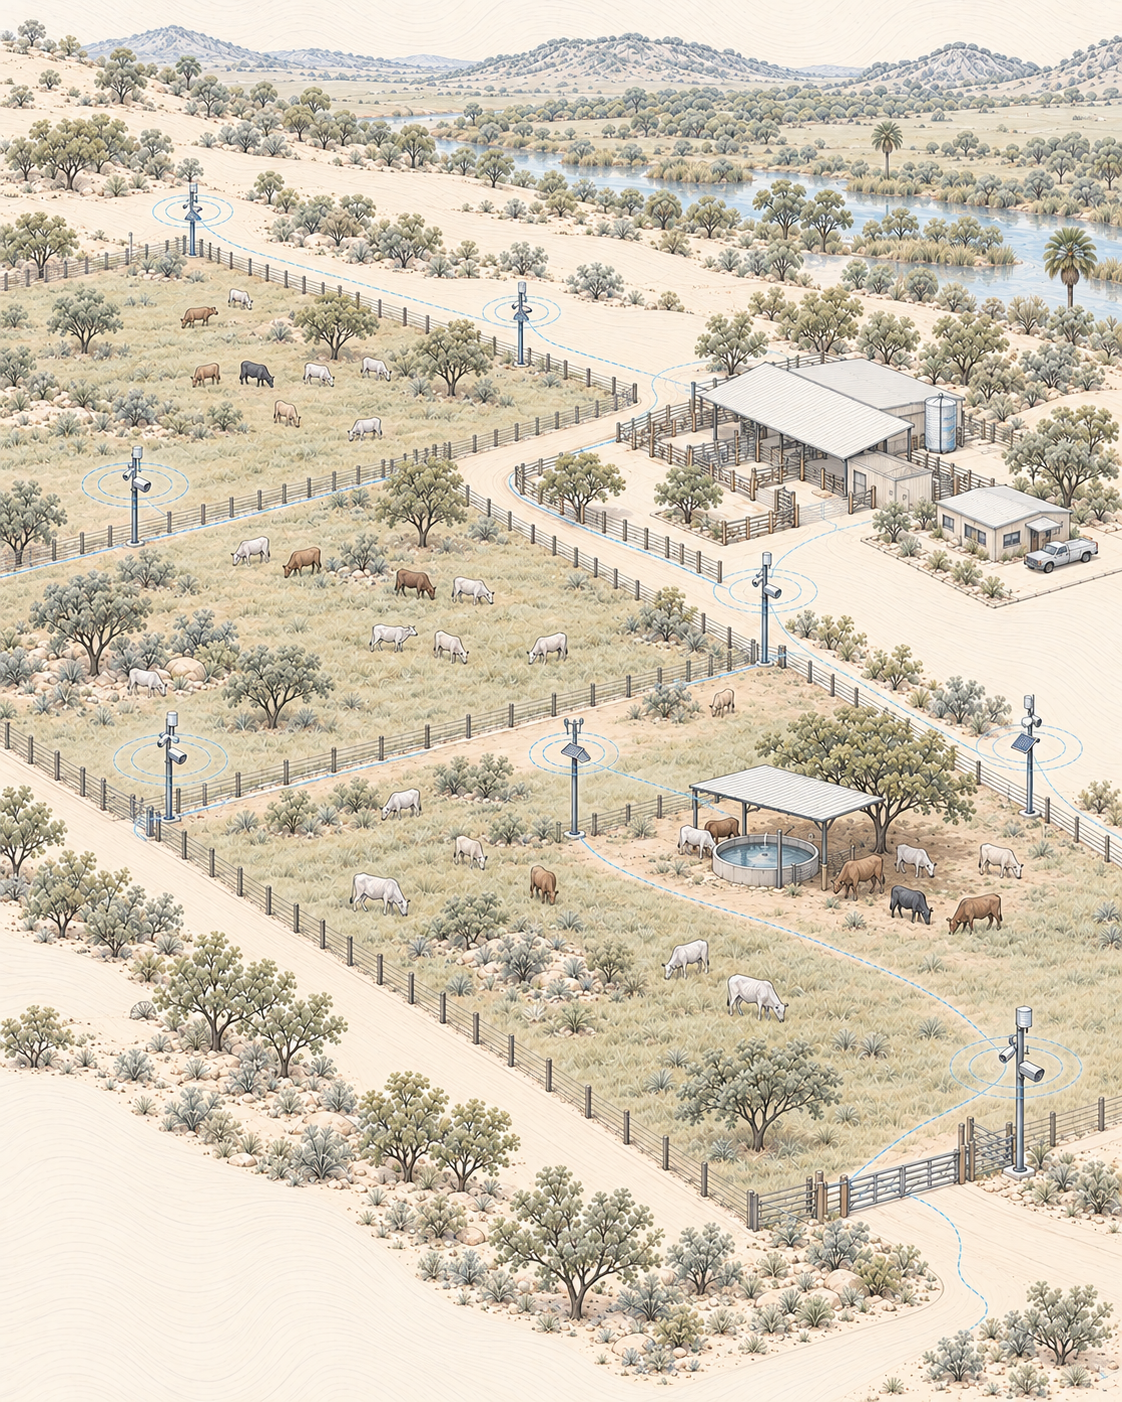
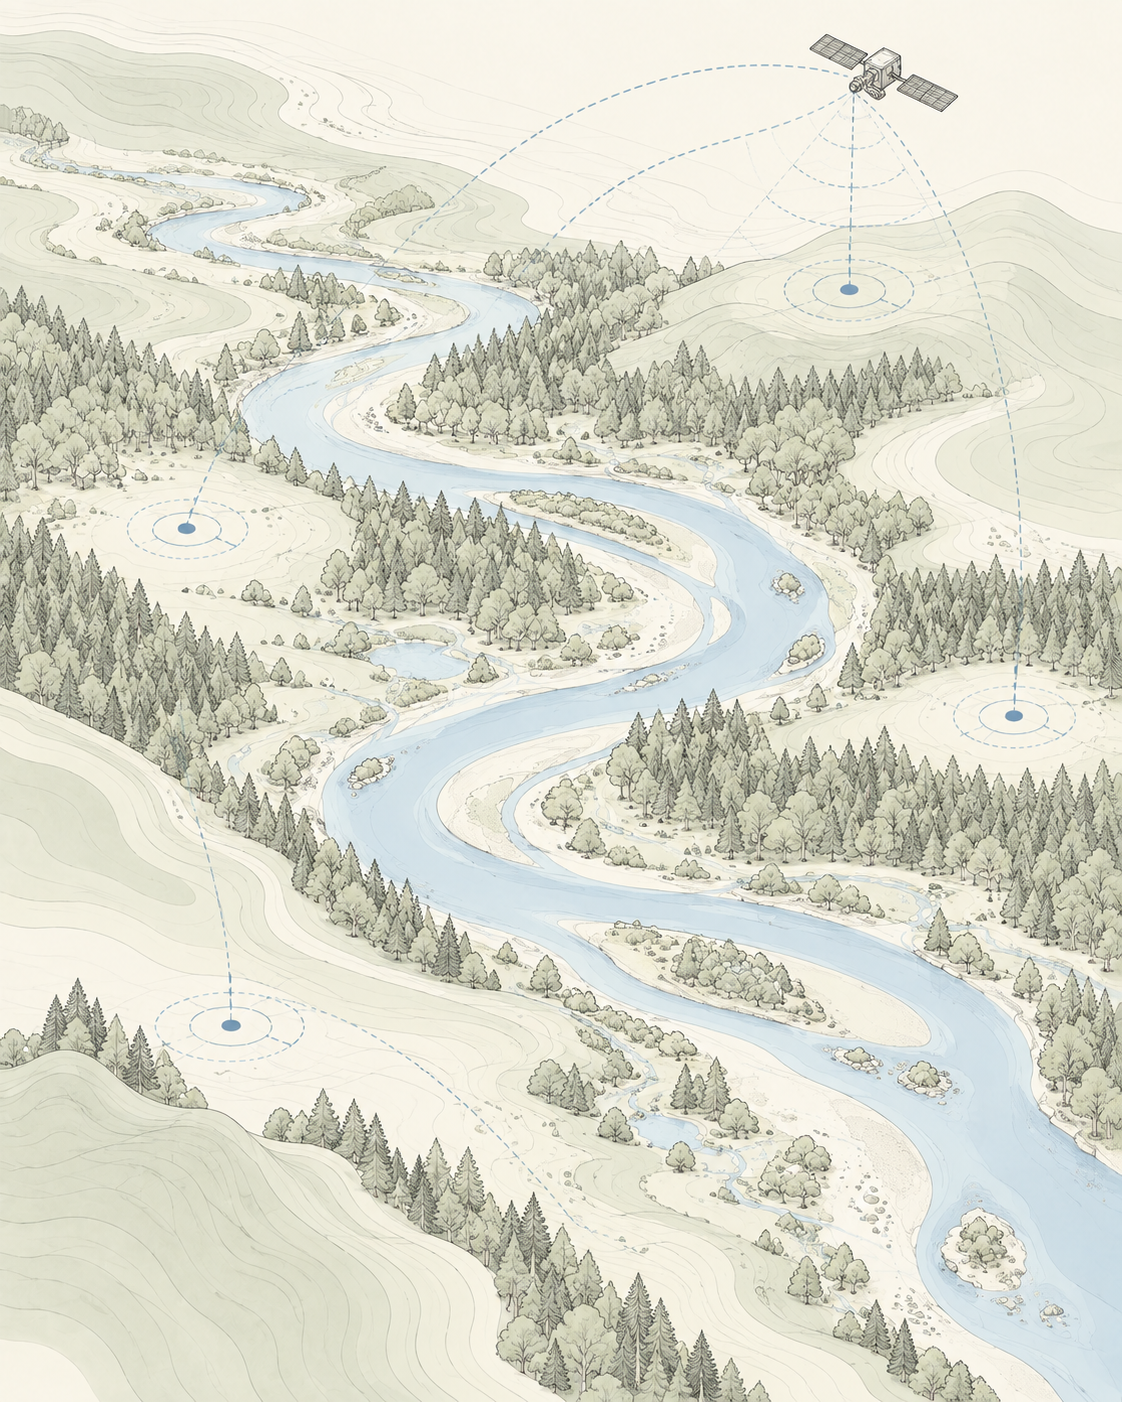
Tracciamento visivo degli asset su spazi ampi e scarsamente strumentati.
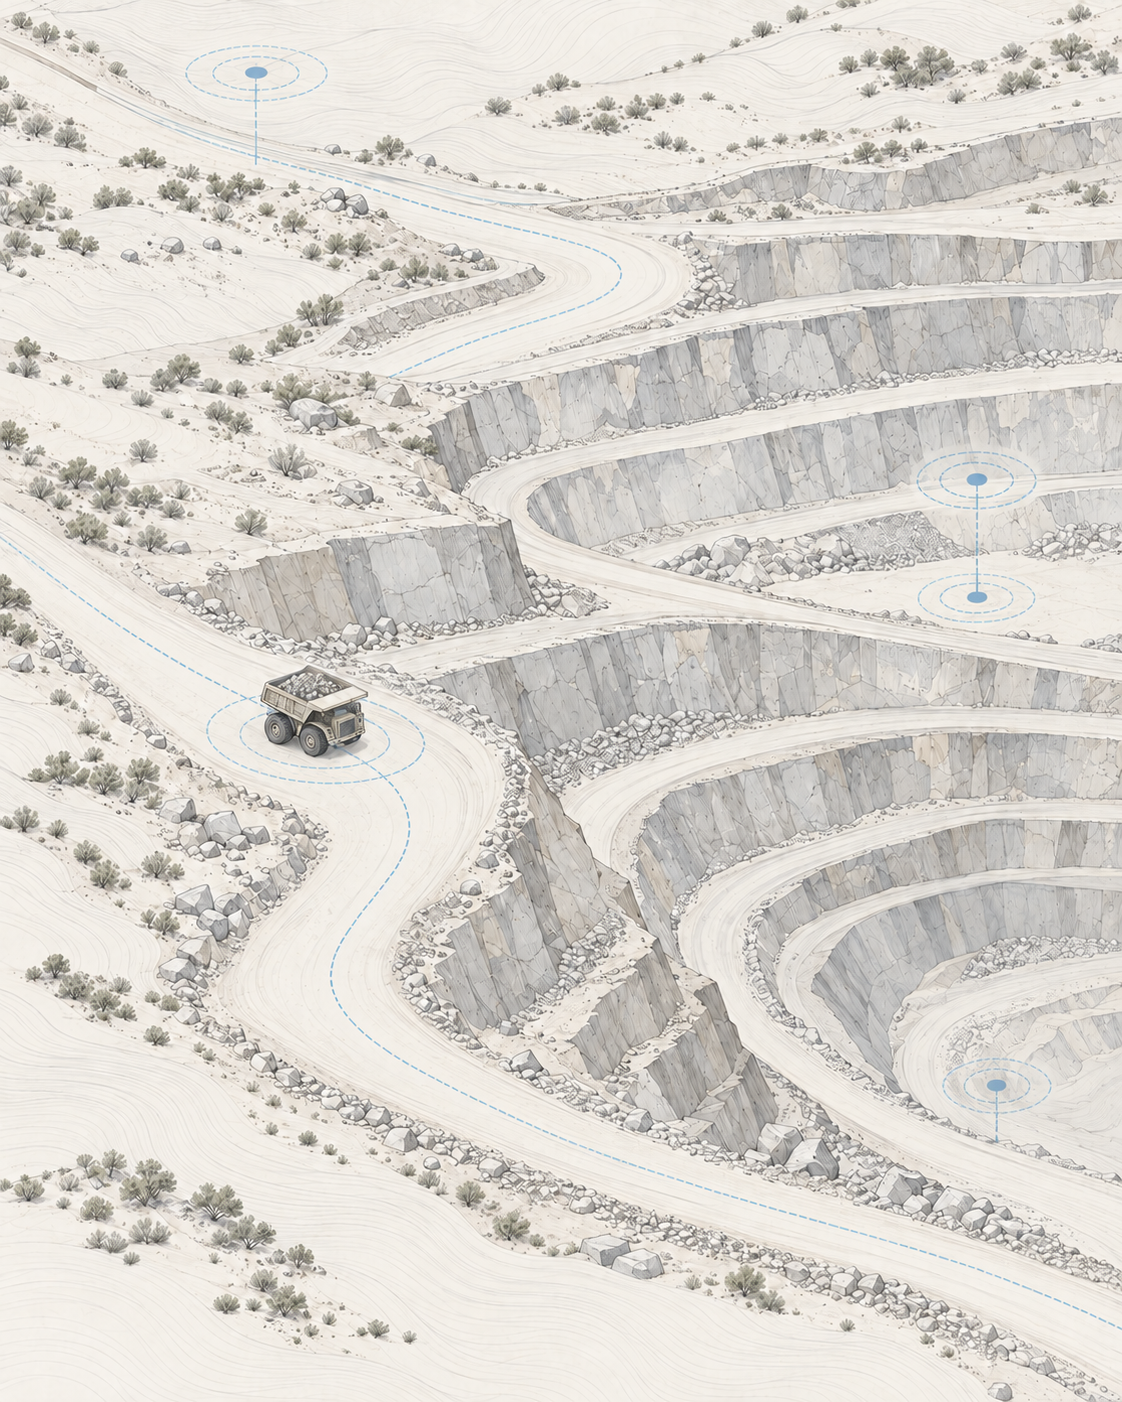
Tragitti ripetitivi tra punti fissi, ben adatti a missioni pianificate.
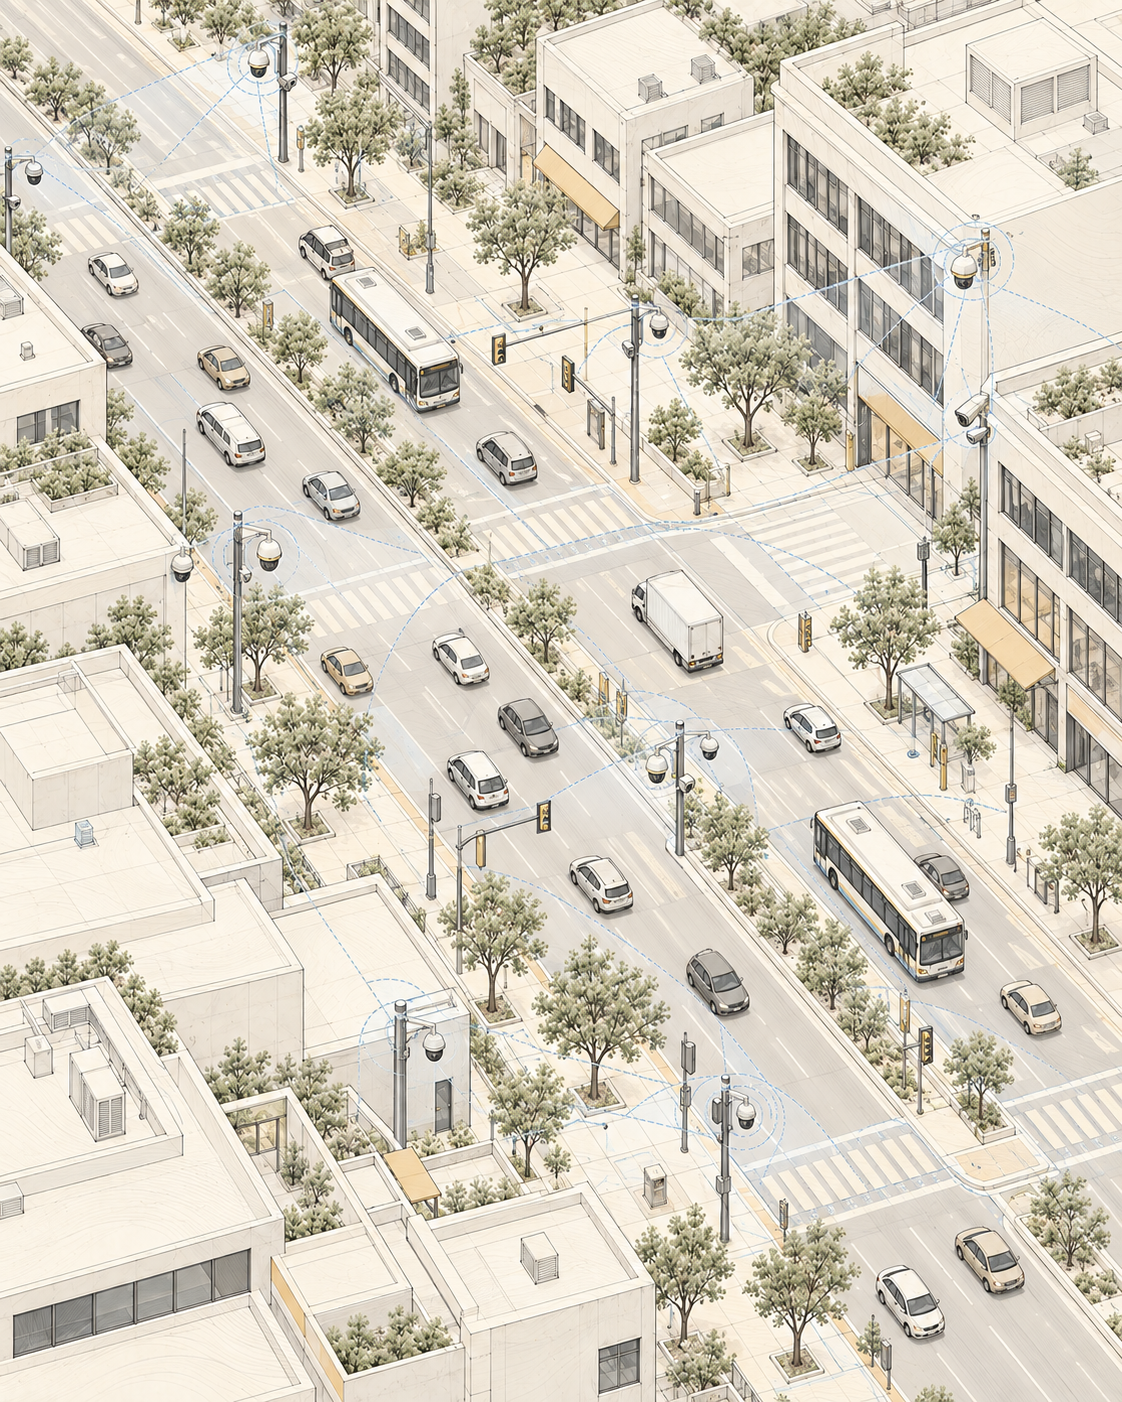
Punti di controllo che necessitano di un registro visivo tracciabile.