— Convex Robótica

让人工智能
在物理世界中
运行与决策。

人工智能、计算机视觉、传感与机器人技术连接于同一架构,观察、解读并作用于真实作业。

感知
视觉 + 传感器
智能
AI + 分析
行动
机器人 + 作业
CONVEX 系统架构 / 01
物理智能体系
核心
Convex
智能层
01 / 数据
数据
02 / 感知
感知
03 / 解释
解释
04 / 行动
行动
数据 → 感知 → 解释 → 行动
系统 / 运行中

系统

从信号到行动。

同一套架构连接观测、背景、解释与执行——每一环都为下一环提供输入。

概念示意 · 示意读取,非按比例
  1. 01

    观测

    传感器与影像描述环境,记录作业状态。

    卫星 / 无人机 / 相机 / 传感器 / 气象
  2. 02

    理解

    计算机视觉、时间序列与背景信息组织信号读取。

    计算机视觉 / 时间序列 / 背景
  3. 03

    决策

    AI、分析与优先级排序指出首先需要处理的问题。

    AI / 分析 / 优先级 / 报告
  4. 04

    行动

    作业、机器人与巡检在物理世界中执行——并生成新的记录。

    作业 / 机器人 / 巡检 / 干预
观测理解决策行动

行动的记录重新成为数据。周期带着更多背景重新开始。

/ 人工智能与计算机视觉

Nexa M1Nexa Vision

从影像到诊断,将数据转化为更清晰的决策。

01 / 软件
Nexa M1 + Nexa Vision
将领域智能与计算机视觉应用于一线作业。
02 / 控制
Synapse Control
任务规划、遥测与自主系统协同。
03 / 实体硬件
Axis + Atmos
以机器人与传感技术,将软件连接到真实环境。

生态系统

面向物理世界的一套架构。

五个层次连接感知、传感、智能与执行——每个产品都作用于自己所在的层。

01

数据

轨道、气象与田间观测为后续层次提供输入。

  • Sentinel-2
  • Atmos
  • 传感器
02

感知

影像与信号转化为对环境的结构化读取。

  • Nexa Vision
03

智能

分析与解释把读取转化为诊断与建议。

  • Nexa M1
04

运营

规划、任务控制与行动跟进。

  • Synapse Control
  • Niros
05

机器人

物理执行:巡检、干预与连续作业。

  • Axis
  • Teros SPX-R

概念分层 · 产品按作用层标注

产品

感知与智能,属于同一个生态系统。

两个产品构建对物理世界的读取——一系列系统连接数据、控制与执行。

感知 · 计算机视觉01

Nexa Vision

读取影像与轨道数据,提取指数,识别监测区域中的模式与异常。

了解感知
智能 · 解释02

Nexa M1

结合背景解释信号,确定优先级,交付诊断与报告。

了解智能
生态系统中的其他系统
  • 01Niros在手机上跟踪区域、地图、气象、报告、警报、Nexa Vision 与 Nexa M1。
  • 02Synapse Control用于规划无人机与自主机器人任务的地面控制站。
  • 03Axis用于农业与畜牧业流程自动化的机器人。
  • 04Atmos面向多家制造商气象站的 API 与集成平台。
  • 05Teros SPX-R快速测绘空中侦察平台
  • 06Vex自主拦截与控制平台

感知 + 智能

视觉所见的,由智能来解释。

Nexa Vision 与 Nexa M1 既可独立运行,连接后又相互补充:一个提取读取,另一个赋予背景与方向。

概念示意 · 示意读取,非按比例
Nexa Vision · 感知
  • 01影像与场景
  • 02光谱指数
  • 03模式与异常
  • 04时间序列
Nexa M1 · 解释
  • 01运营背景
  • 02模式解释
  • 03分区优先级
  • 04技术报告
  • 05决策支持

生态系统的概念式集成 · 每个产品也可独立运行

不同场景中的技术应用

探索数据、智能与作业如何协同。具体需求与集成取决于各项目。

精准农业 — 概念示意波段 → NDVI → 掩膜. scene = satellite.read("field.tif"); NIR, Red = scene.bands("NIR", "Red"); ndvi = (NIR - Red) / (NIR + Red); vegetation = valid & (ndvi > 0.3)CONVEX / VISION LAB01波段 → NDVI → 掩膜1 scene = satellite.read("field.tif")2 NIR, Red = scene.bands("NIR", "Red")3 ndvi = (NIR - Red) / (NIR + Red)4 vegetation = valid & (ndvi > 0.3)NIR / REDNDVIVEGETATION概念示意CONCEPT / NDVI

精准农业

了解田间差异

图像与现场信息帮助观察作物差异并持续跟踪。

  • 关联观察结果与田间背景
  • 支持巡查规划
  • 参考地图与记录进行分析
探索应用
工业 — 概念示意采集 → 推理 → 检测. frame = camera.capture(); model = vision.load("inspection"); detections = model.infer(frame); overlay.draw(frame, detections)CONVEX / VISION LAB02采集 → 推理 → 检测1 frame = camera.capture()2 model = vision.load("inspection")3 detections = model.infer(frame)4 overlay.draw(frame, detections)OBJECT / 01REVIEW / 02OBJECT / 03FRAME → MODEL → OVERLAY概念示意CONCEPT / CV

工业

连接信息与生产现场

观察环境与流程,支持评估以及人员与系统之间的协调。

  • 组织作业信号与记录
  • 为流程评估提供背景
  • 规划控制与机器人应用
探索应用
区域监测 — 概念示意日期 A → 日期 B → 变化. before = imagery.read("date_a"); after = imagery.read("date_b"); a, b = align(before, after); change = abs(b - a) > thresholdCONVEX / VISION LAB03日期 A → 日期 B → 变化1 before = imagery.read("date_a")2 after = imagery.read("date_b")3 a, b = align(before, after)4 change = abs(b - a) > threshold2025-04-012025-07-01CHANGE MASK概念示意CONCEPT / DELTA

区域监测

持续观察区域变化

通过图像探索区域并比较记录,关注值得现场分析的变化。

  • 查阅空间信息
  • 比较不同时期的图像
  • 指导重点区域的跟踪
探索应用

贯穿每个项目的四项承诺。

自主研发

我们自主研发整体架构,并针对每个作业场景进行配置。

用数据说话

每个试点都以可对比的 ROI、OEE 和遥测数据交付。

本地化工程

为持续运行、技术支持与长期演进而设计的专有技术栈。

增强而非替代人力

自动化释放时间,而非取代人——我们的设计始终以此为承诺。

→ 01

诊断

我们深入理解作业场景、监测区域与待解决的问题,从而确定最合适的架构。

→ 02

配置

根据作业所需的数据、传感器与自动化水平,组合 Nexa M1、Nexa Vision、Atmos、Synapse Control 与 Axis。

→ 03

部署

在统一的作业架构中配置监测、分析、传感、任务控制与自动化。

→ 04

运行

平台持续跟踪环境,将数据转化为决策,并把数字智能与物理世界的执行连接起来。

从数据到行动:计算机视觉、AI 与机器人技术。

我们构建了融合人工智能、计算机视觉、传感与机器人技术的一体化架构,将物理世界的数据转化为诊断、决策与执行。

Convex 部署流程:从诊断到运行

技术诊断

与客户共同确定范围、约束与成功标准。

技术配置

为作业确定 Convex 架构,映射范围、时间表与风险。

现场试点

协助安装、启用遥测并培训团队。

正式运行

持续运行合同、技术支持与迭代演进。

Convex Robótica 开发的机械手在工业环境中抓取零件

我们开发的每一项技术,都始于一个简单的问题:

它解放了哪一种人力劳动?答案决定了材料、传感器、运动方式与成本。其余交给平台。

物理世界

软件止于物理世界开始之处。

软件、感知与控制只有变成对真实环境的测量与行动才算完整。这就是架构不会止步于屏幕的原因。

  • 软件
  • AI
  • 视觉
  • 传感器
  • 控制
  • 机器
  • 物理环境

从孤立的传感器,到一个共同学习的生态系统。

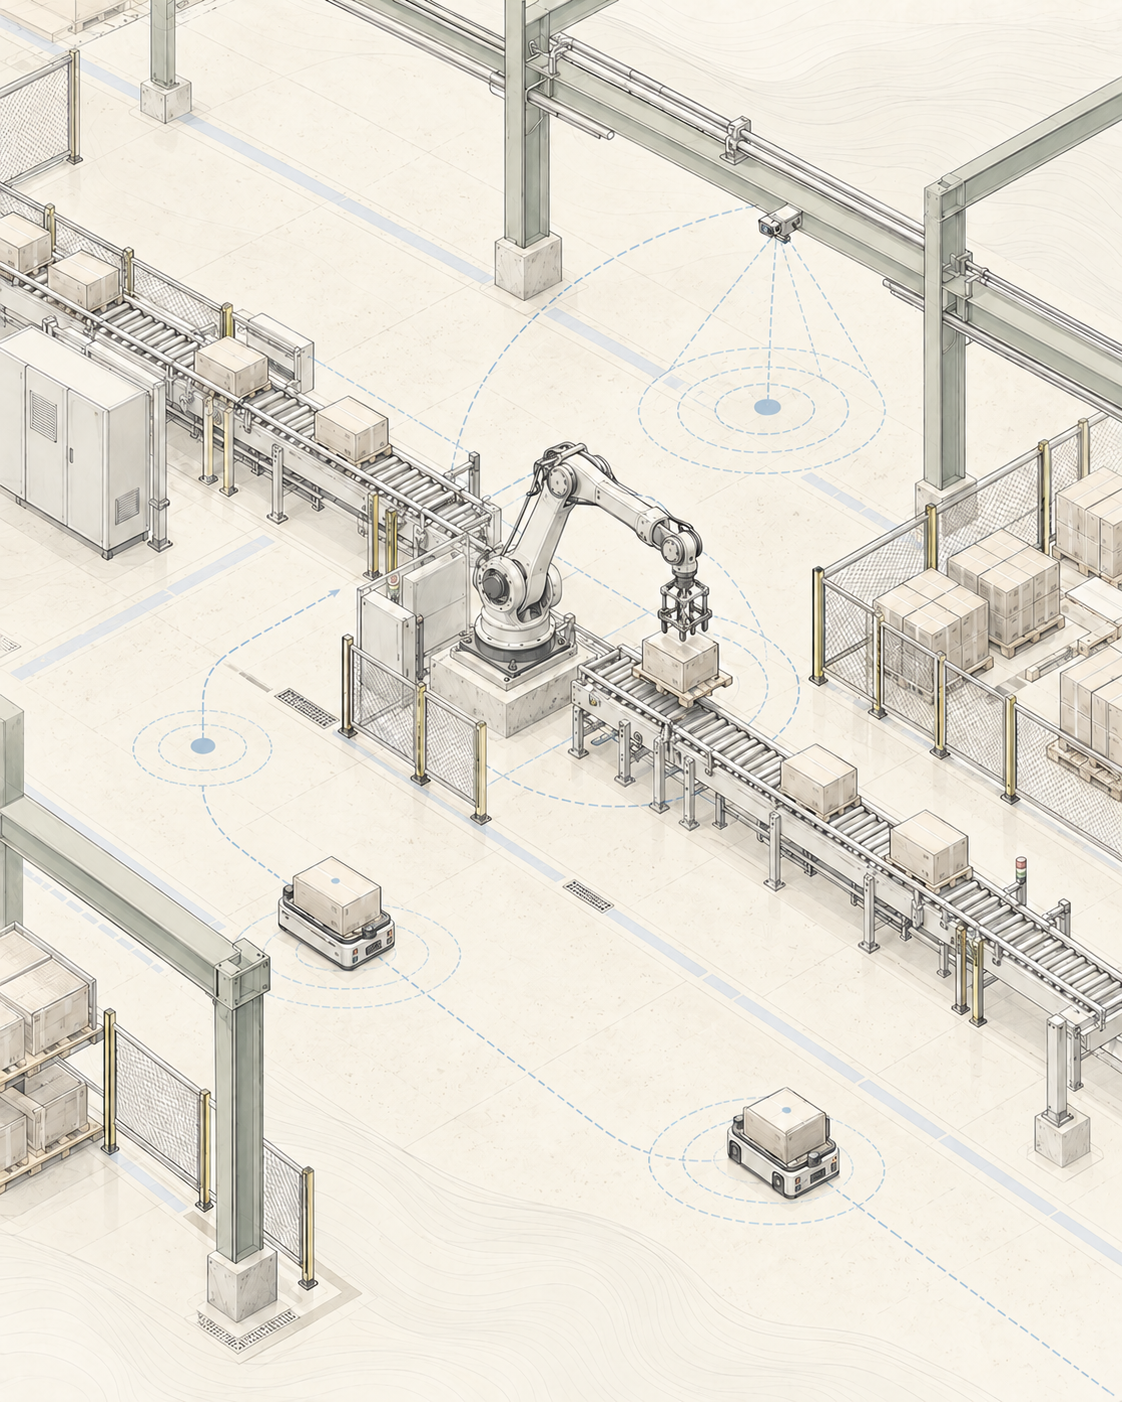
  • 01离散制造
  • 02物流与厂内物流
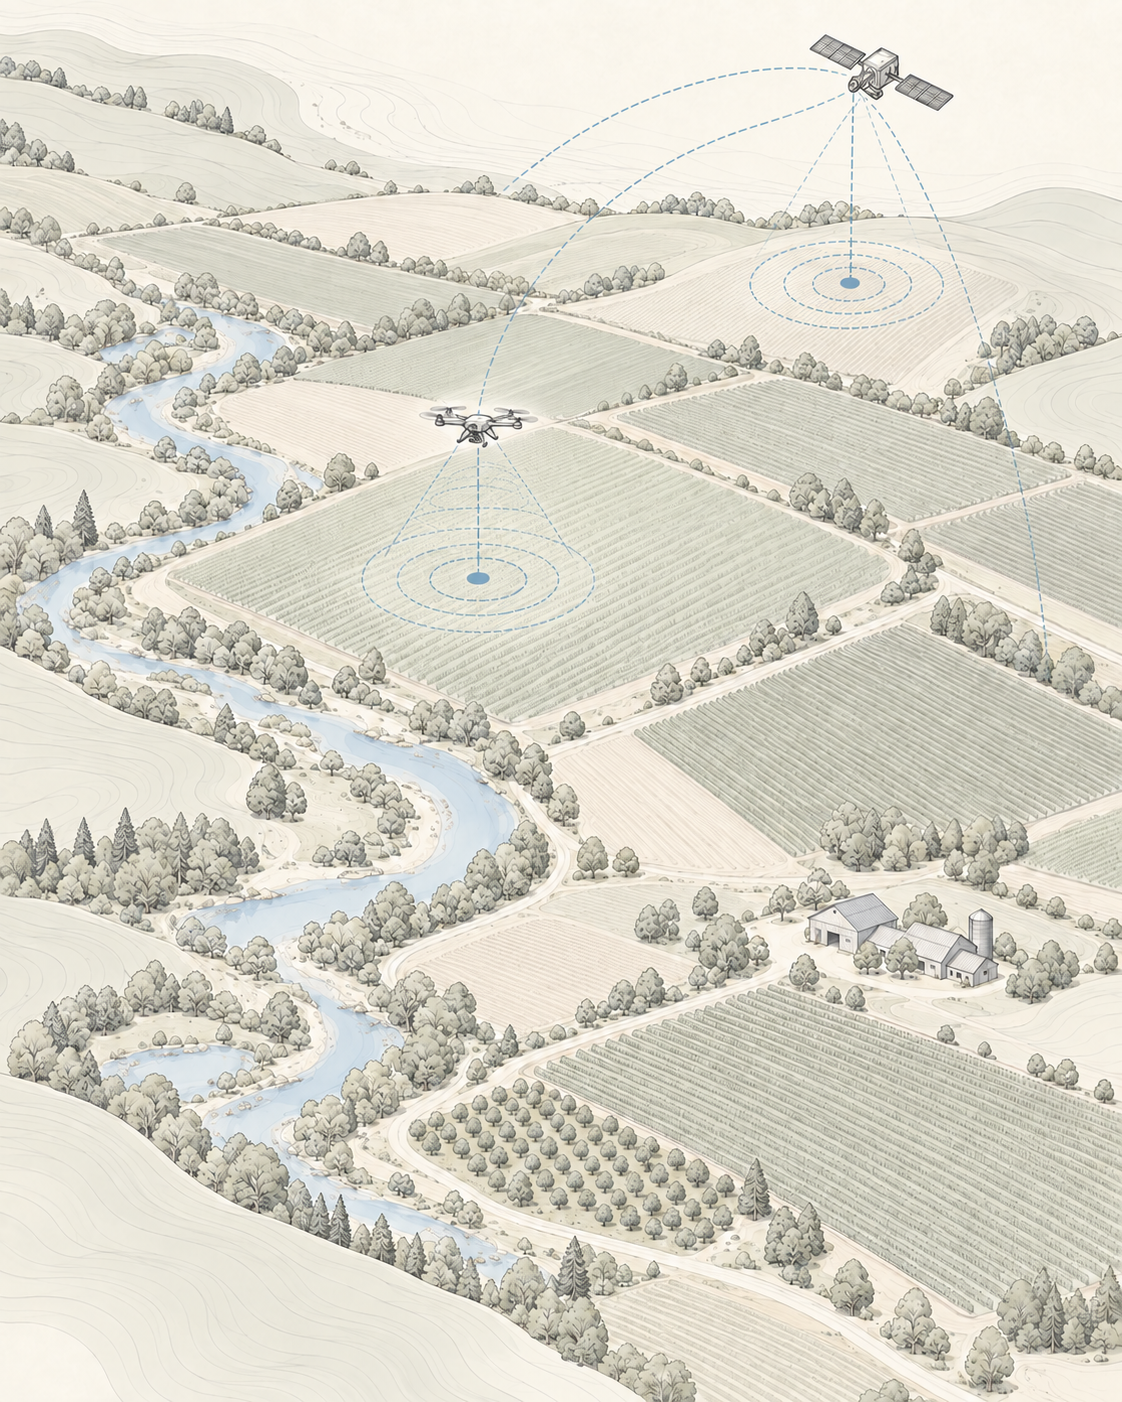
  • 03精准农业
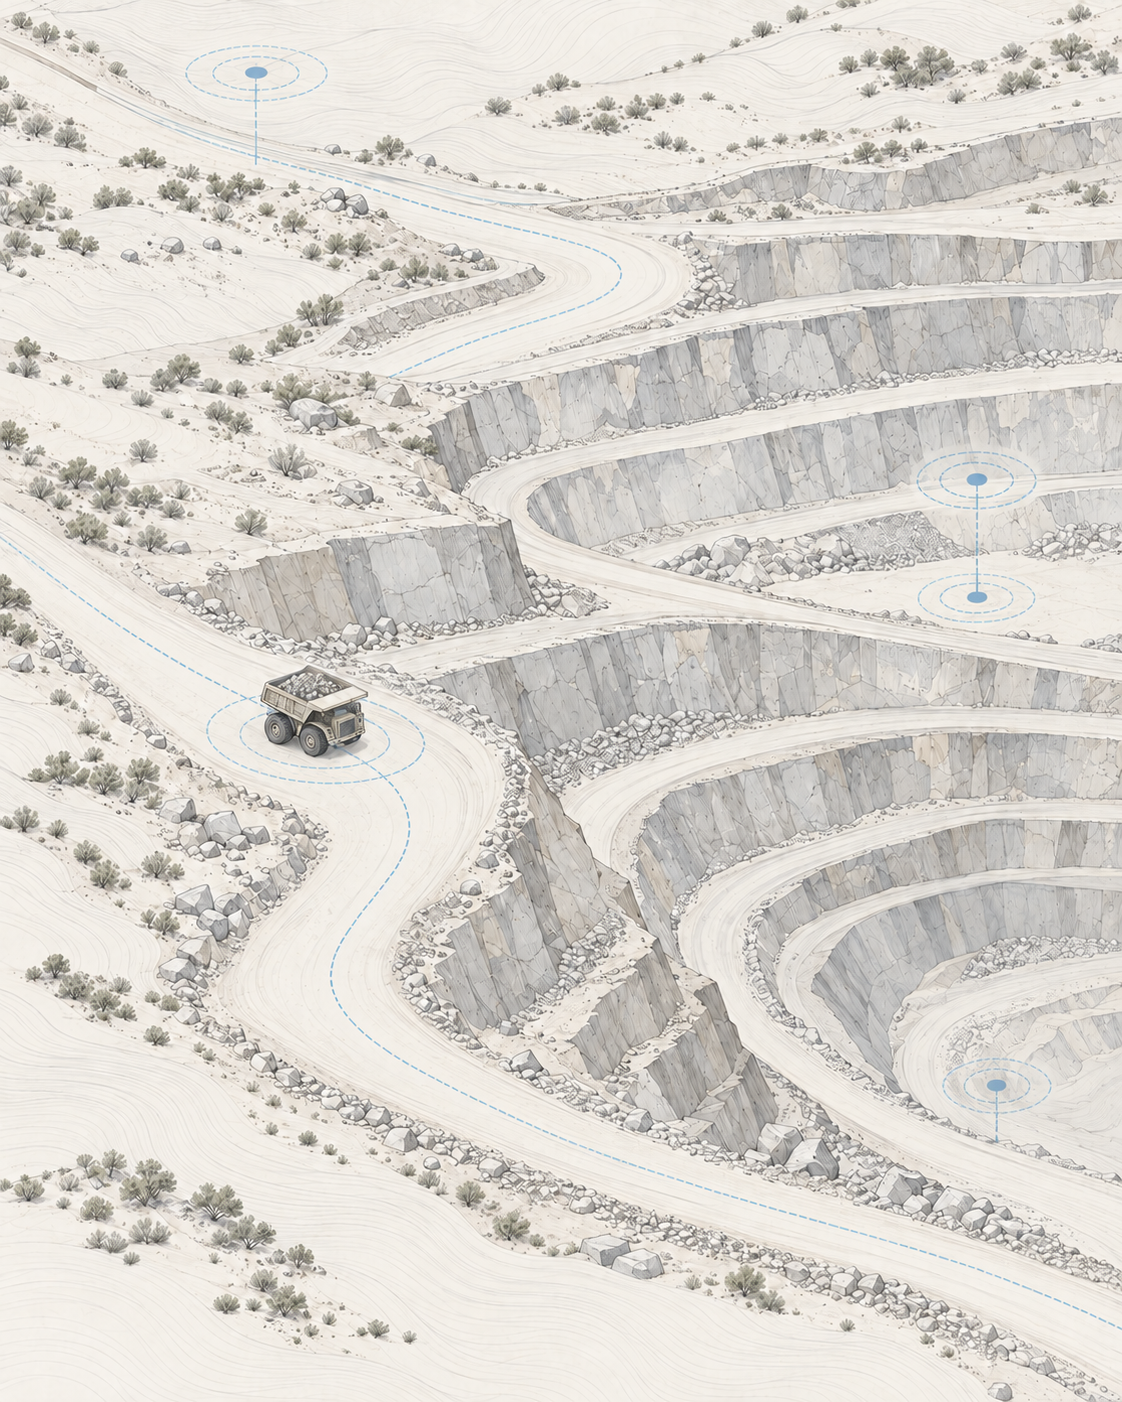
  • 04采矿与巡检
  • 05能源与公用事业
  • 06教育与研发

与您并肩工作的技术。

自动化旨在增强而非替代。我们的架构承担重复与高危的工作,让人员和作业专注于真正重要的事。
机械臂概念研究的技术插图

研究与开发

为走出实验室而构建的技术。

感知、控制、硬件与机器人在同一研究进程中演进——在田间学到的东西会回到系统的下一代。

  • 01软件
  • 02感知
  • 03控制
  • 04硬件
  • 05机器人
了解研究

从分析到作业。

了解平台产品,或与团队讨论项目背景、需求及可能方案。