结构
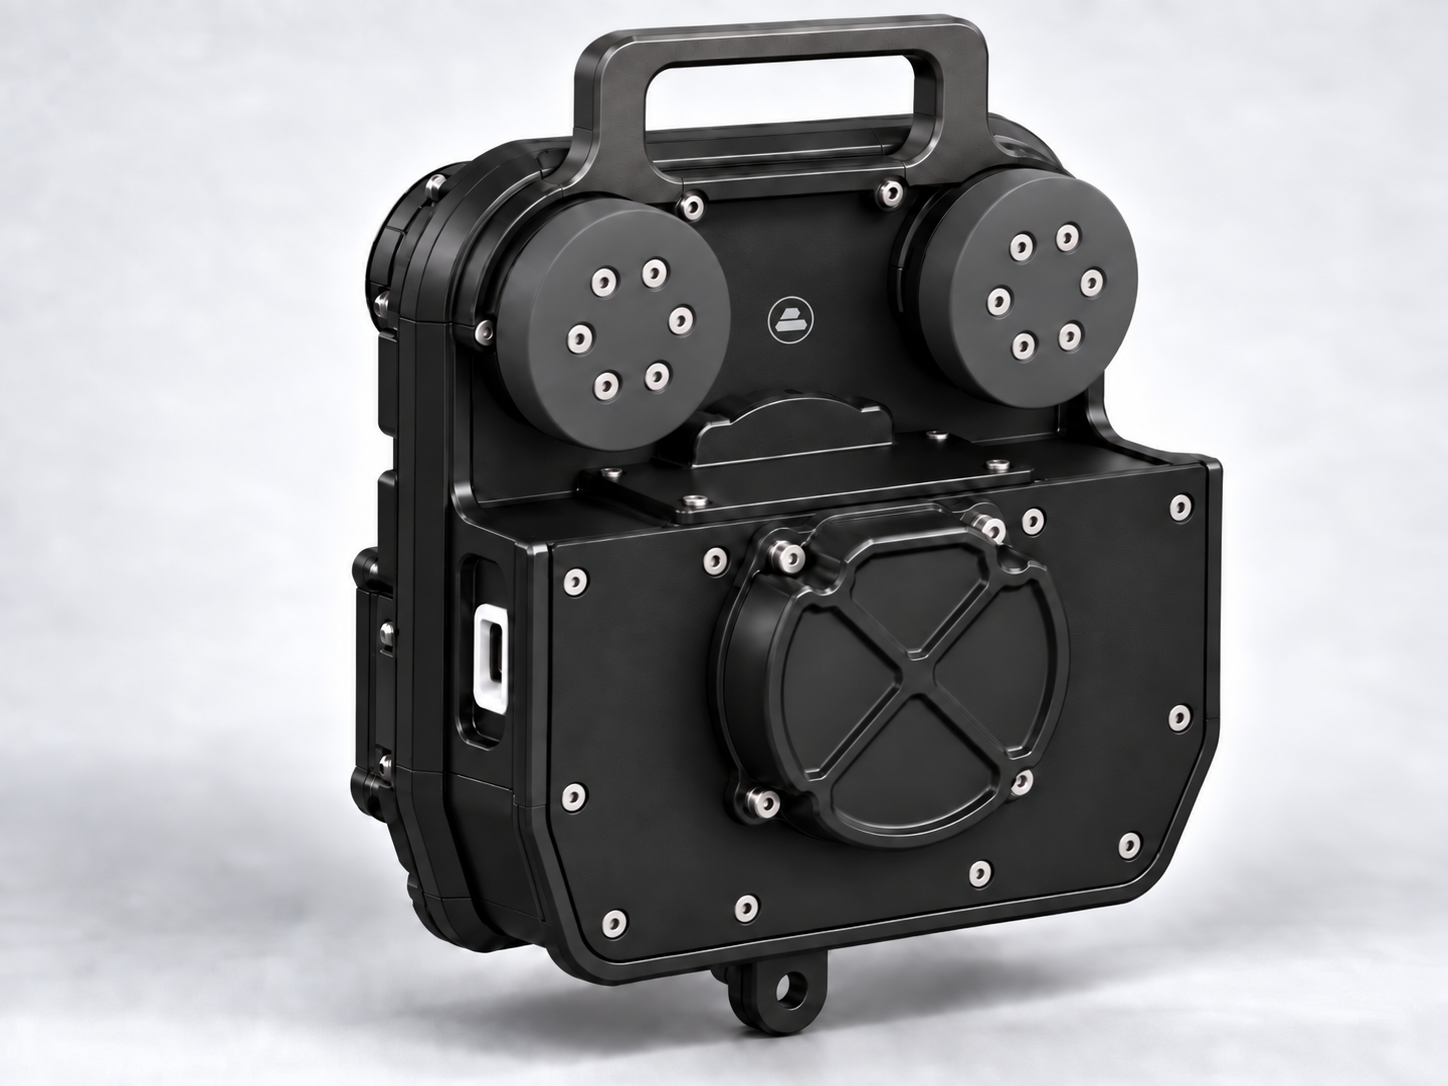
模块化机器人底盘
面向农田地形设计的机械与能源系统,并预留模块安装点。
- 垄间通行
- 定点施用药箱
- 传感器与相机支架
05 · Axis — Convex Robótica
Axis 是 Convex 的机器人平台,专为在农田、牧场与农村设施中执行重复性、危险性或高体力消耗的任务而设计。通过融合自主导航、计算机视觉与任务控制,Axis 能在多变条件下稳定作业,让团队专注于更高价值的工作,并减少对稀缺田间劳动力的依赖。
系统中的角色
Axis 在地面上执行平台所规划的任务:在垄间自主导航、定点投入品施用、监测与轻量运输——每次干预都记录位置与背景信息。
模块
模块化底盘、垄间自主移动,以及按任务更换的作业模块。
结构
面向农田地形设计的机械与能源系统,并预留模块安装点。
导航
融合卫星定位、视觉里程计与近距传感器,完成区域遍历并返回。
数据
影像、位置与遥测伴随执行,并为平台的分析提供输入。
作业流程
为作业准备的机器人平台
垄间 GPS、视觉里程计与近距传感器
按配置选择作业模块
监测、定点施用与轻量运输
影像、位置与日志同步至平台
用于农业与畜牧业流程自动化的机器人。
精准农业依赖数据与可重复的执行。像 Axis 这样的机器人把决策落到地面行动上,消除人的差异性,加快运营周期,并为每次作业留下详细记录。
巡查、计数与轻型运输等任务改为自主执行,缓解旺季以及合格操作人员短缺地区的瓶颈。
每次任务都遵循预设的速度、路线、剂量与要点参数,确保不同田块、班次与作业点之间的一致性。
Axis 可以被派往难以到达的区域、坡地、受污染区域或有重型机械作业的场所,让人员远离风险区。
机载传感器与相机记录影像、地理位置与地形条件,为 Nexa M1 提供用于分析与建议的信息。
与人工班组不同,只要电力与天气条件处于安全范围内,机器人就能在较长的时间窗口内保持稳定的作业节奏。
精准施药与优化路线降低投入品消耗、土壤压实以及不必要的返工与行驶带来的排放。
Axis 不只是替代人力,它还重构流程。任务在 Synapse Control 中规划,在田间执行,并由 Nexa M1 验证,形成规划、执行与学习的闭环。
操作员定义区域、路线、停靠点与预期动作。Synapse Control 将方案转换为 Axis 的导航与执行指令。
GPS、视觉里程计与接近传感器的融合,让机器人在垄间穿行、避开障碍,并在无需人工干预的情况下返回基地。
根据配置,Axis 执行巡查、小件载荷运输、定点施药或传感器读数采集,并始终记录做了什么、在哪里做的。
影像、遥测与任务日志同步到智能平台,平台从中识别规律、生成警报并调整后续任务。
多台机器人可以协同作业,划分区域与任务。Synapse Control 管理机队,避免路线冲突并优化资源使用。
来自电机、电池与传感器的遥测能提前发现磨损,在故障中断运营之前安排维护。
Axis 是一个模块化的机器人底盘。其架构支持根据不同需求更换工具与传感器,从作物监测到畜群管理。
穿行于垄间采集影像与数据,用于虫害、营养缺乏、水分胁迫与播种缺株的检测。
可搭载小型药箱,在 Nexa M1 标出的位置进行定点施药,降低总用量与成本。
在牧场与育肥场执行自动化计数并记录行为,为畜群管理提供支持。
在田间各点之间运送样品、工具与小型投入品,减少人员的重复往返。
采集牧草高度、覆盖度与分布数据,为载畜率规划与分区轮牧提供支持。
检查围栏、沟渠、内部道路、筒仓与设备,记录异常以便安排纠正性维护。
Axis 是生态的一部分。单独使用时,它执行任务;接入 Nexa M1、Synapse Control 与 Atmos 后,它成为田间智能代理。
接收由人工智能基于影像、历史数据与运营条件生成的任务与建议。
管理路线、航点、禁行区,并在联合作业中与无人机及其他机器人协同。
以实时气象读数为任务设定条件,避免在超出安全范围的大风、降雨或温度下作业。
在田间引入移动机器人能带来切实的运营成果,即使初始规模不大。
团队把时间转向分析、维护与战略决策,田间工作交给机器人。
机器人保持稳定节奏,可在原本受人员可用性限制的时间窗口内作业。
每次读数都绑定精确坐标,支持产量地图、处方与长期跟踪。
任务历史记录支持复用最佳实践,并跨生产周期对比结果。
Axis 可在运营方设定的时段执行任务,帮助抓住作业窗口,减少对农场日常安排的干扰。
同一平台通过不同模块执行多种任务,可根据农场需求扩展机器人的使用范围。
图解说明
路径复现行列分布,并精确标记作业发生的位置。
沿种植区重复执行的轨迹。
承载传感器与载荷的底盘。
任务实际执行的那一点。
模块化机器人平台:同一底盘按任务装载不同的传感器与工具。
生态系统集成
Axis 承担物理执行:Synapse Control 将计划转化为垄间导航与地面动作,机载相机与传感器供给感知,任务记录进入 Nexa M1 进行分析与建议。
作业获得什么。
每次干预都关联坐标、路径与执行参数。
在分析识别出的位置施用投入品,减少总用量。
作为产量图、处方与跨季跟踪的基础。
边界与状态
Axis 以上述模块作业;具体能力取决于所装载荷与田间条件。
常见问题
Axis 执行什么、由谁规划,以及哪些数据尚未公布。