观测
Nexa Vision
对环境进行视觉感知,识别并跟踪资产。
每台资产在哪里、处于什么状况,通常是推断出来的信息,而非观测所得。
物理运营的布局与占用持续变化,系统必须能够看见这一点。
没有任务层,每项任务都成为没有踪迹的孤立事件。
位置与状况数据存在于相互分离的系统中,构不成统一视图。
软件决定的事与现场发生的事很少共享同一条记录。
同一套架构贯穿所有行业。变化的只是哪一层最为关键,以及哪些专有系统参与其中。
对环境进行视觉感知,识别并跟踪资产。
解读观测内容:在场、相对位置与状态变化。
任务规划、路线、遥测与运营聚合状态。
物理执行规划的任务,并将状态回传给协同层。
与本行业已部署系统兼容的数据源。不预设任何数据层:每个受监测区域都会声明其实际可用的数据。
覆盖运营关注点的影像流。
与识别及核对事件关联的抓拍。
资产在受观测环境中的相对位置。
平台的状态、状况与位移。
规划路线、当前阶段与执行结果。
既往任务与事件的可查询记录。
每项应用都说明所解决的问题、使用的数据、参与的 Convex 系统以及产生的运营输出。
位置与状态是推断的而非观测的。
布局与占用在班次内不断变化。
任务执行时没有可查询的状态。
软件决定的事与现场发生的事之间存在距离。
孤立事件缺少聚合解读。
视觉感知在关注点记录环境与资产。
从观测中提取识别结果与相对位置。
将观测状态与任务预期状态对比。
偏离触发警报并重排任务队列。
Synapse Control 协调该步骤;适用时由 Axis 物理执行。
任务、事件与结果被归档供查询。
观测状态与预期状态之间的偏离。
运营中平台的位置与状况。
带路线与排序的任务队列。
任务与事件的可查询记录。
对已执行内容的按周期汇总。
我们明确区分已投入运营的能力与仍在研发中的能力。研究和原型不会被当作已部署的产品来呈现。
应用于运营环境的观测层。
路线协同与运营聚合状态。
定位与持续重规划仍在研究。
与任务层集成的机器人作业。
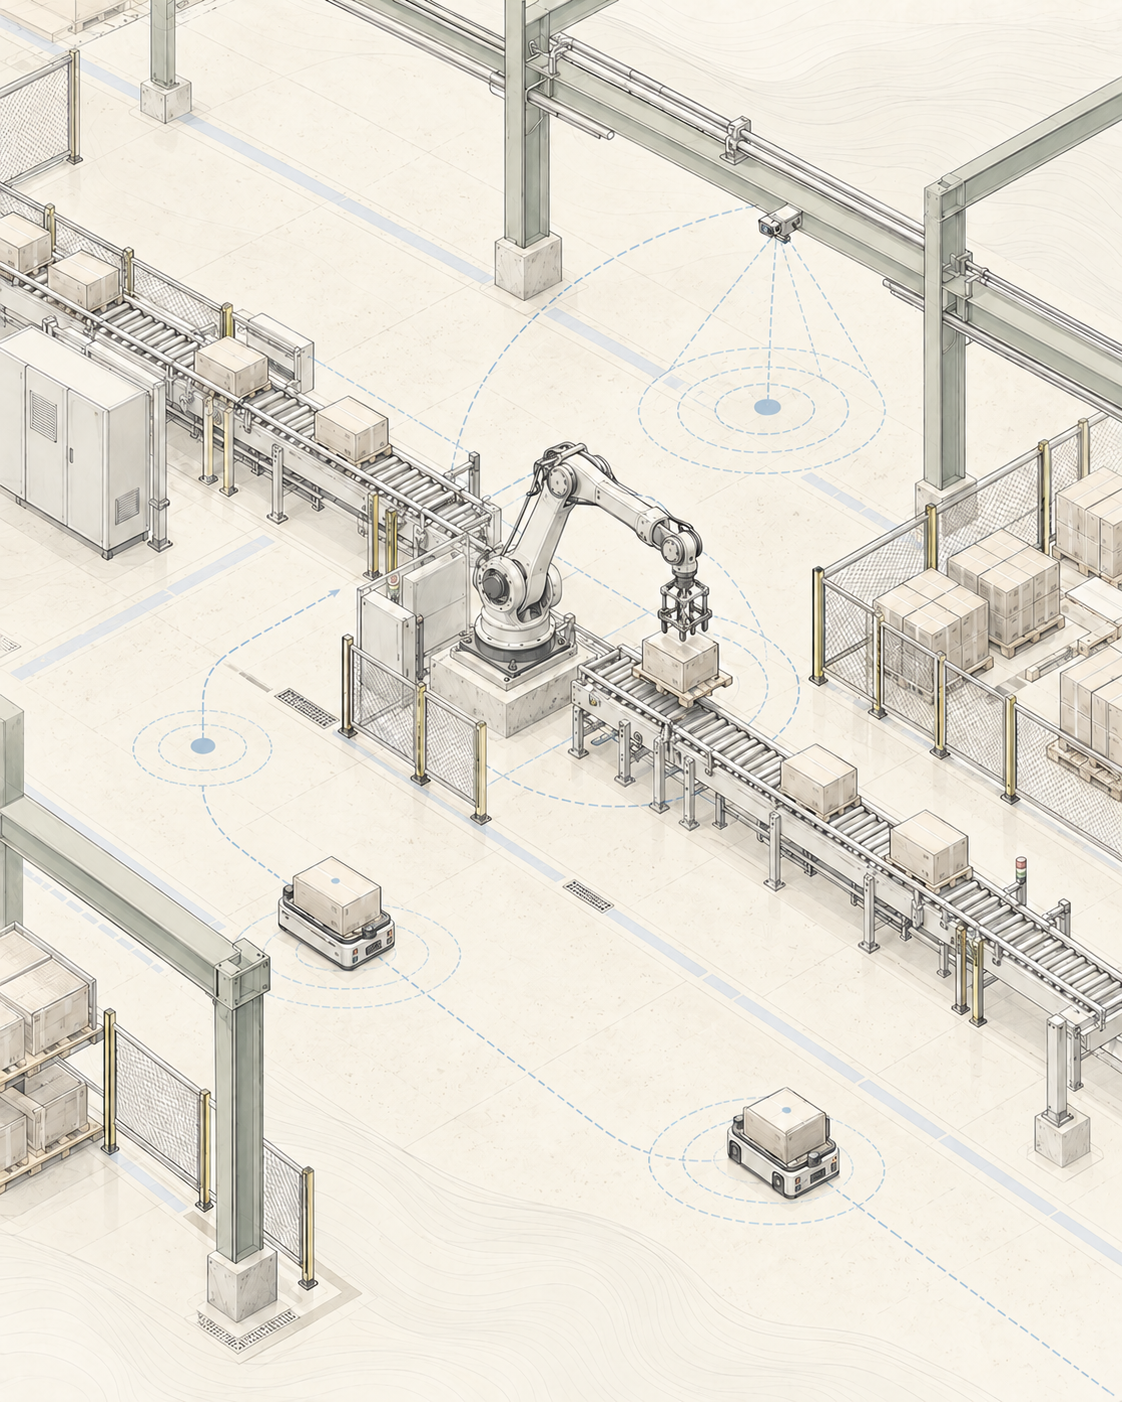
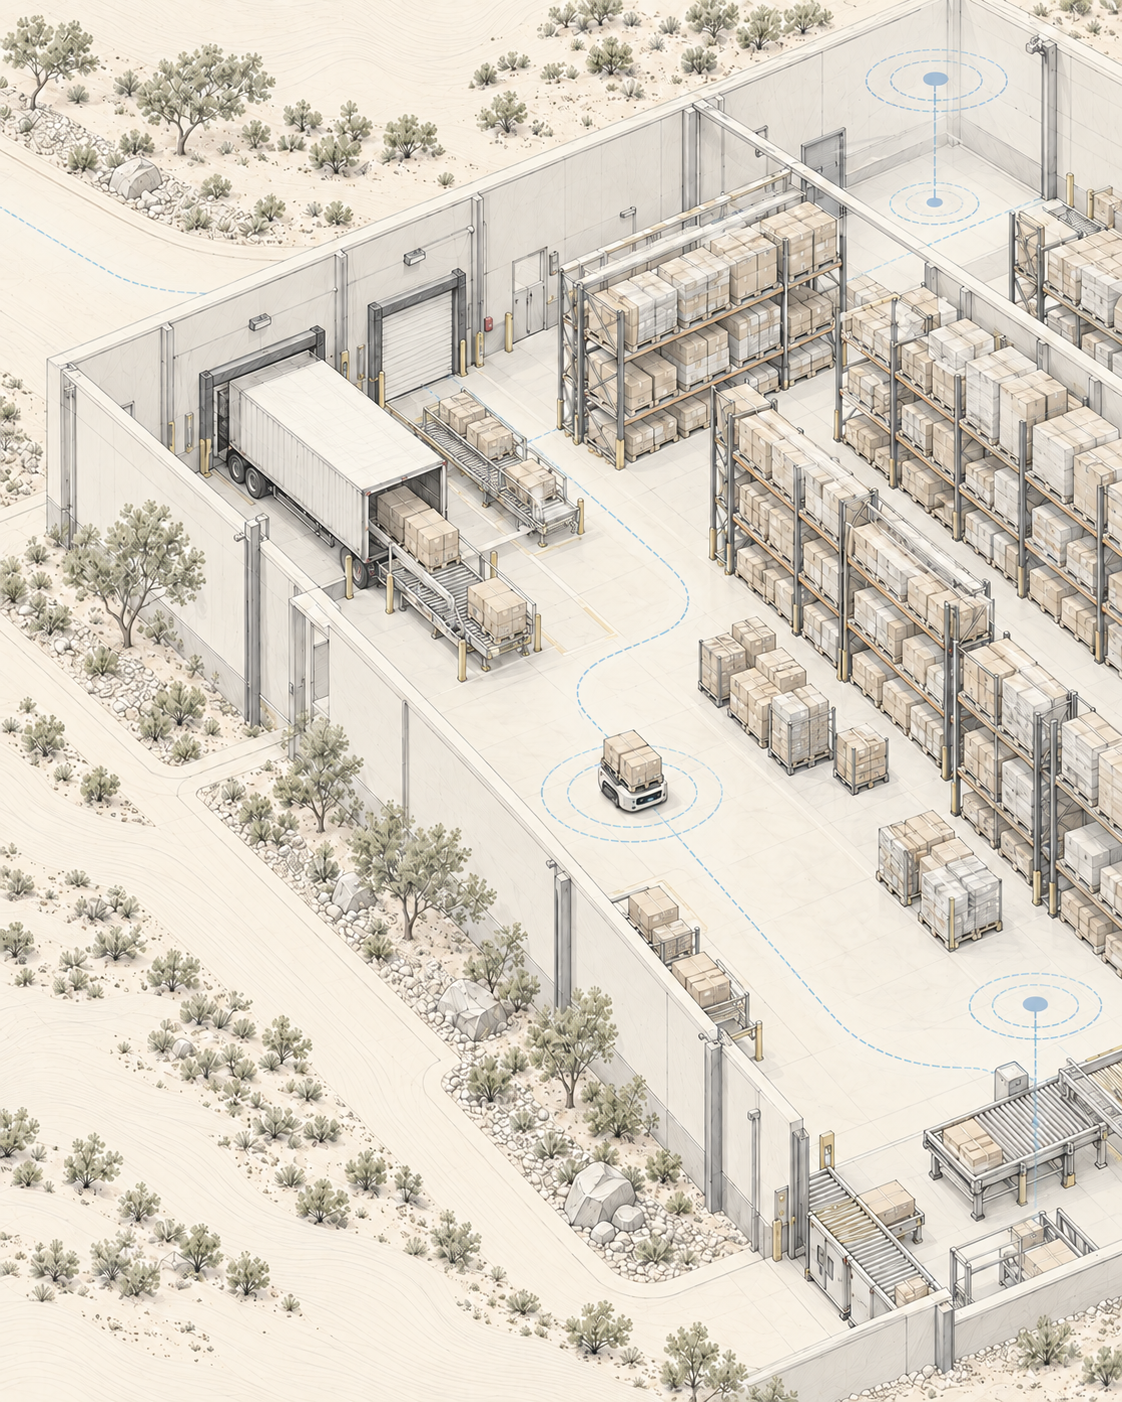
布局与占用持续变化的密集环境。应用场景,而非货架产品。
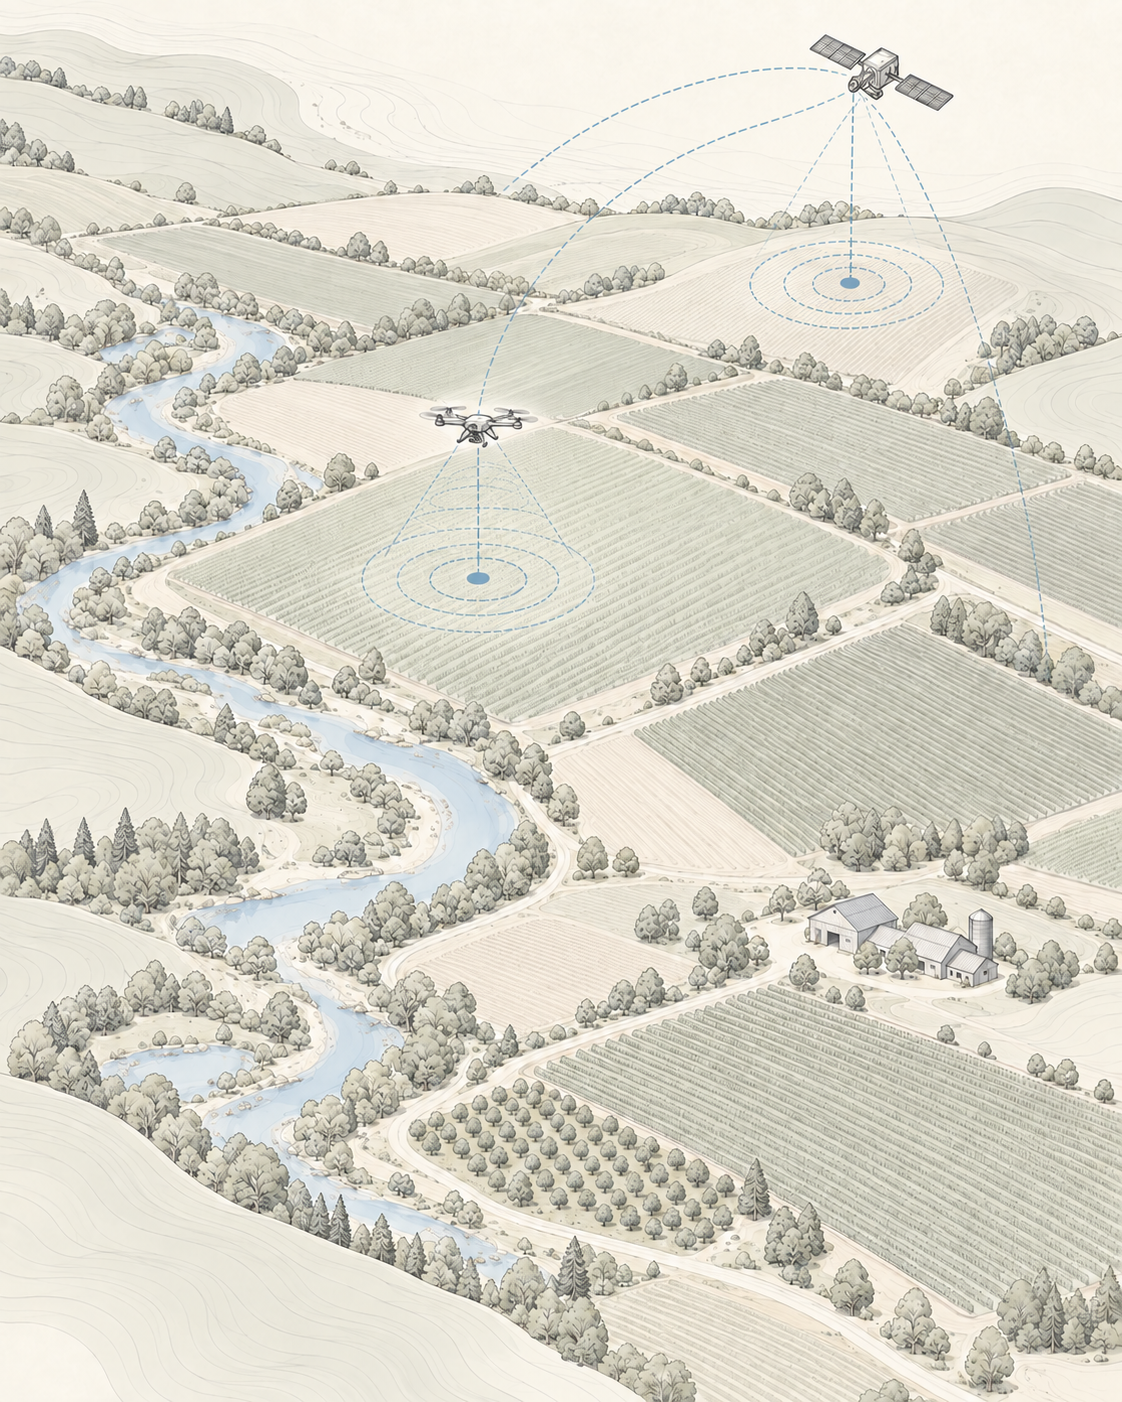
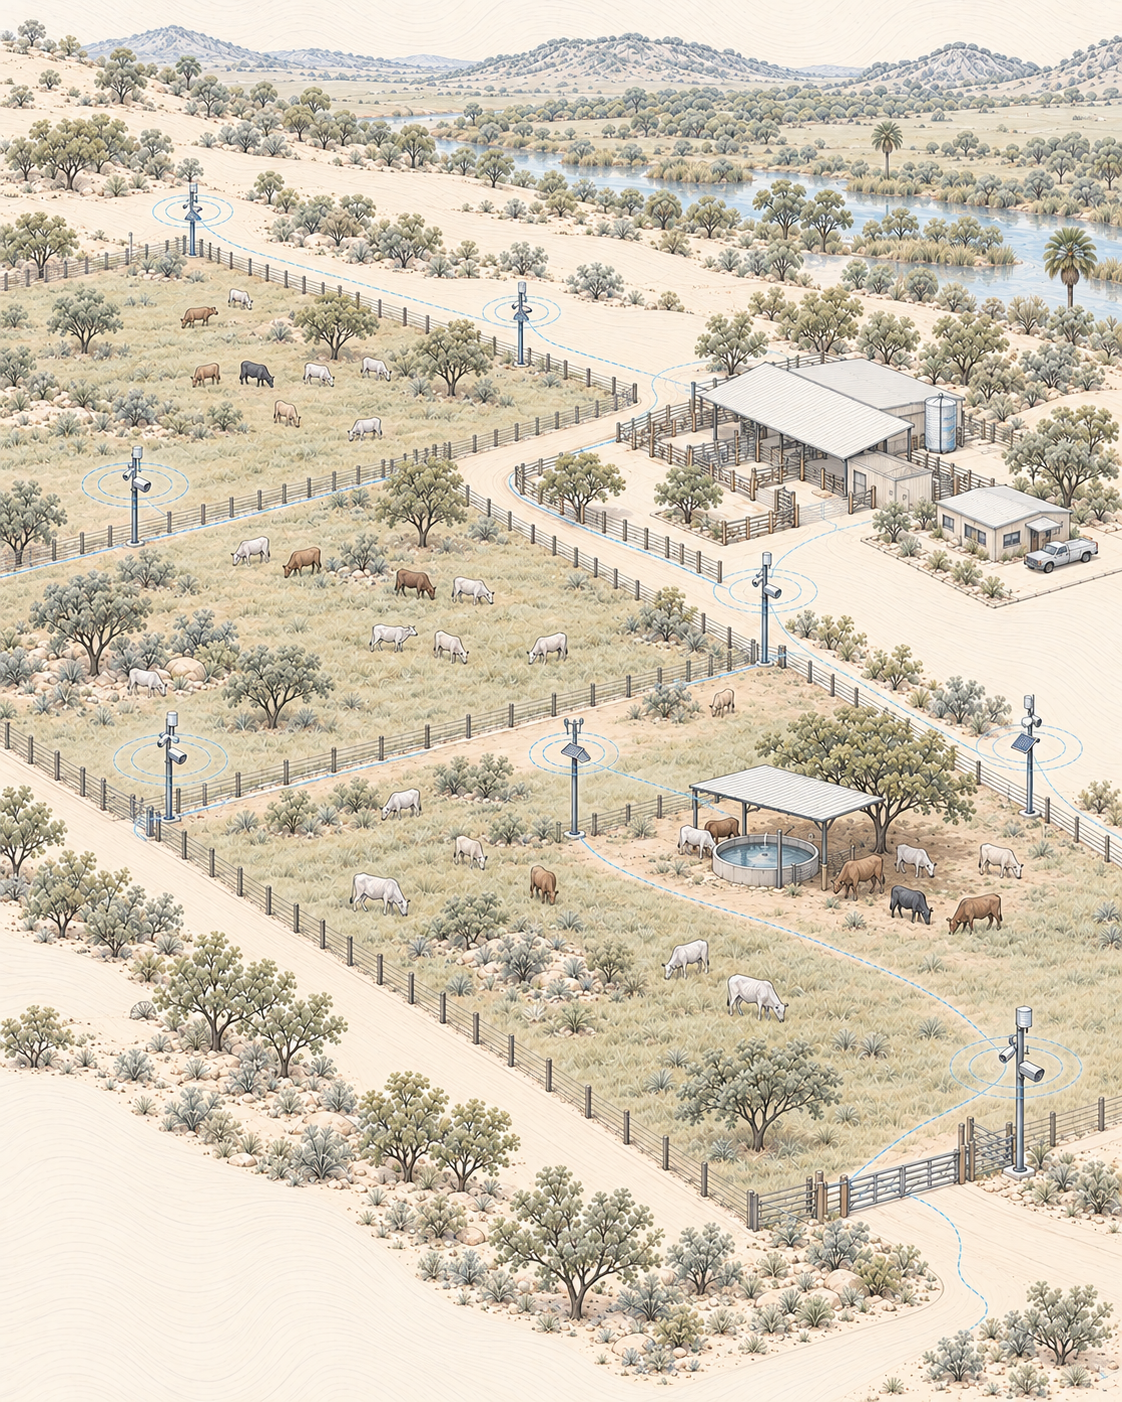
对缺乏设备覆盖的大面积区域中的资产进行视觉跟踪。
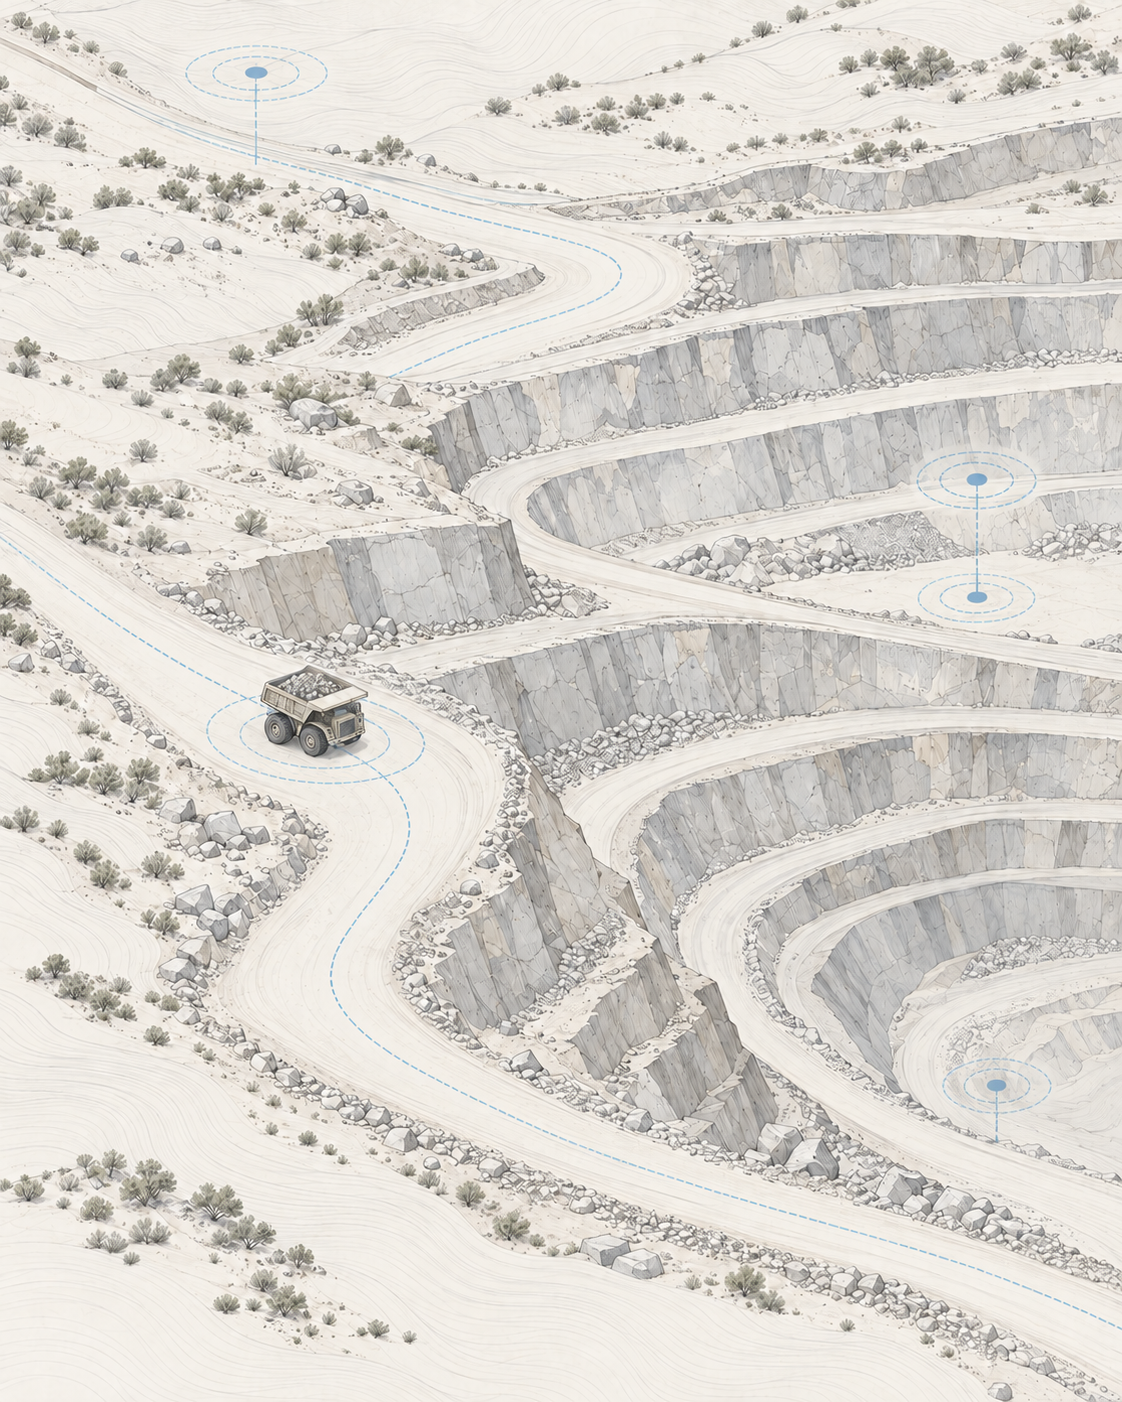
固定点之间的重复路线,适合规划任务。
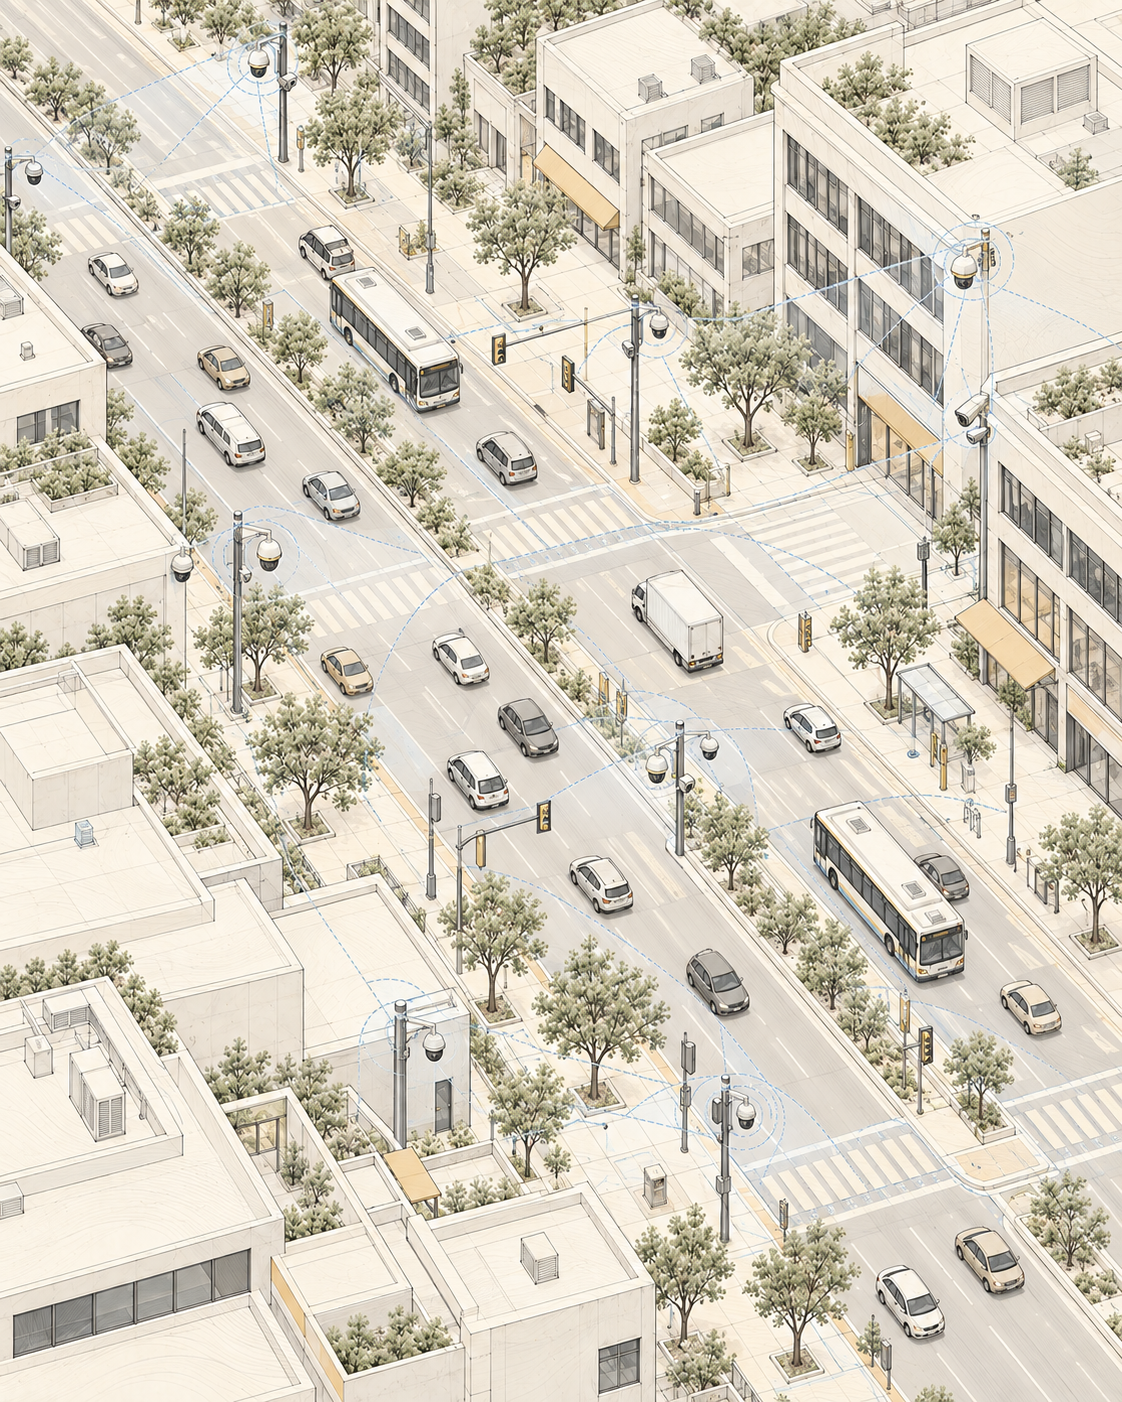
需要可追溯记录的目视检查点。