Perception · vision par ordinateur01
Nexa Vision
Lit l'imagerie et les données orbitales, extrait des indices et identifie des motifs et des anomalies dans la zone surveillée.
Explorer la perceptionIA, vision par ordinateur, détection et robotique connectées dans une architecture unique pour observer, interpréter et agir sur les opérations du monde réel.
Système
Une architecture unique relie l'observation, le contexte, l'interprétation et l'action — chaque étape alimente la suivante.
Les capteurs et l'imagerie décrivent l'environnement et enregistrent l'état de l'opération.
Satellite / drone / caméra / capteur / météoLa vision par ordinateur, les séries temporelles et le contexte organisent la lecture des signaux.
Vision par ordinateur / séries temporelles / contexteL'IA, l'analyse et la priorisation indiquent ce qui mérite d'être traité en premier.
IA / analyse / priorisation / rapportLes opérations, la robotique et l'inspection s'exécutent dans le monde physique — et produisent de nouveaux enregistrements.
Opérations / robotique / inspection / interventionLes enregistrements de chaque action reviennent sous forme de données. Le cycle redémarre avec plus de contexte qu'auparavant.
/ Intelligence et vision par ordinateur
De l'imagerie au diagnostic, en transformant les données en décisions plus claires.
Écosystème
Cinq couches relient la détection, la perception, l'intelligence et l'exécution — chaque produit occupe la couche où il agit.
L'observation orbitale, météorologique et de terrain alimente les couches qui suivent.
L'observation orbitale, météorologique et de terrain alimente les couches qui suivent.
L'imagerie et les signaux deviennent une lecture structurée de l'environnement.
L'imagerie et les signaux deviennent une lecture structurée de l'environnement.
L'analyse et l'interprétation transforment la lecture en diagnostic et recommandation.
L'analyse et l'interprétation transforment la lecture en diagnostic et recommandation.
Planification, contrôle de mission et suivi de chaque action.
Planification, contrôle de mission et suivi de chaque action.
Exécution physique : inspection, intervention et opération continue.
Exécution physique : inspection, intervention et opération continue.
Couches conceptuelles · produits listés par couche d'opération
Surveillance territoriale et temporelle avec Nexa Vision, interprétation opérationnelle avec Nexa M1, contexte environnemental avec Atmos et coordination des opérations avec Synapse Control.
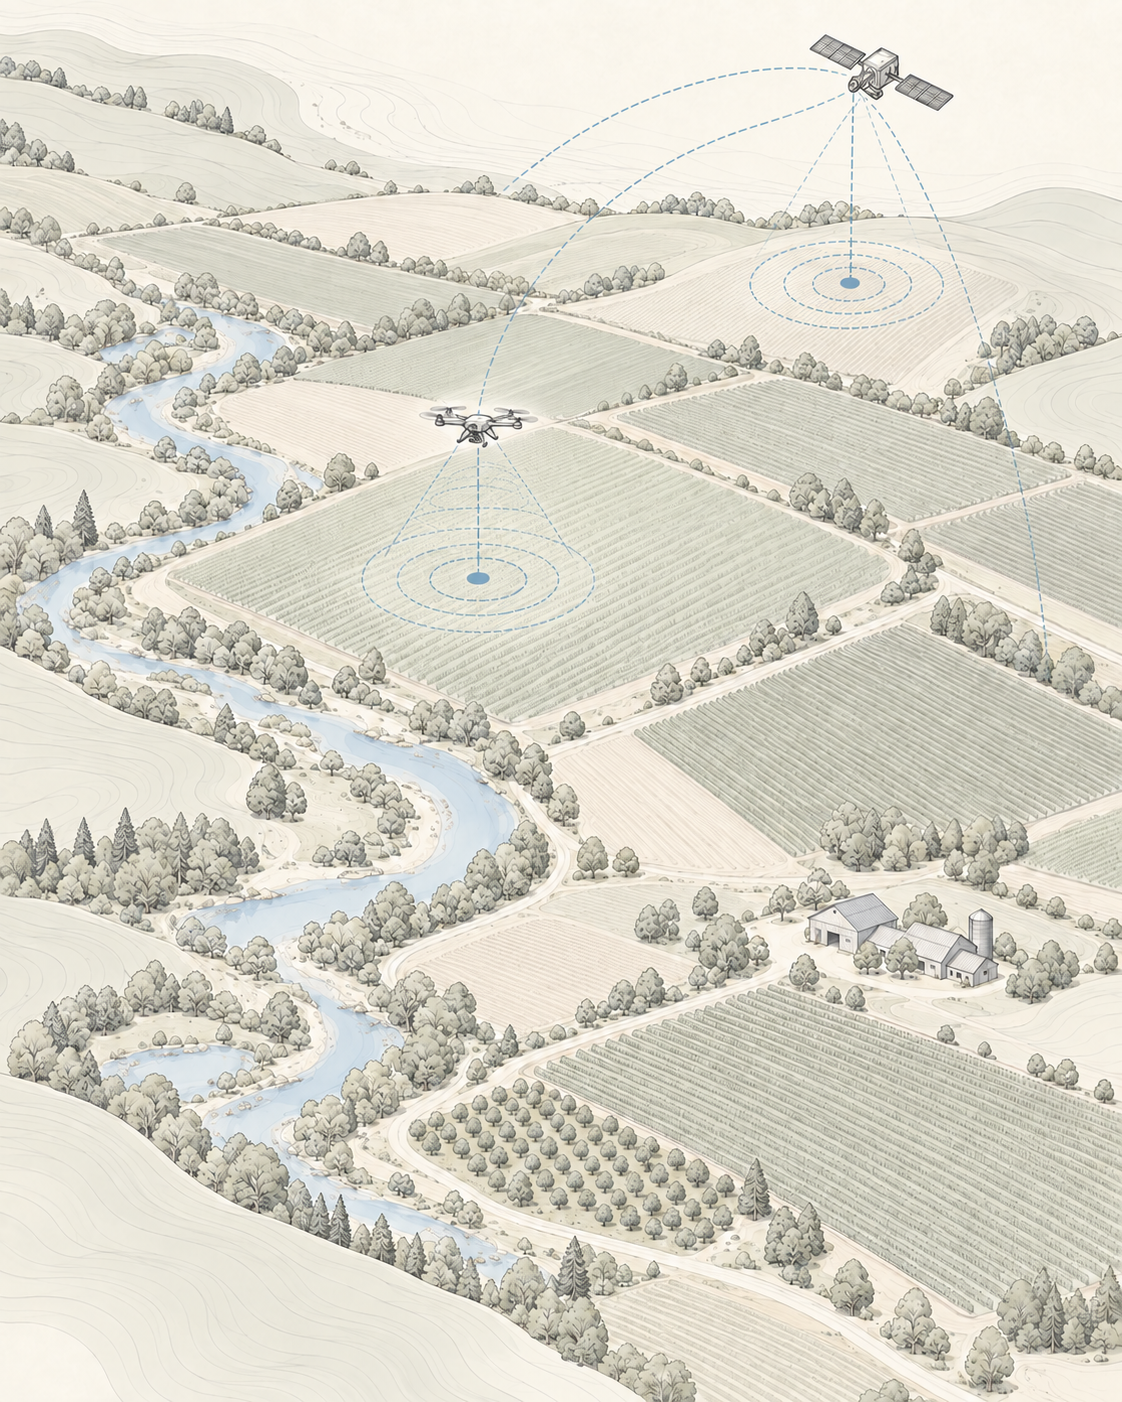
Nexa Vision fournit la perception visuelle pour l'inspection et l'identification, Synapse Control coordonne les missions, les équipements et la télémétrie, et Axis exécute des actions dans le monde physique.
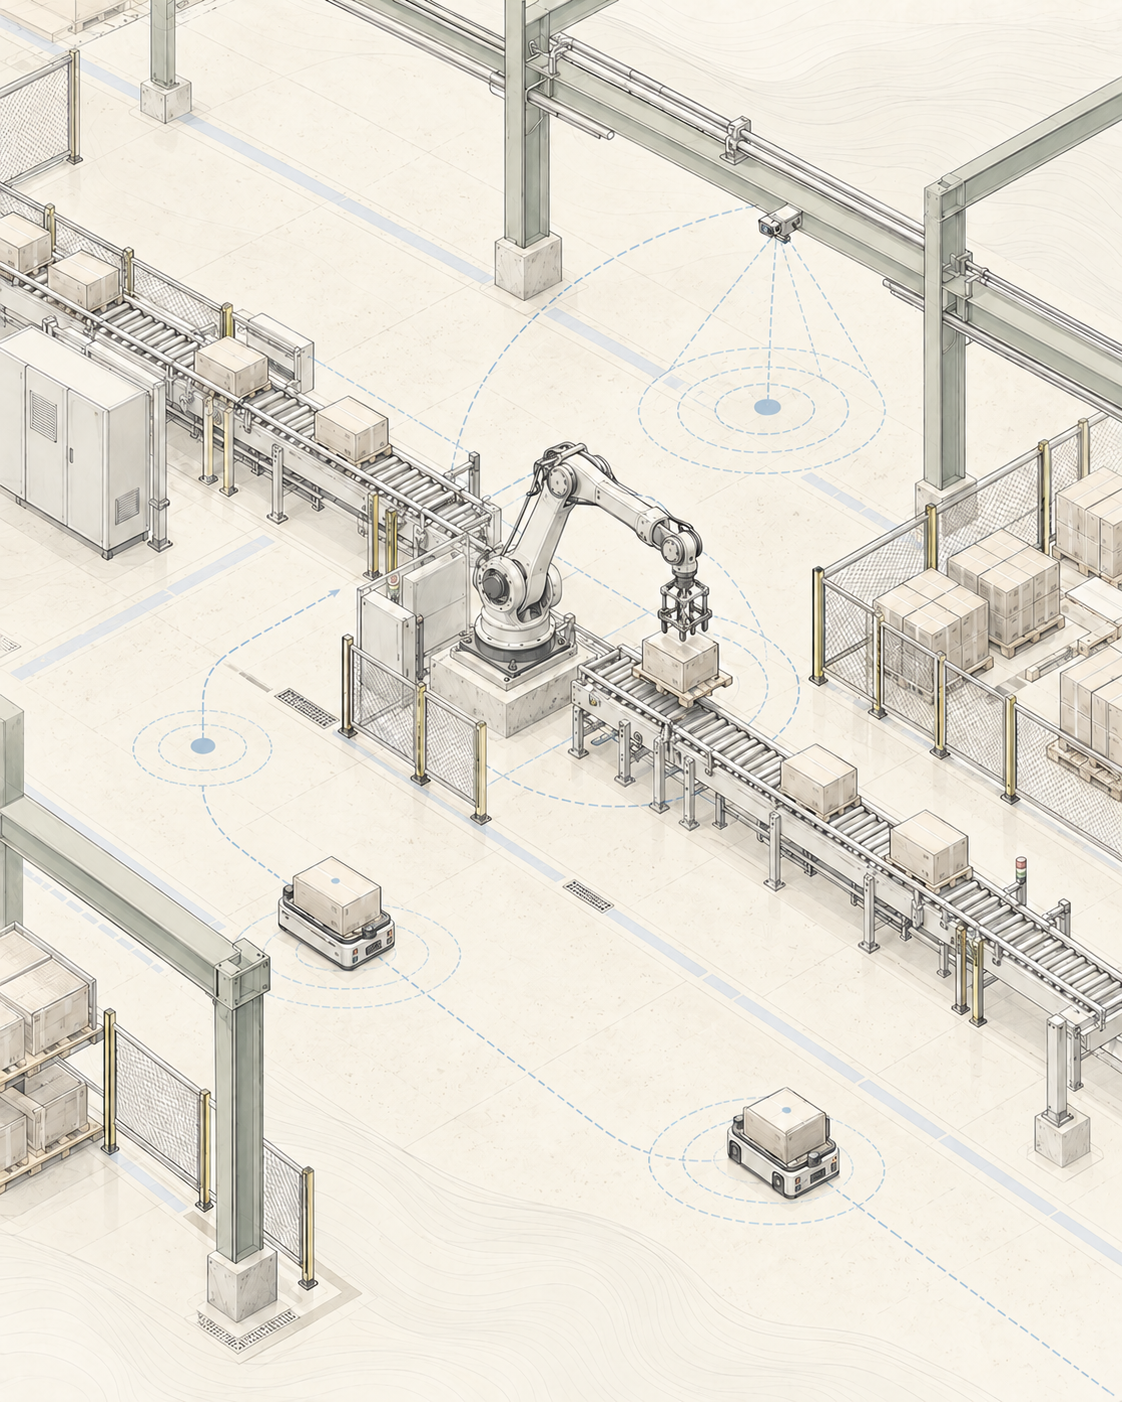
Nexa Vision inspecte les stocks, les structures et les zones opérationnelles, Nexa M1 interprète les changements spatiaux, Atmos ajoute le contexte environnemental et Synapse Control coordonne les missions à distance.
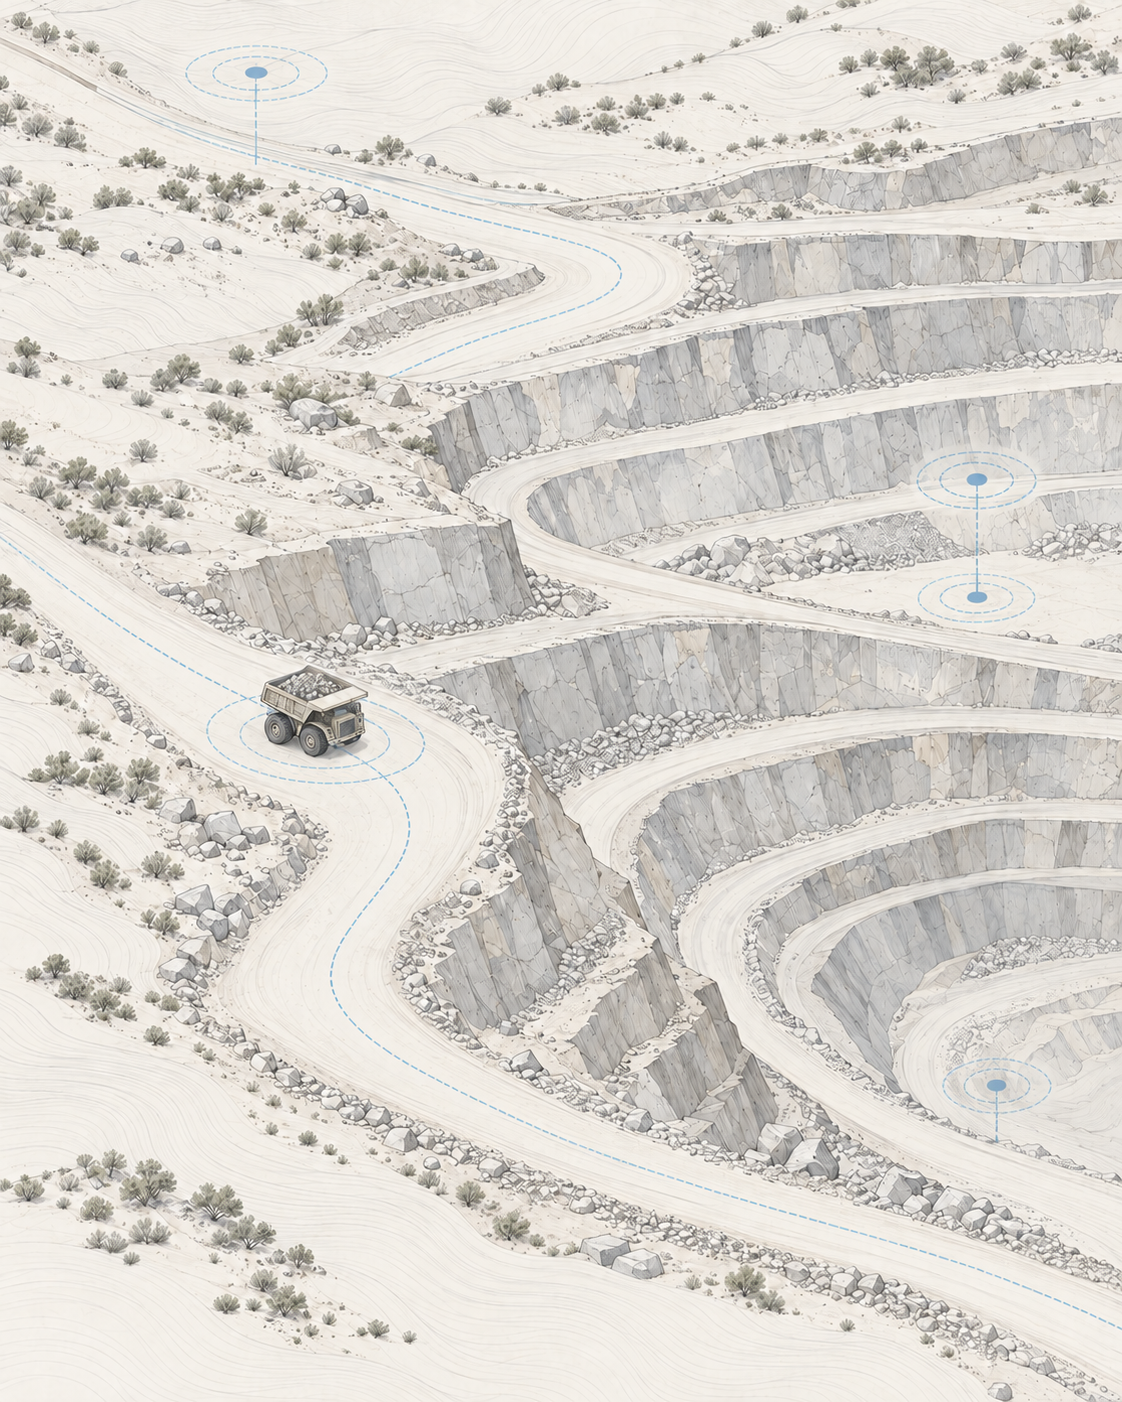
Nexa Vision fournit la perception visuelle et le suivi des actifs, Synapse Control planifie les missions, les itinéraires et la télémétrie, et Axis relie les décisions numériques à l'exécution physique.
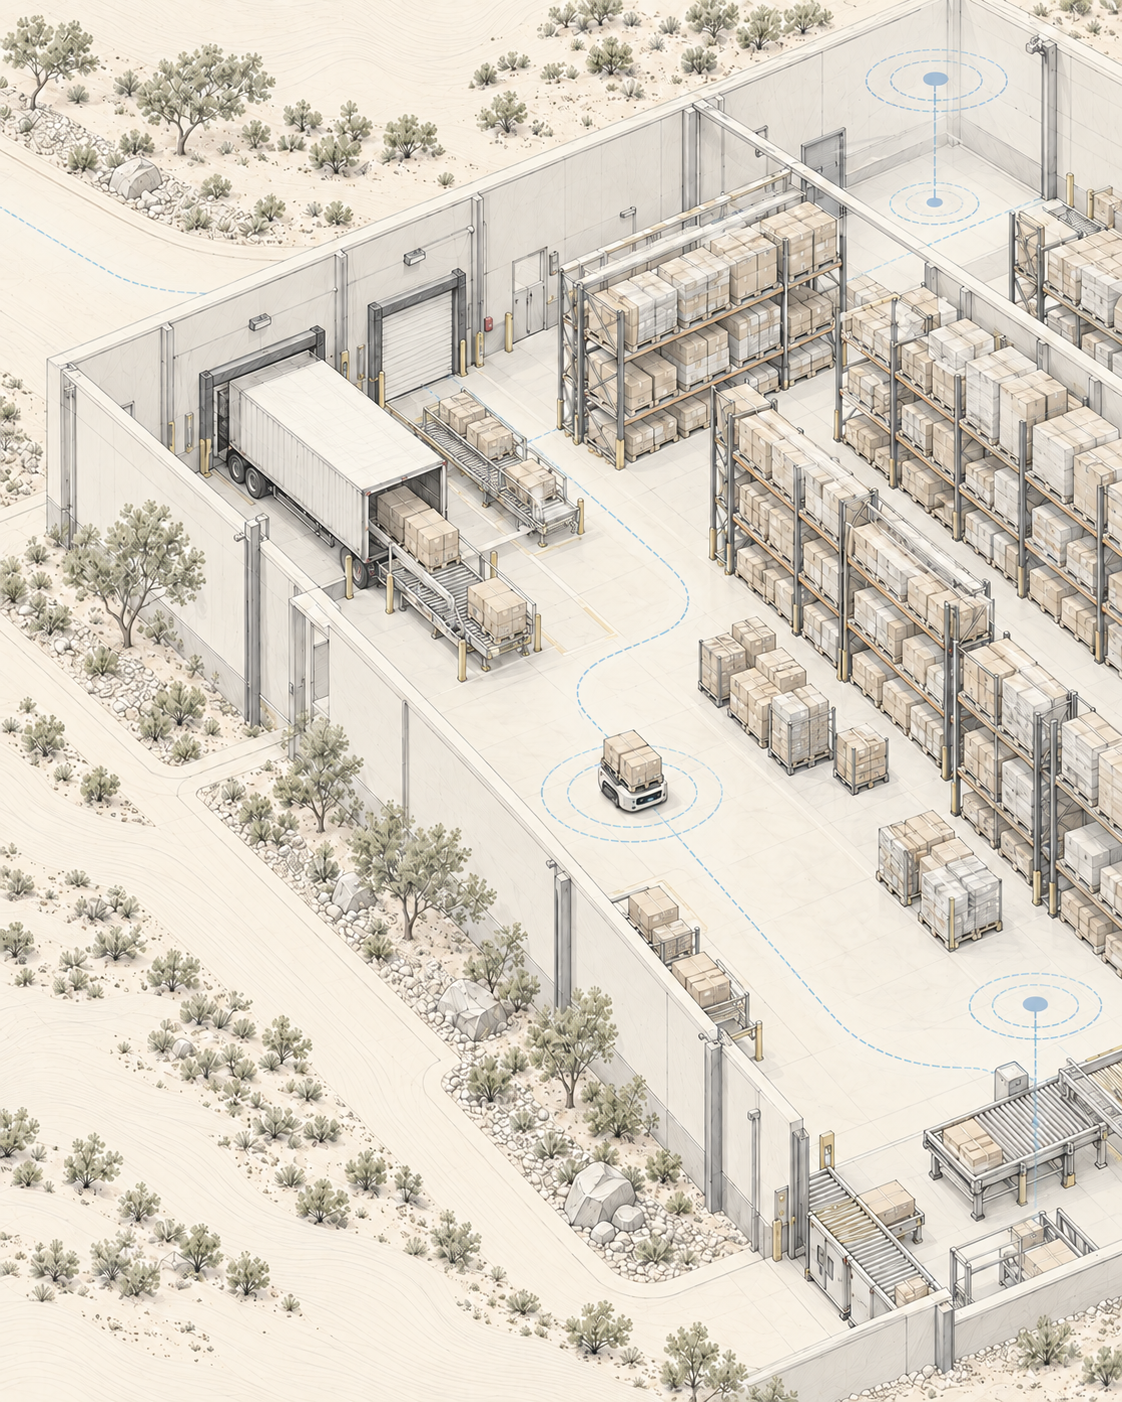
Nexa Vision surveille les installations et les actifs, Nexa M1 interprète les changements environnementaux, Atmos fournit le contexte environnemental et Synapse Control coordonne les missions à distance et les alertes.
Nexa Vision suit l'état des zones de pâturage, Nexa M1 interprète leur évolution temporelle et Atmos fournit le contexte climatique local.
Nexa Vision capture les zones opérationnelles et les infrastructures, Nexa M1 interprète les changements entre les cycles, Atmos ajoute le contexte environnemental et Synapse Control coordonne les missions d'inspection à distance.
Nexa Vision observe les zones d'intérêt environnemental, Nexa M1 interprète la couverture et les changements territoriaux, Atmos fournit le contexte climatique et Synapse Control coordonne les cycles de surveillance.
Produits
Deux produits structurent la lecture du monde physique — et une famille de systèmes relie données, contrôle et exécution.
Lit l'imagerie et les données orbitales, extrait des indices et identifie des motifs et des anomalies dans la zone surveillée.
Explorer la perceptionInterprète les signaux avec le contexte, priorise ce qui compte et fournit un diagnostic et un rapport.
Explorer l'intelligencePerception + Intelligence
Nexa Vision et Nexa M1 fonctionnent indépendamment et se complètent lorsqu'ils sont connectés : l'un extrait la lecture, l'autre lui donne contexte et direction.
Intégration conceptuelle de l'écosystème · chaque produit fonctionne aussi de manière autonome
Trois applications pour explorer comment les données, l'intelligence et les opérations peuvent fonctionner ensemble. Les exigences et les intégrations dépendent de chaque projet.
Agriculture de précision
L'imagerie et les informations de terrain aident à observer la variabilité des cultures et à organiser le suivi dans le temps.
Industrie
L'observation des environnements et des processus peut soutenir l'évaluation et la coordination entre les personnes et les systèmes.
Surveillance territoriale
L'imagerie aide à explorer des zones et à comparer des enregistrements afin de se concentrer sur les changements qui méritent une analyse de terrain.
Nous développons notre propre architecture et la configurons pour chaque opération.
Chaque pilote est livré avec un ROI, un TRS et une télémétrie comparables.
Une pile technologique propriétaire conçue pour un fonctionnement continu, un support technique et une évolution à long terme.
L'automatisation libère du temps, elle ne remplace pas les personnes — nous concevons avec cet engagement.
Nous évaluons l'exploitation, la zone surveillée et le problème à résoudre, puis définissons l'architecture appropriée.
Nexa M1, Nexa Vision, Atmos, Synapse Control et Axis sont combinés en fonction des données, des capteurs et du niveau d'automatisation requis par l'exploitation.
Nous mettons en place la surveillance, l'analyse, la détection, le contrôle de mission et l'automatisation dans une architecture opérationnelle unique.
La plateforme suit en continu l'environnement, transforme les données en décisions et relie l'intelligence numérique à l'exécution dans le monde physique.
Nous construisons une architecture intégrée d'intelligence artificielle, de vision par ordinateur, de détection et de robotique pour transformer les données du monde réel en diagnostic, décisions et exécution.
Périmètre, contraintes et critères de succès définis conjointement avec le client.
L'architecture Convex est définie pour l'exploitation, avec le périmètre, le calendrier et les risques cartographiés.
Installation assistée, télémétrie en direct et formation des équipes.
Contrat d'exploitation continue, support et évolution itérative.
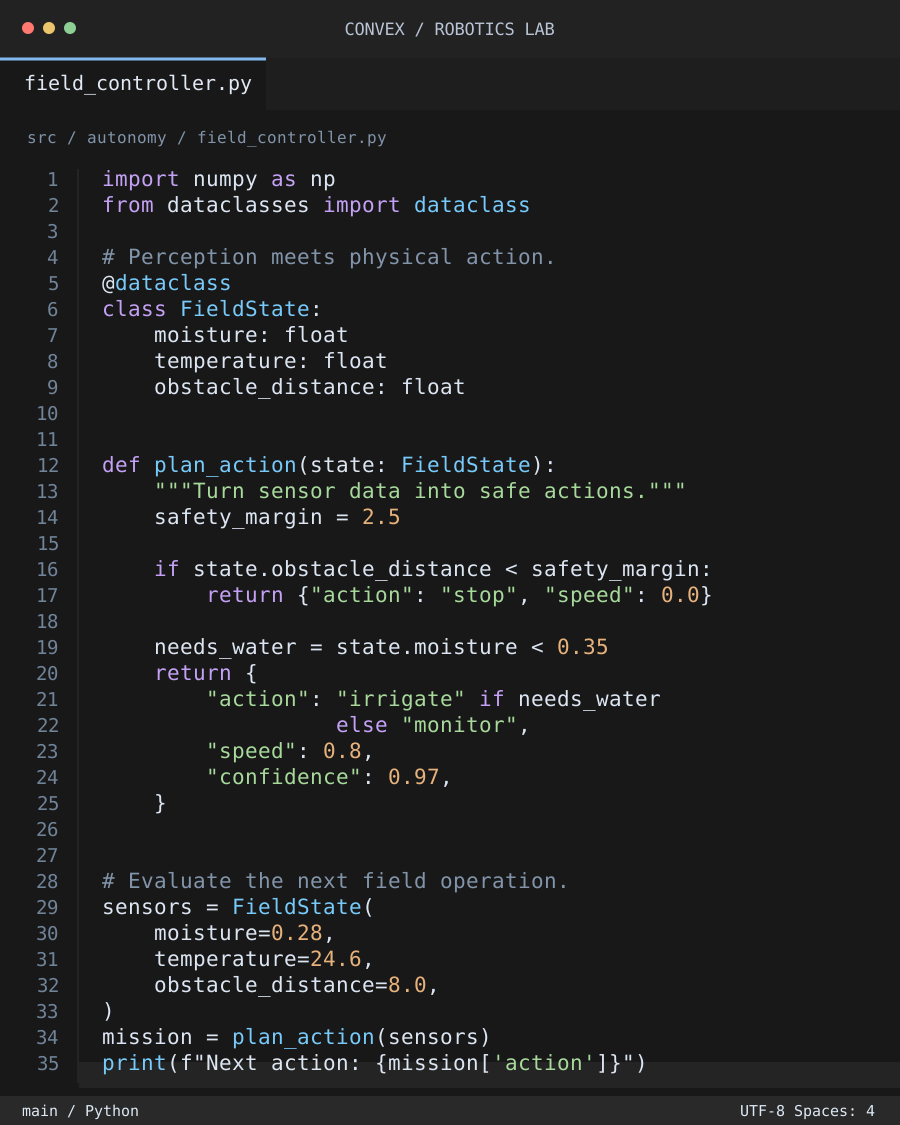
Quel travail humain libère-t-elle ? La réponse définit le matériau, le capteur, le mouvement, le coût. La plateforme s'occupe du reste.
Monde physique
Logiciel, perception et contrôle ne bouclent la boucle que lorsqu'ils deviennent mesure et action sur un environnement réel. C'est pourquoi l'architecture ne s'arrête pas à l'écran.
L'automatisation pour prolonger, non pour remplacer. Notre architecture prend en charge le répétitif et le risqué afin que les personnes et les opérations puissent se concentrer sur ce qui compte vraiment.
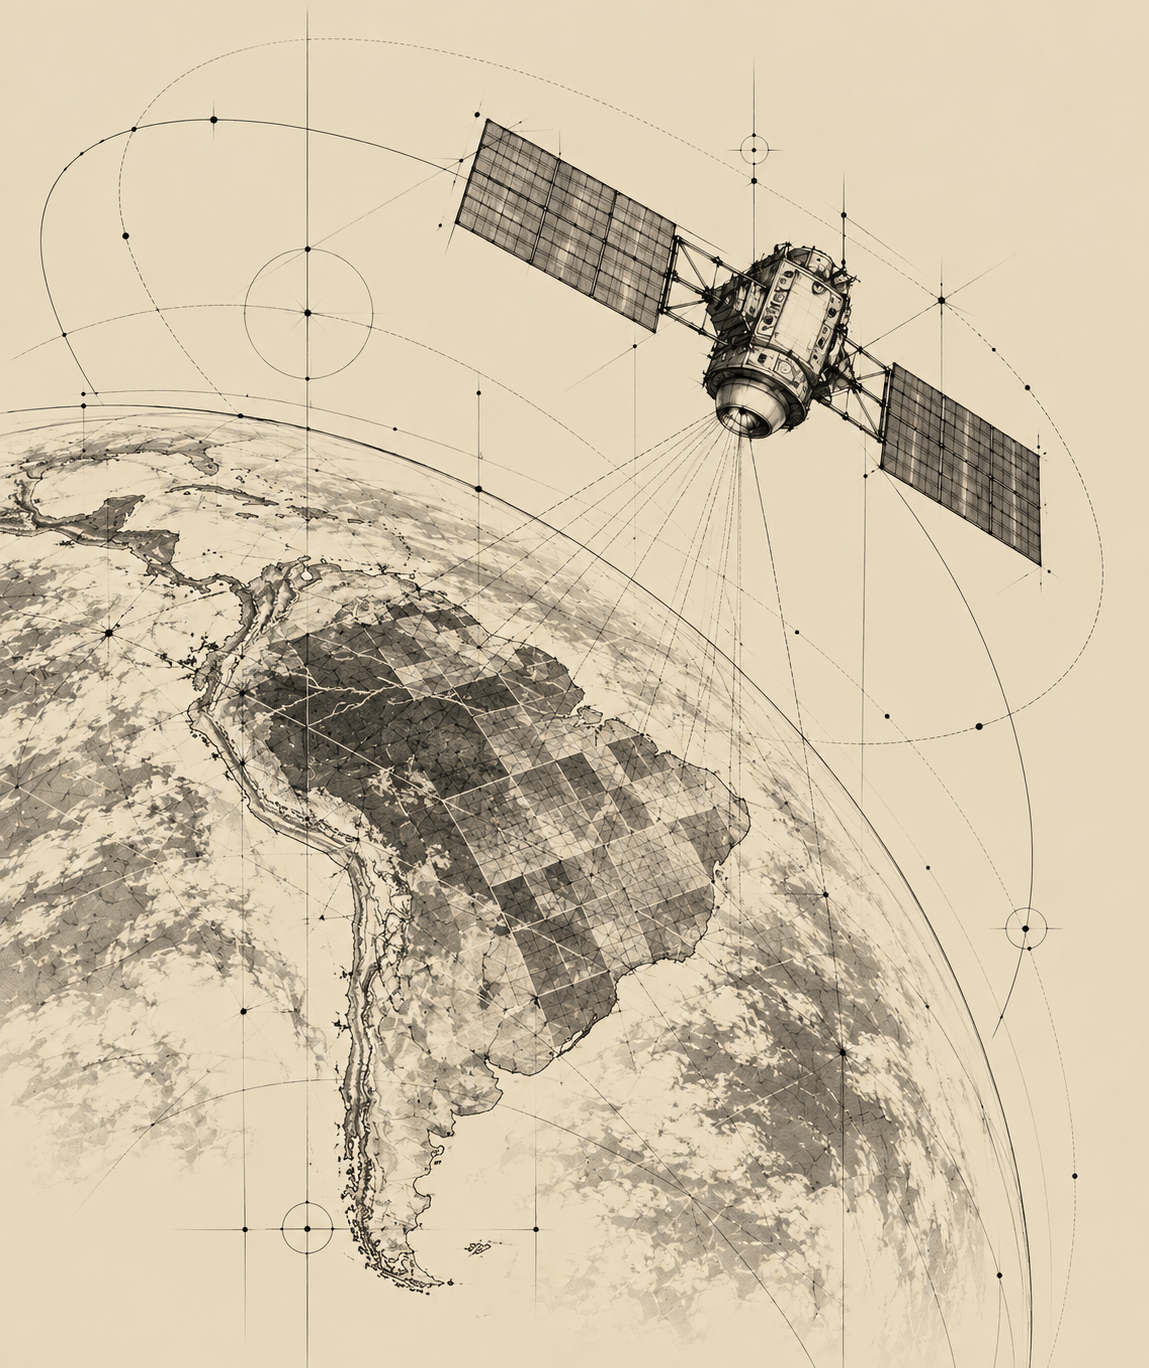
Recherche et développement
Perception, contrôle, matériel et robotique progressent dans un même processus d'investigation — ce que nous apprenons sur le terrain revient dans la prochaine génération du système.
Explorez les produits de la plateforme ou parlez à l'équipe du contexte, des besoins et des possibilités de votre projet.