Perception · computer vision01
Nexa Vision
画像と軌道データを読み取り、指数を抽出し、監視エリアのパターンと異常を特定します。
知覚を探るAI、コンピュータビジョン、センシング、ロボティクスが単一のアーキテクチャで接続され、実世界の運用を観測、解釈、実行します。
システム
単一のアーキテクチャが観測、コンテキスト、解釈、実行を接続し、各段階が次へとつながります。
センサーと画像が環境を記述し、運用の状態を記録します。
衛星/ドローン/カメラ/センサー/気象コンピュータビジョン、時系列、コンテキストが信号の読み取りを整理します。
コンピュータビジョン/時系列/コンテキストAI、分析、優先順位付けが最初に対処すべき対象を示します。
AI/分析/優先順位付け/レポート運用、ロボティクス、検査が物理世界で実行され、新たな記録を生み出します。
運用/ロボティクス/検査/介入各行動の記録はデータとして戻ります。サイクルは以前より多くのコンテキストを伴って再開します。
エコシステム
5つの層がセンシング、知覚、インテリジェンス、実行を接続し、各製品はそれが作用する層を占めます。
軌道、気象、フィールドの観測が後続の層に情報を供給します。
軌道、気象、フィールドの観測が後続の層に情報を供給します。
画像と信号が環境の構造化された読み取りになります。
画像と信号が環境の構造化された読み取りになります。
分析と解釈が読み取りを診断と推奨に変えます。
分析と解釈が読み取りを診断と推奨に変えます。
計画、ミッション制御、およびすべての行動のフォローアップ。
計画、ミッション制御、およびすべての行動のフォローアップ。
物理的な実行:検査、介入、継続運用。
物理的な実行:検査、介入、継続運用。
概念的な層 · 製品は動作層ごとに記載
Nexa Visionによる領域的・時間的モニタリング、Nexa M1による運用解釈、Atmosによる環境コンテキスト、およびSynapse Controlによる運用調整。
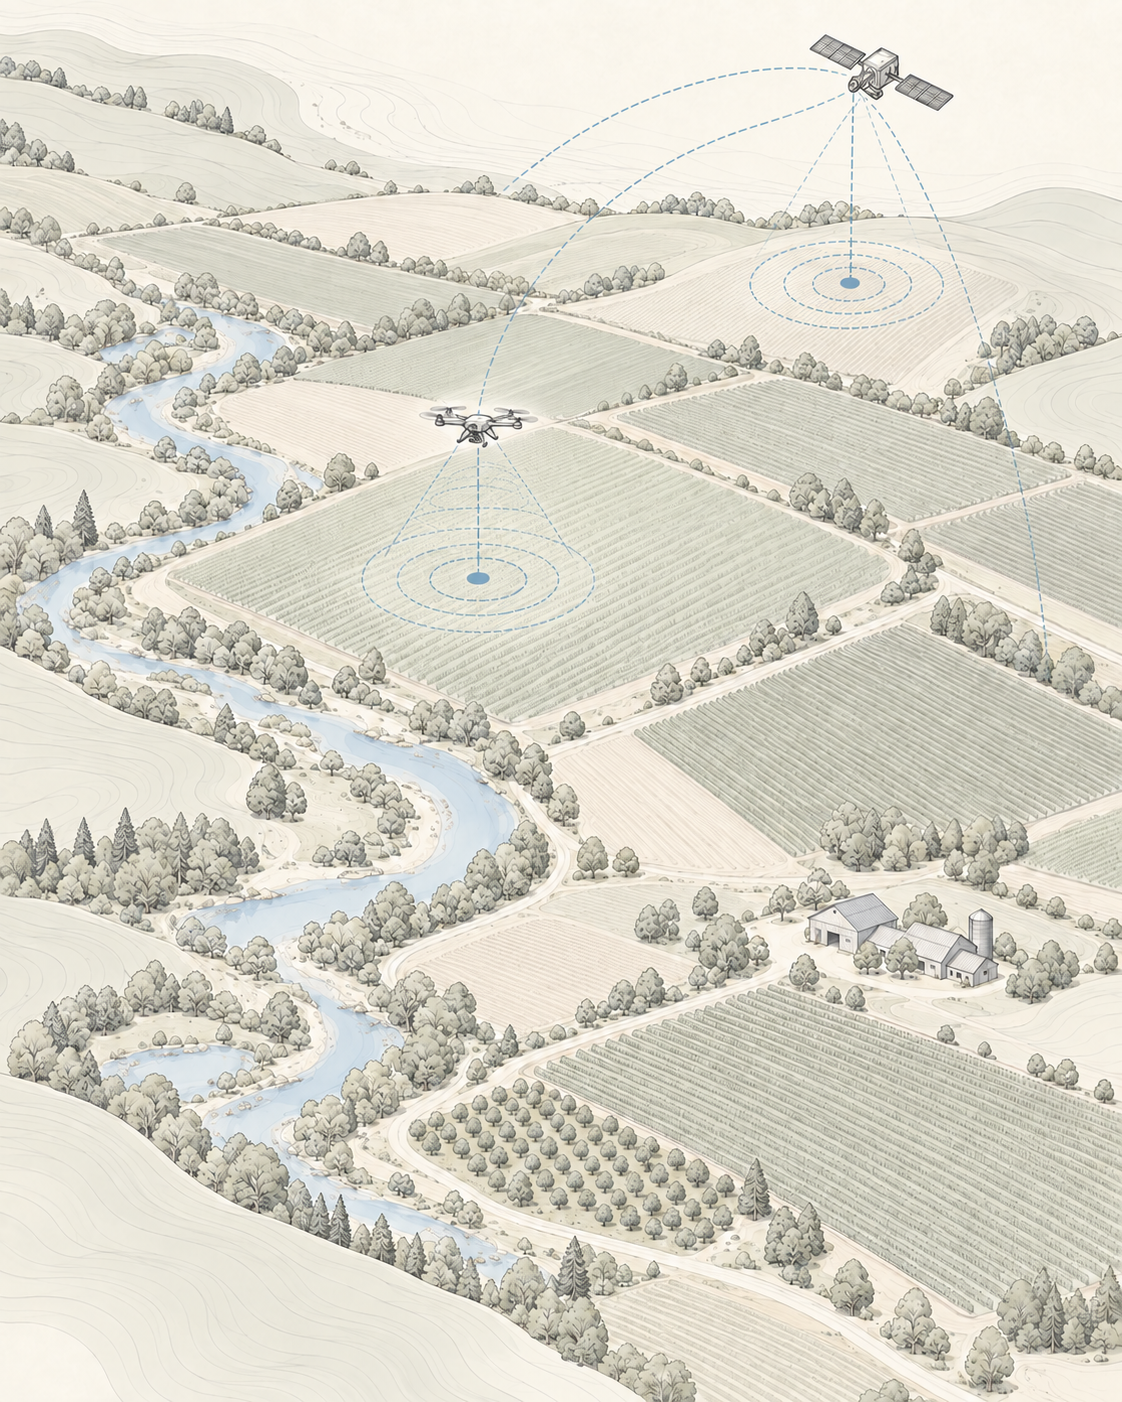
Nexa Visionは検査および識別のための視覚知覚を提供し、Synapse Controlはミッション、設備、およびテレメトリを調整し、Axisは物理世界でアクションを実行します。
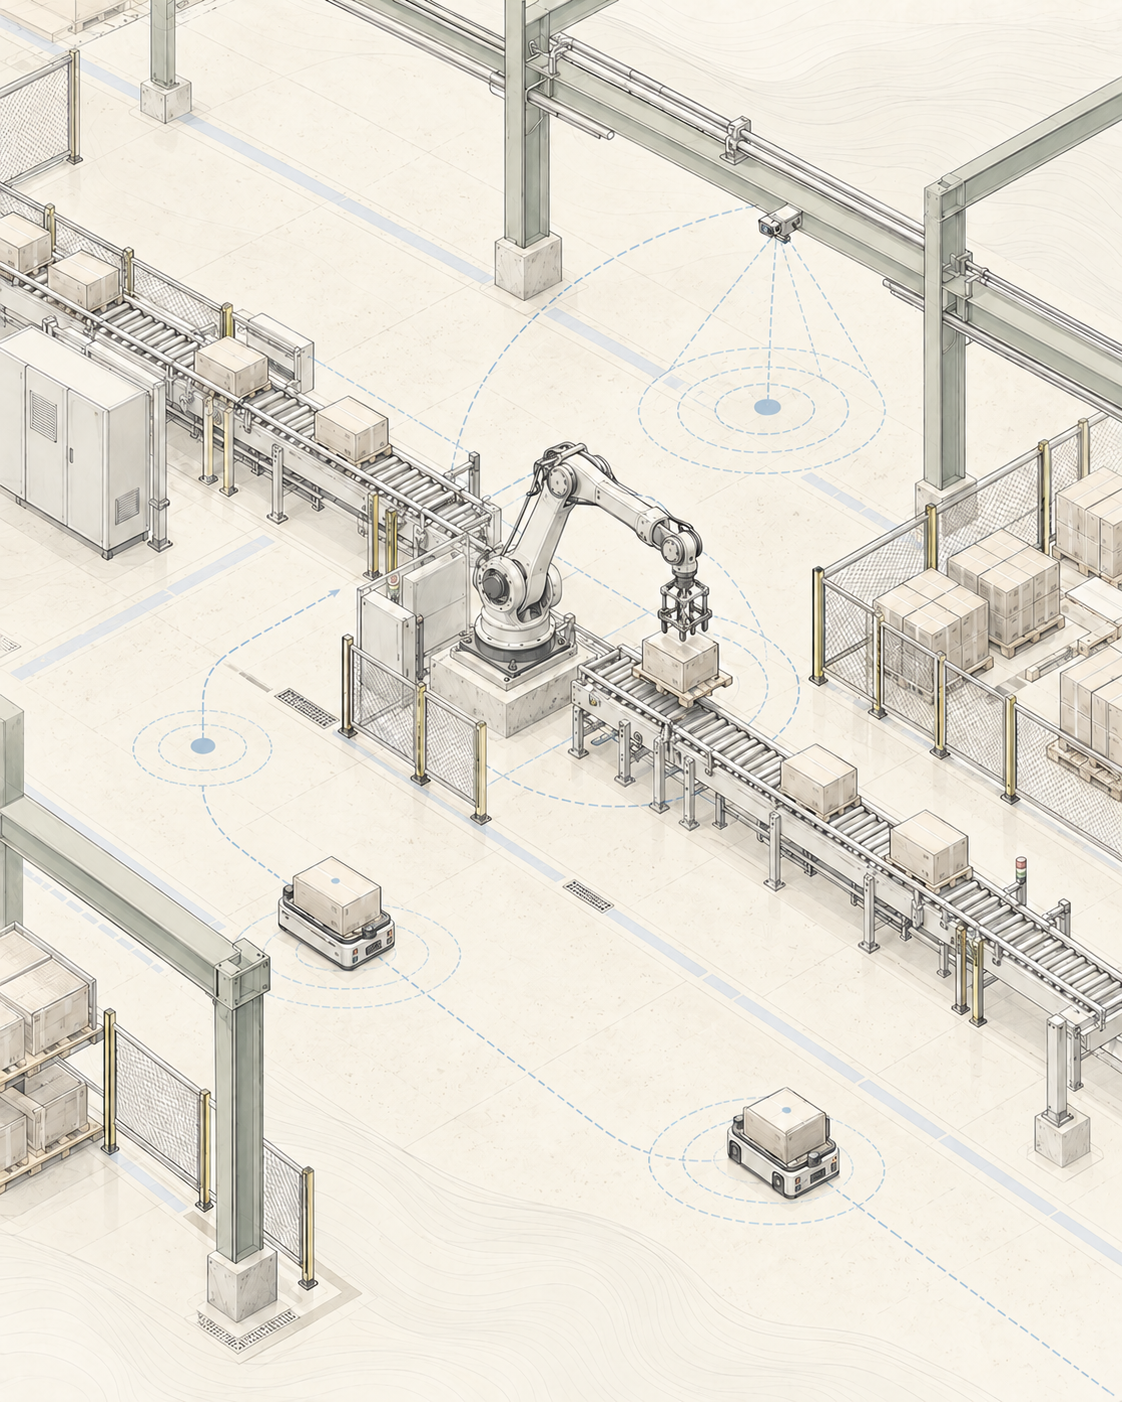
Nexa Visionは山積み、構造物、および運用エリアを検査し、Nexa M1は空間的変化を解釈し、Atmosは環境コンテキストを追加し、Synapse Controlは遠隔ミッションを調整します。
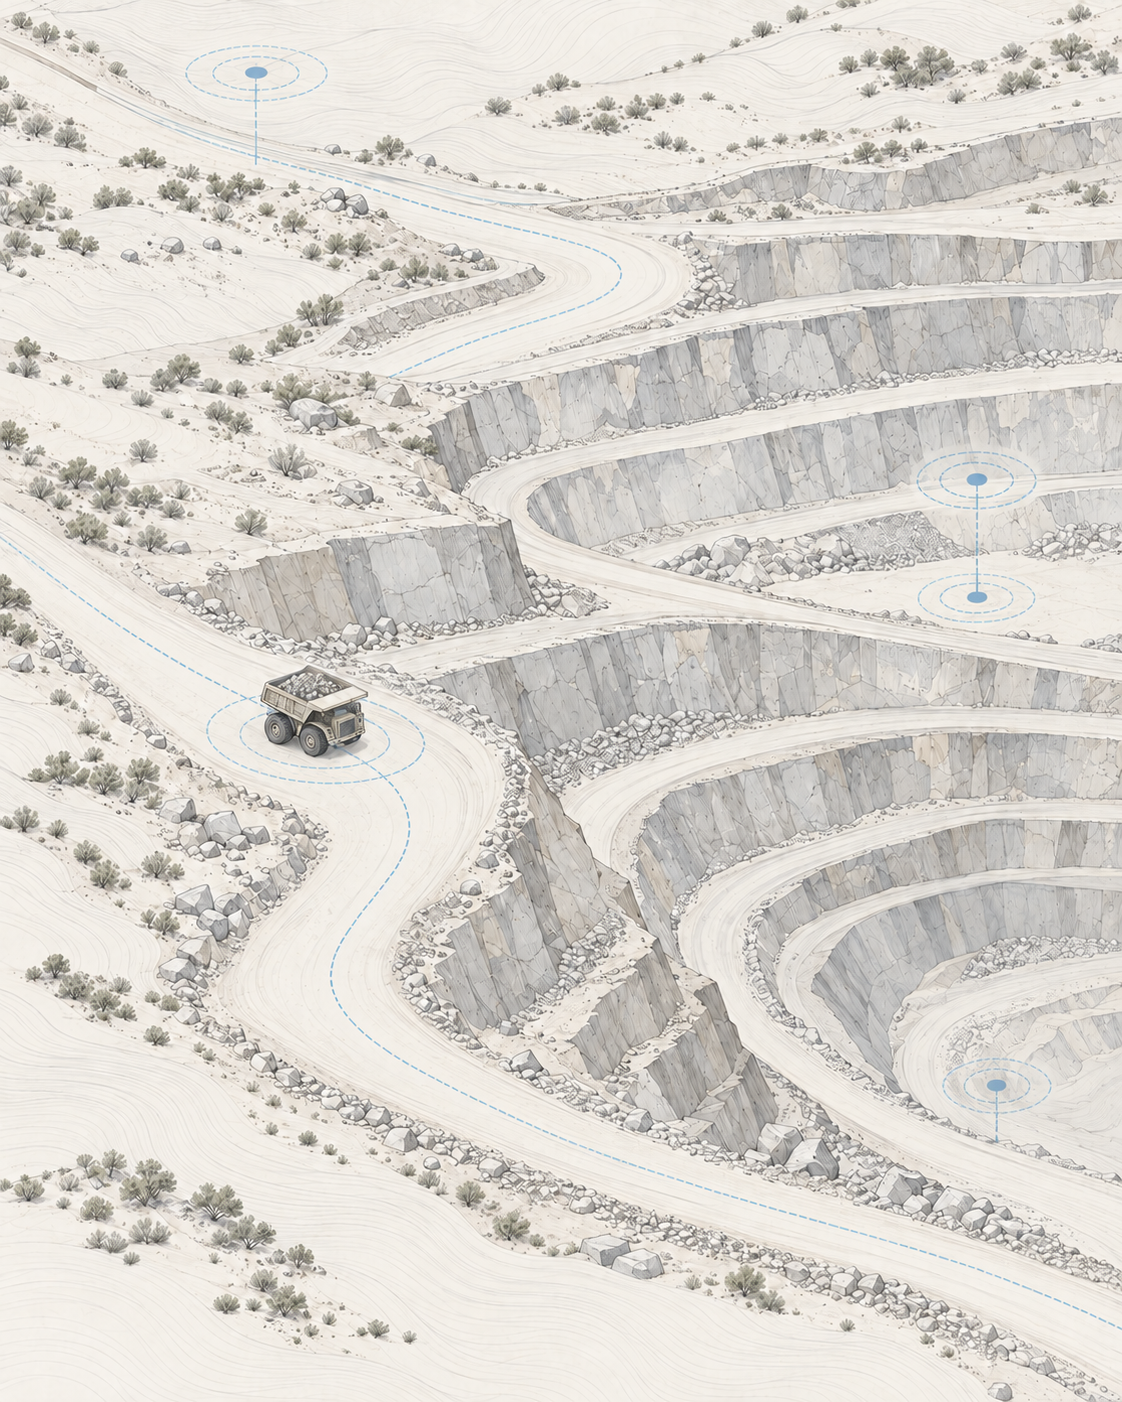
Nexa Visionは視覚知覚と資産追跡を提供し、Synapse Controlはミッション、ルート、およびテレメトリを計画し、Axisはデジタル上の意思決定を物理的な実行に接続します。
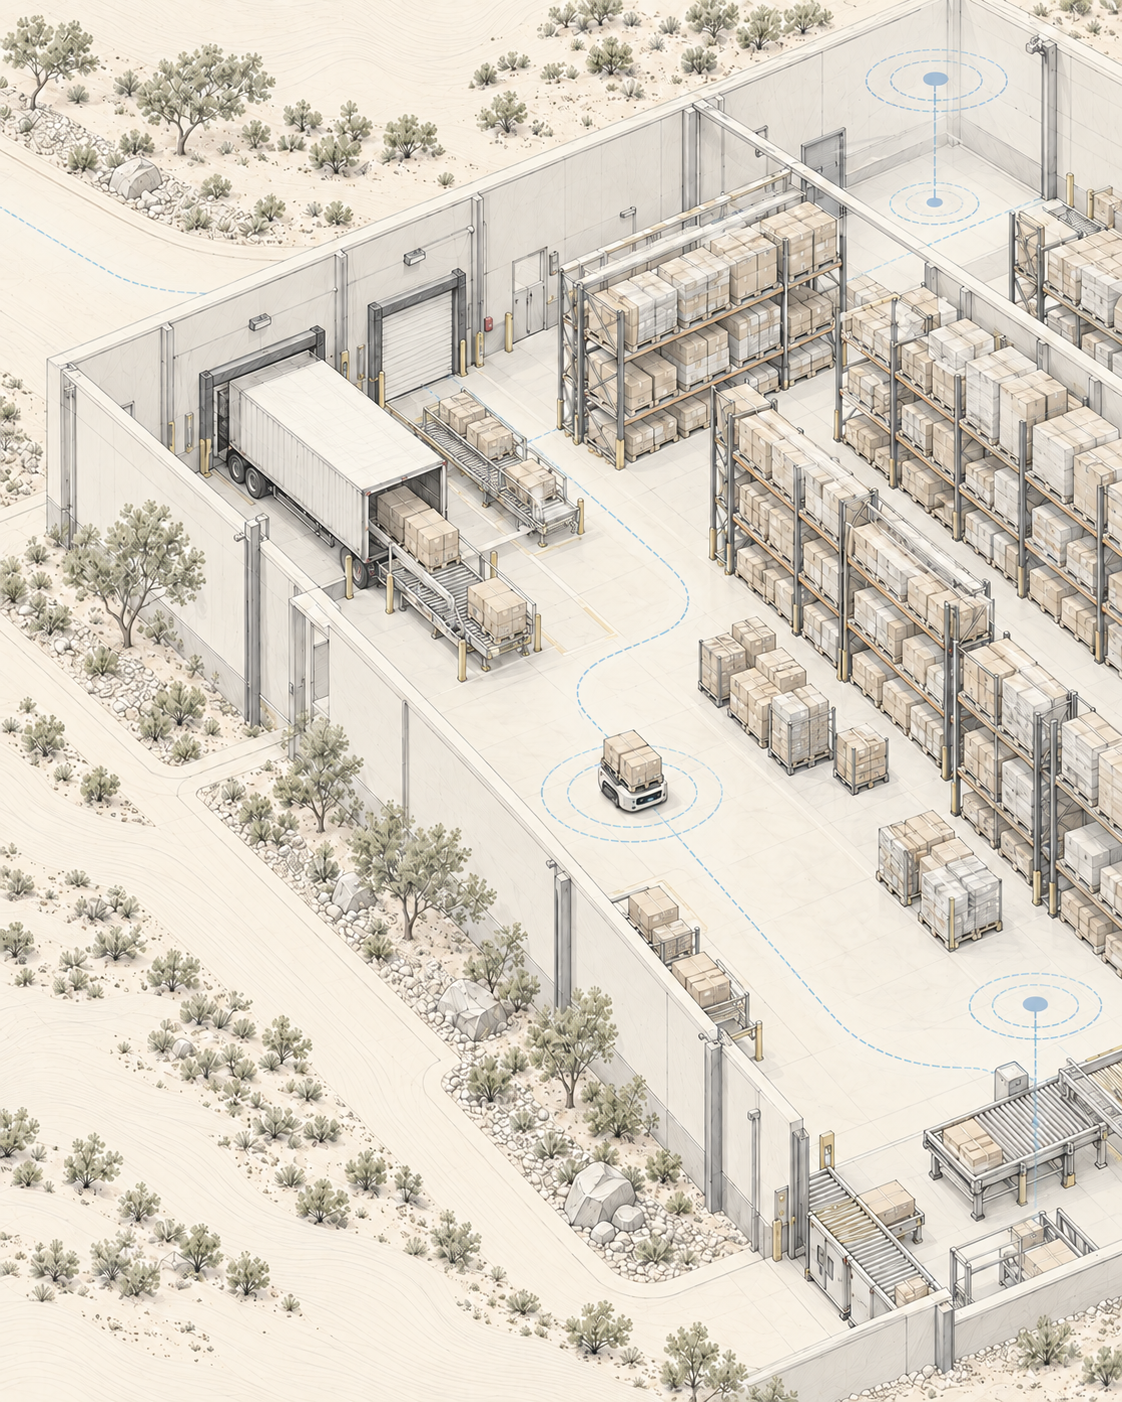
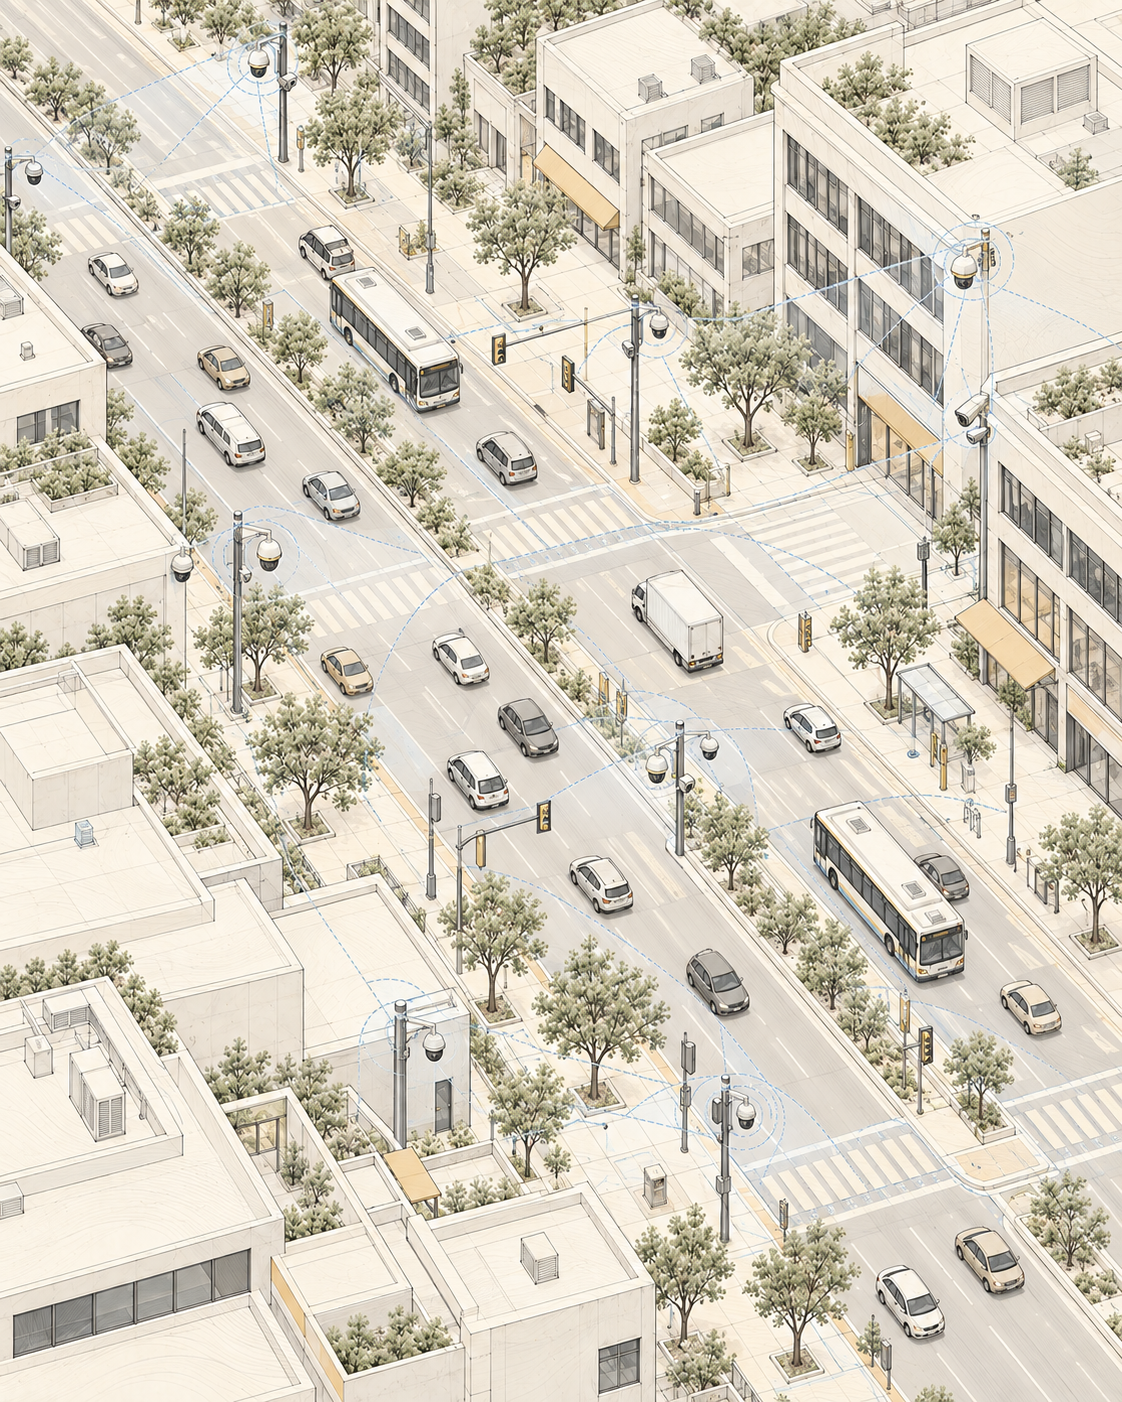
Nexa Visionは施設と資産を監視し、Nexa M1は環境変化を解釈し、Atmosは環境コンテキストを提供し、Synapse Controlは遠隔ミッションとアラートを調整します。
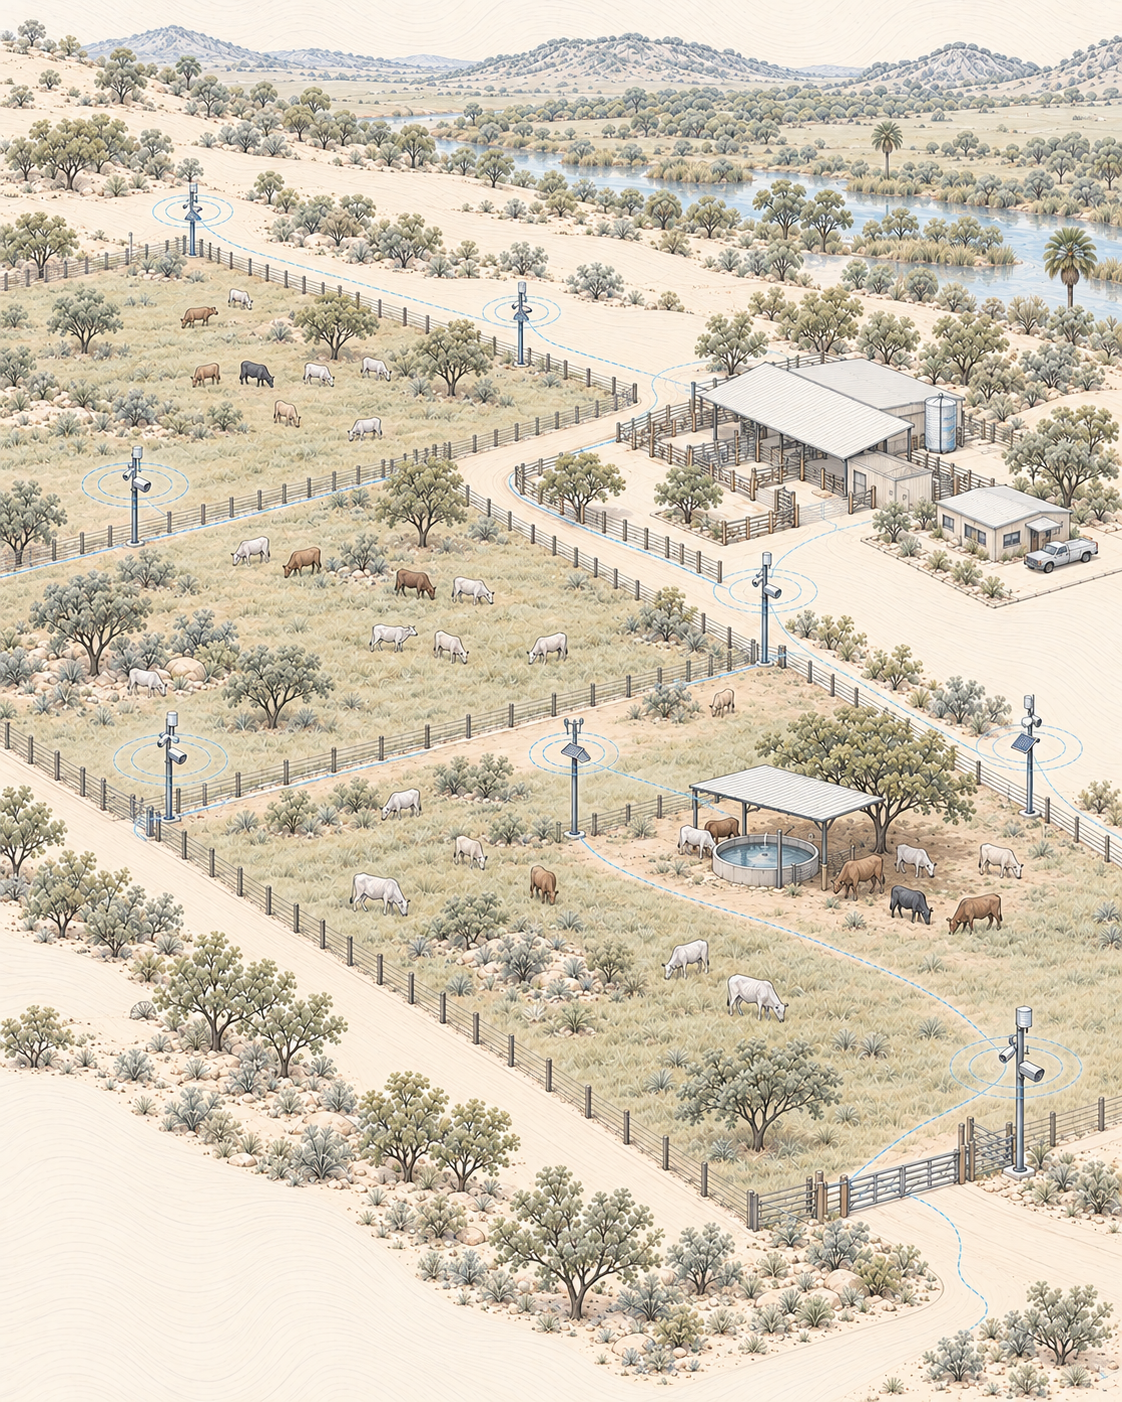
Nexa Visionは牧草地エリアの状態を追跡し、Nexa M1はその時間的推移を解釈し、Atmosは地域の気候コンテキストを提供します。
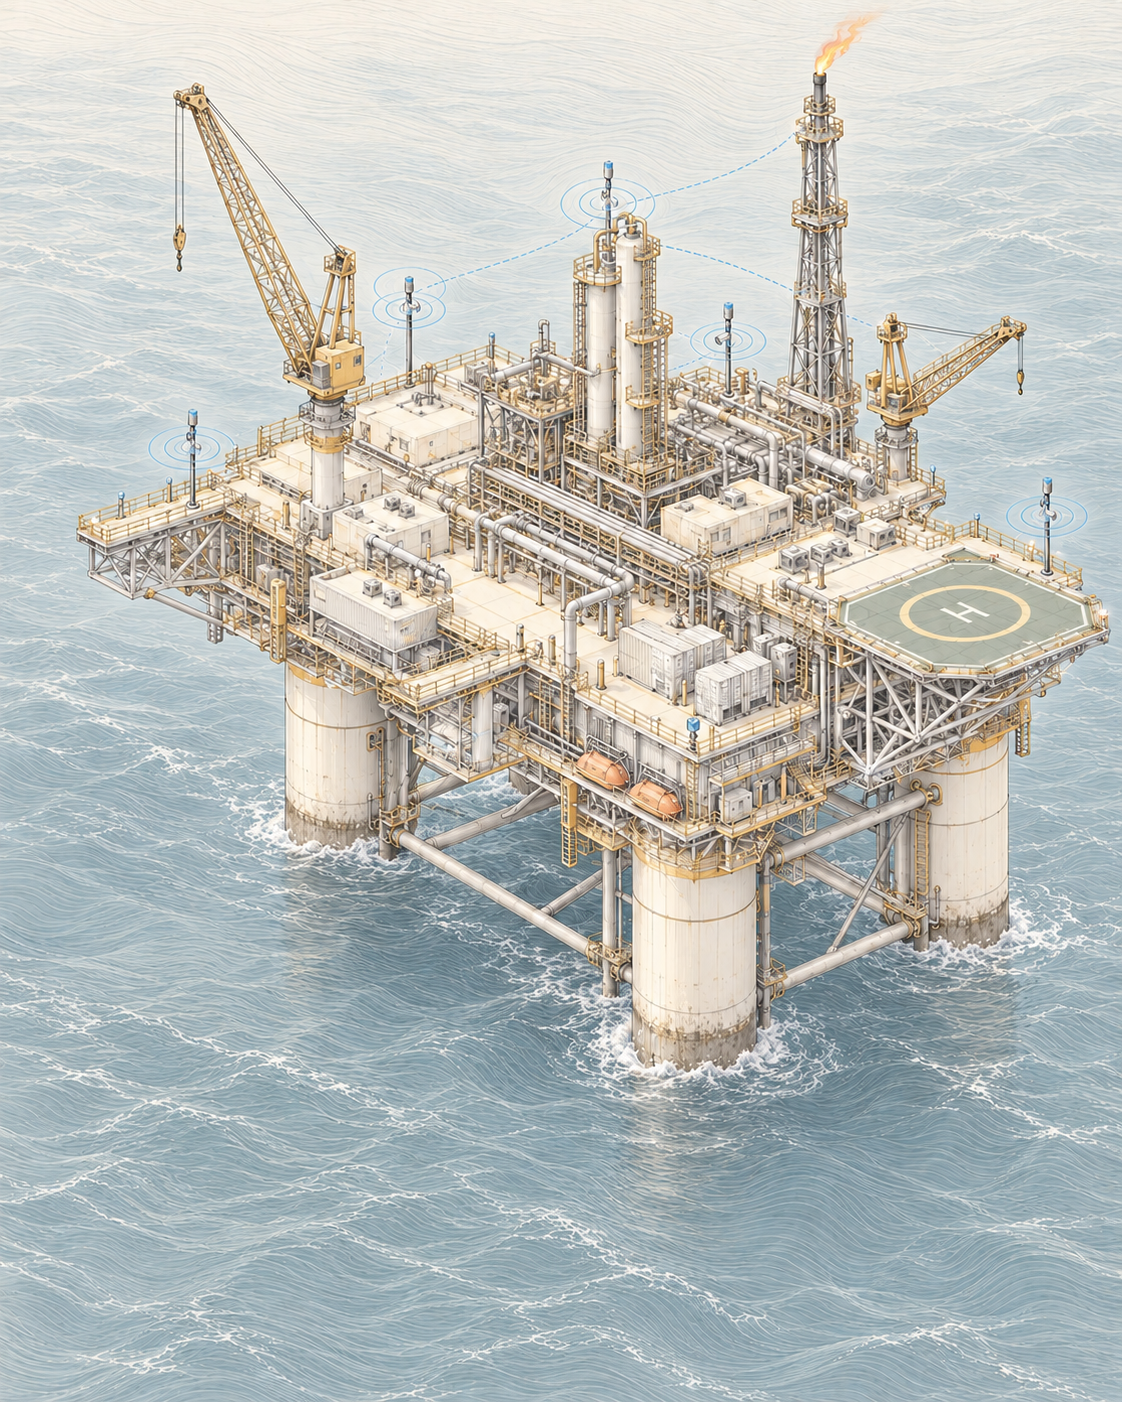
Nexa Visionは運用エリアとインフラを捉え、Nexa M1はサイクル間の変化を解釈し、Atmosは環境コンテキストを追加し、Synapse Controlは遠隔検査ミッションを調整します。
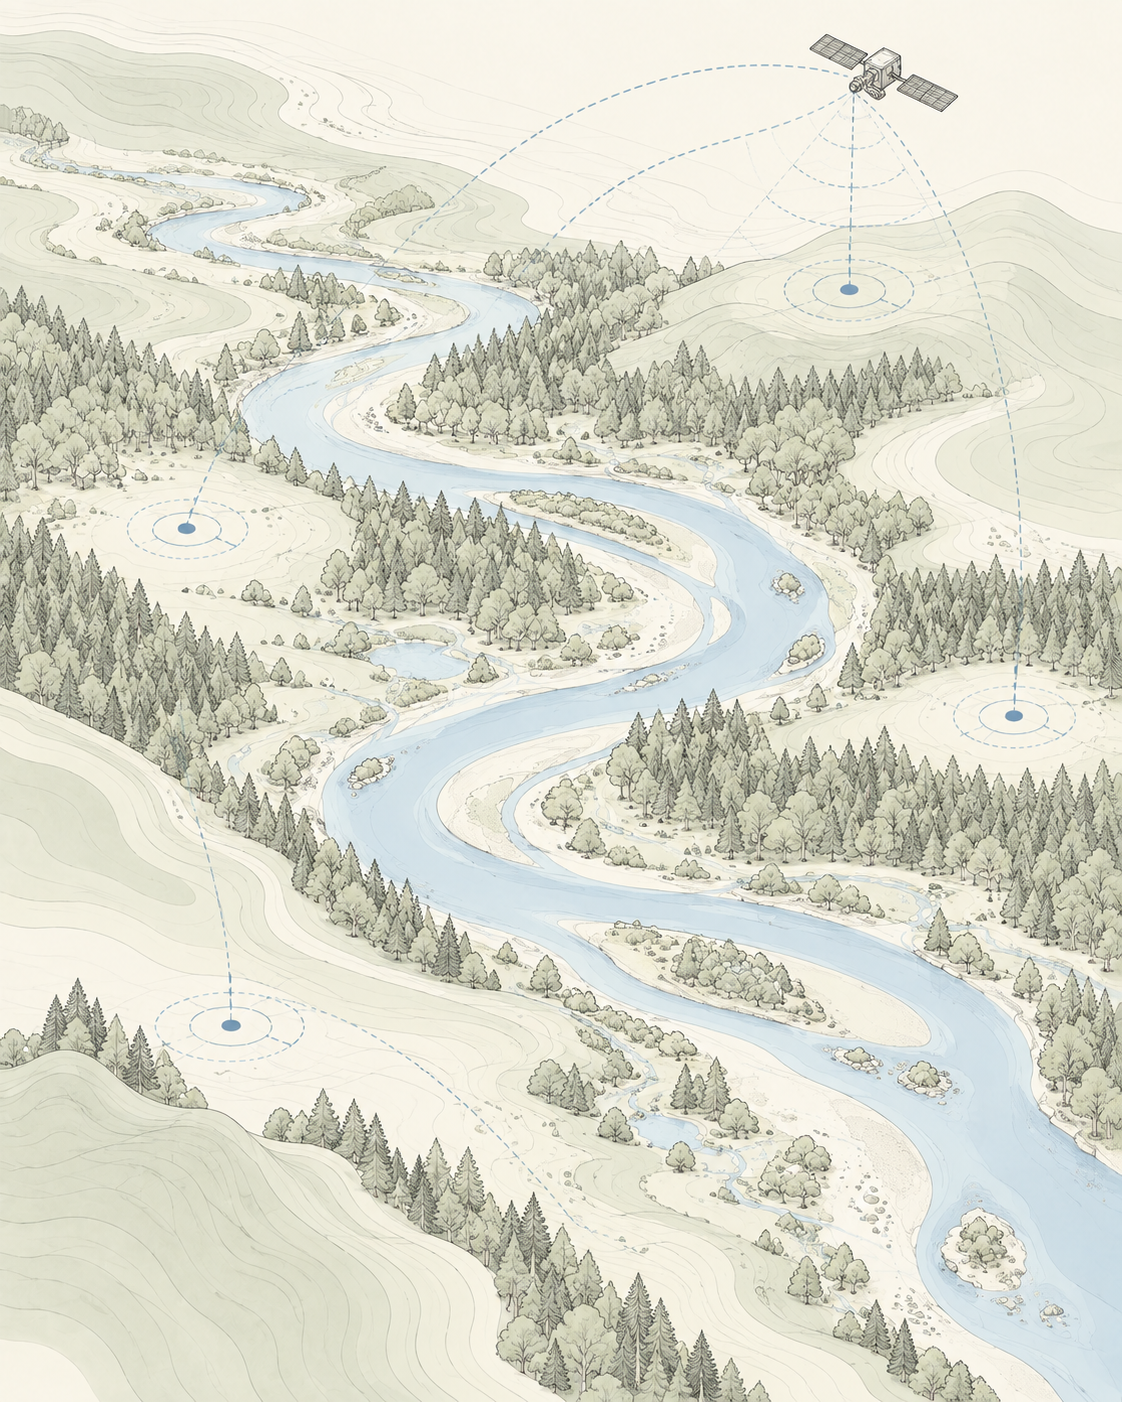
Nexa Visionは環境的に重要なエリアを観測し、Nexa M1は被覆と領域の変化を解釈し、Atmosは気候コンテキストを提供し、Synapse Controlは監視サイクルを調整します。
製品
2つの製品が物理世界の読み取りを構成し、システム群がデータ、制御、実行を接続します。
画像と軌道データを読み取り、指数を抽出し、監視エリアのパターンと異常を特定します。
知覚を探る信号をコンテキストとともに解釈し、重要なものを優先し、診断とレポートを提供します。
インテリジェンスを探る知覚 + インテリジェンス
Nexa VisionとNexa M1は独立して動作し、接続されると互いを補完します。一方が読み取りを抽出し、他方がコンテキストと方向性を与えます。
概念的なエコシステム統合 · 各製品は単独でも動作します
Três aplicações para explorar como dados, inteligência e operação podem trabalhar juntos. As necessidades e integrações variam conforme cada projeto.
Agricultura de precisão
Imagens e informações de campo ajudam a observar a variabilidade da lavoura e organizar o acompanhamento ao longo do tempo.
Indústria
A leitura do ambiente e dos processos pode apoiar a identificação de situações que precisam de avaliação e a coordenação entre pessoas e sistemas.
Monitoramento territorial
A observação por imagens permite explorar áreas e comparar registros para direcionar a atenção a mudanças que merecem análise em campo.
私たちは独自のアーキテクチャを開発し、各運用に合わせて構成します。
すべてのパイロットは比較可能なROI、OEE、テレメトリとともに提供されます。
継続運用、技術サポート、長期的な進化のために設計された独自技術スタック。
自動化は時間を解放するものであり、人を置き換えるものではありません — 私たちはそのコミットメントのもとに設計します。
運用、監視エリア、解決すべき問題を評価し、適切なアーキテクチャを定義します。
Nexa M1、Nexa Vision、Atmos、Synapse Control、Axisは、運用に必要なデータ、センサー、自動化レベルに基づいて組み合わされます。
監視、分析、センシング、ミッション制御、自動化を単一の運用アーキテクチャに設定します。
プラットフォームは環境を継続的に追跡し、データを意思決定に変え、デジタルインテリジェンスを物理世界での実行に接続します。
私たちは人工知能、コンピュータビジョン、センシング、ロボティクスの統合アーキテクチャを構築し、実世界のデータを診断、意思決定、実行に変えます。
クライアントとともに範囲、制約、成功基準を定義します。
運用のためにConvexアーキテクチャを定義し、範囲、タイムライン、リスクを明確にします。
支援付き設置、ライブテレメトリ、チームトレーニング。
継続運用契約、サポート、反復的な進化。
それはどのような人間の作業を解放するのか?その答えが素材、センサー、動作、コストを定義します。残りはプラットフォームが処理します。
物理世界
ソフトウェア、知覚、制御は、実際の環境における測定と行動になって初めて完結します。だからこそ、アーキテクチャは画面上で終わりません。
置き換えるのではなく拡張する自動化。私たちのアーキテクチャは反復作業と危険な作業を引き受け、人と運用が本当に重要なことに集中できるようにします。
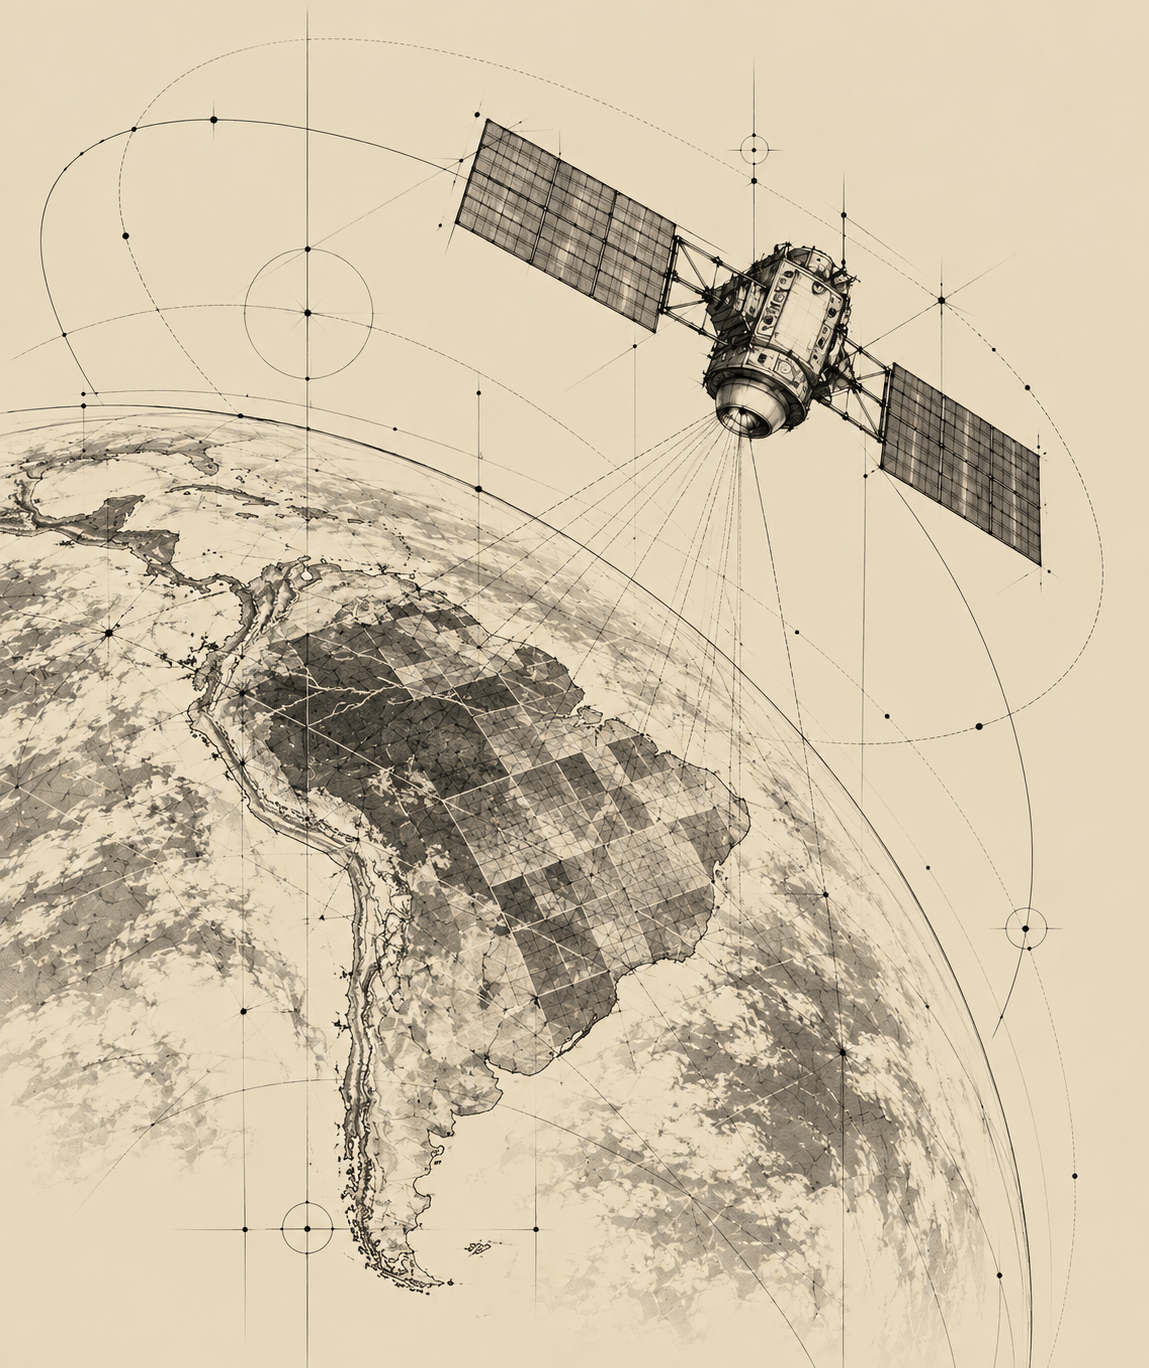
研究開発
知覚、制御、ハードウェア、ロボティクスは同じ研究プロセスで進歩します。現場で学んだことは次世代のシステムに還元されます。