観察
Nexa Vision
環境の視覚知覚、資産の識別と追跡。
ロジスティクス運用は、資産がどこにあり、どのような状態にあり、次に何を行うべきかを知ることに依存します。Convexは、その追跡を支える視覚知覚、位置推定、ミッション計画、およびテレメトリの各レイヤーを開発します。
Convexは物流自動化のカタログを販売していません。当社が構築するのは、あらゆる物理的運用が依存するレイヤーです。すなわち、視覚知覚、自己位置推定、ミッション計画、テレメトリ、そして実際に何が起きているかに関する運用インテリジェンスです。
資産がどこにあり、どのような状態にあるかは、通常、観測されるのではなく推測されます。
物理的運用ではレイアウトと占有状況が絶えず変化し、システムはそれを認識する必要があります。
ミッション層がなければ、各タスクは痕跡のない孤立したイベントになります。
位置と状態のデータは別々のシステムに存在し、単一のビューを形成することはありません。
ソフトウェアが決定することと現場で起きることとが、同じ記録を共有することはほとんどありません。
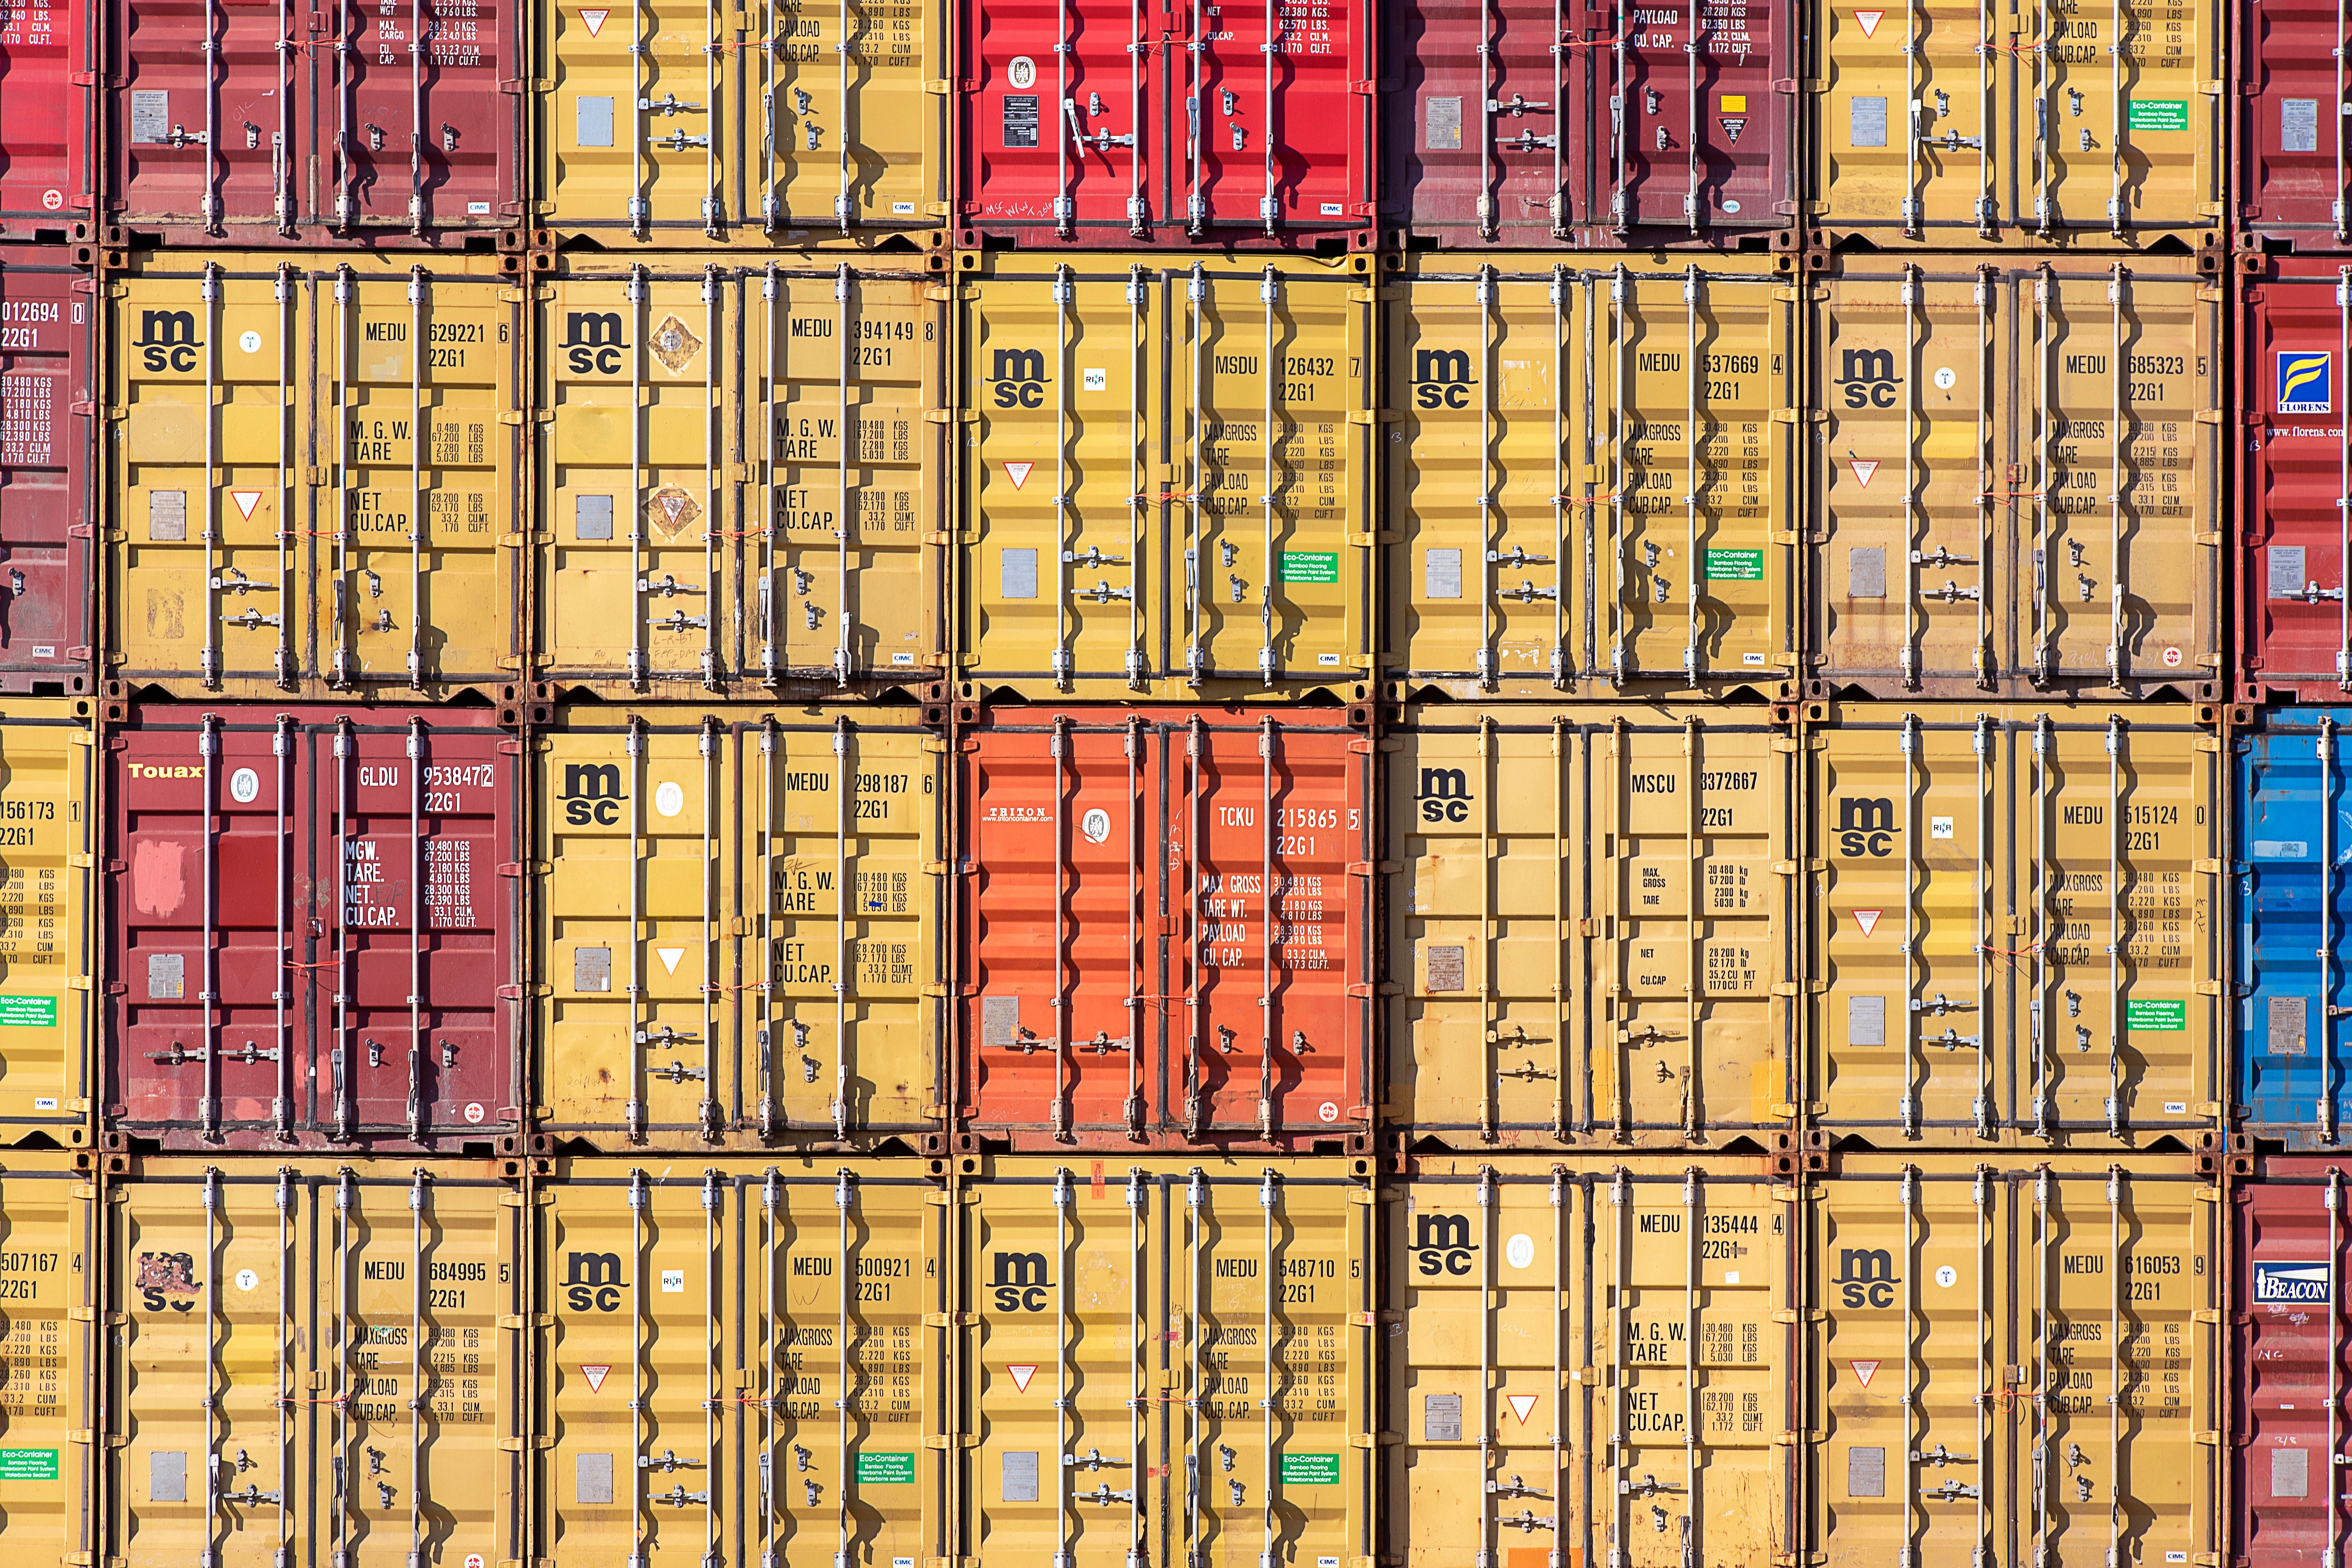
/ Inteligência e visão computacional na logística
Da observação da operação ao diagnóstico, dados transformados em decisões logísticas mais claras.
同じアーキテクチャがすべてのセクターで稼働します。変わるのは、どの層が重要か、そしてどの独自システムが関与するかです。
環境の視覚知覚、資産の識別と追跡。
観測された内容の読み取り:存在、相対位置、状態変化。
ミッション計画、ルーティング、テレメトリ、運用状態の集約。
計画されたタスクの物理的実行。状態を調整層に返します。
このセクターに導入されたシステムと互換性のあるソース。どの層も前提とされません。監視対象の各エリアは、実際に利用可能なものを宣言します。
運用内の対象ポイントにおける視覚ストリーム。
識別および検証イベントに紐づけられたキャプチャ。
観測環境内における資産の相対位置。
プラットフォームの状態、コンディション、移動。
計画ルート、現在のステップ、実行結果。
過去のイベントとミッションのクエリ可能な記録。
各アプリケーションは、対処する問題、使用するデータ、関与するConvexシステム、および生成される運用出力を明示します。
観測ではなく推測された位置と状態。
レイアウトと占有状況はシフトを通じて変化します。
クエリ可能な状態なしで実行されるタスク。
ソフトウェアが決定することと現場で起きることとの距離。
集約的な読み取りのない孤立したイベント。
視覚知覚は対象ポイントにおける環境と資産を記録します。
識別と相対位置は観測から抽出されます。
観測された状態は、ミッションが期待する状態と比較されます。
相違が生じるとアラートが発せられ、ミッションキューが再編成されます。
Synapse Controlがステップを調整し、該当する場合にはAxisが物理的に実行します。
ミッション、イベント、結果は後で照会できるようにアーカイブされます。
観測状態と期待状態の間の相違。
運用中のプラットフォームの位置と状態。
ルーティングと順序付けを伴うミッションキュー。
ミッションとイベントの照会可能な記録。
実行された内容の期間ごとの統合。
運用中のものと開発中のものを区別します。研究やプロトタイプを展開済み製品として提示することはありません。
運用環境に適用される観測レイヤー。
ルート調整と集約された運用状態。
研究段階にあるローカリゼーションと継続的な再計画。
ミッションレイヤーと統合されたロボットアクチュエーション。
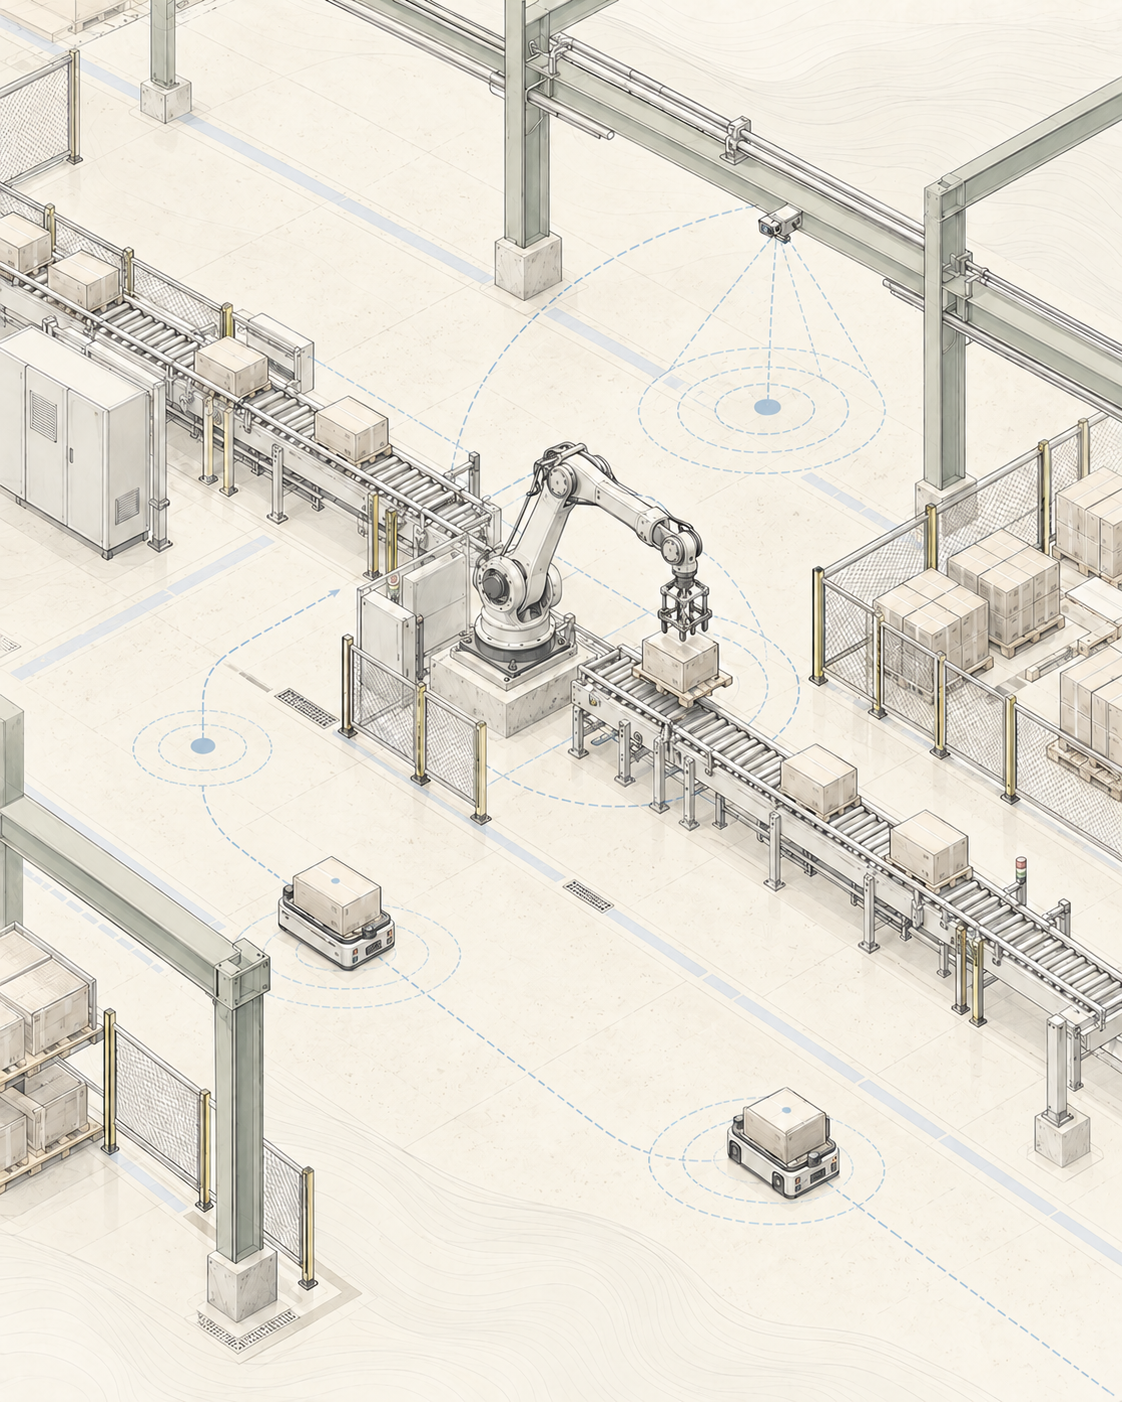
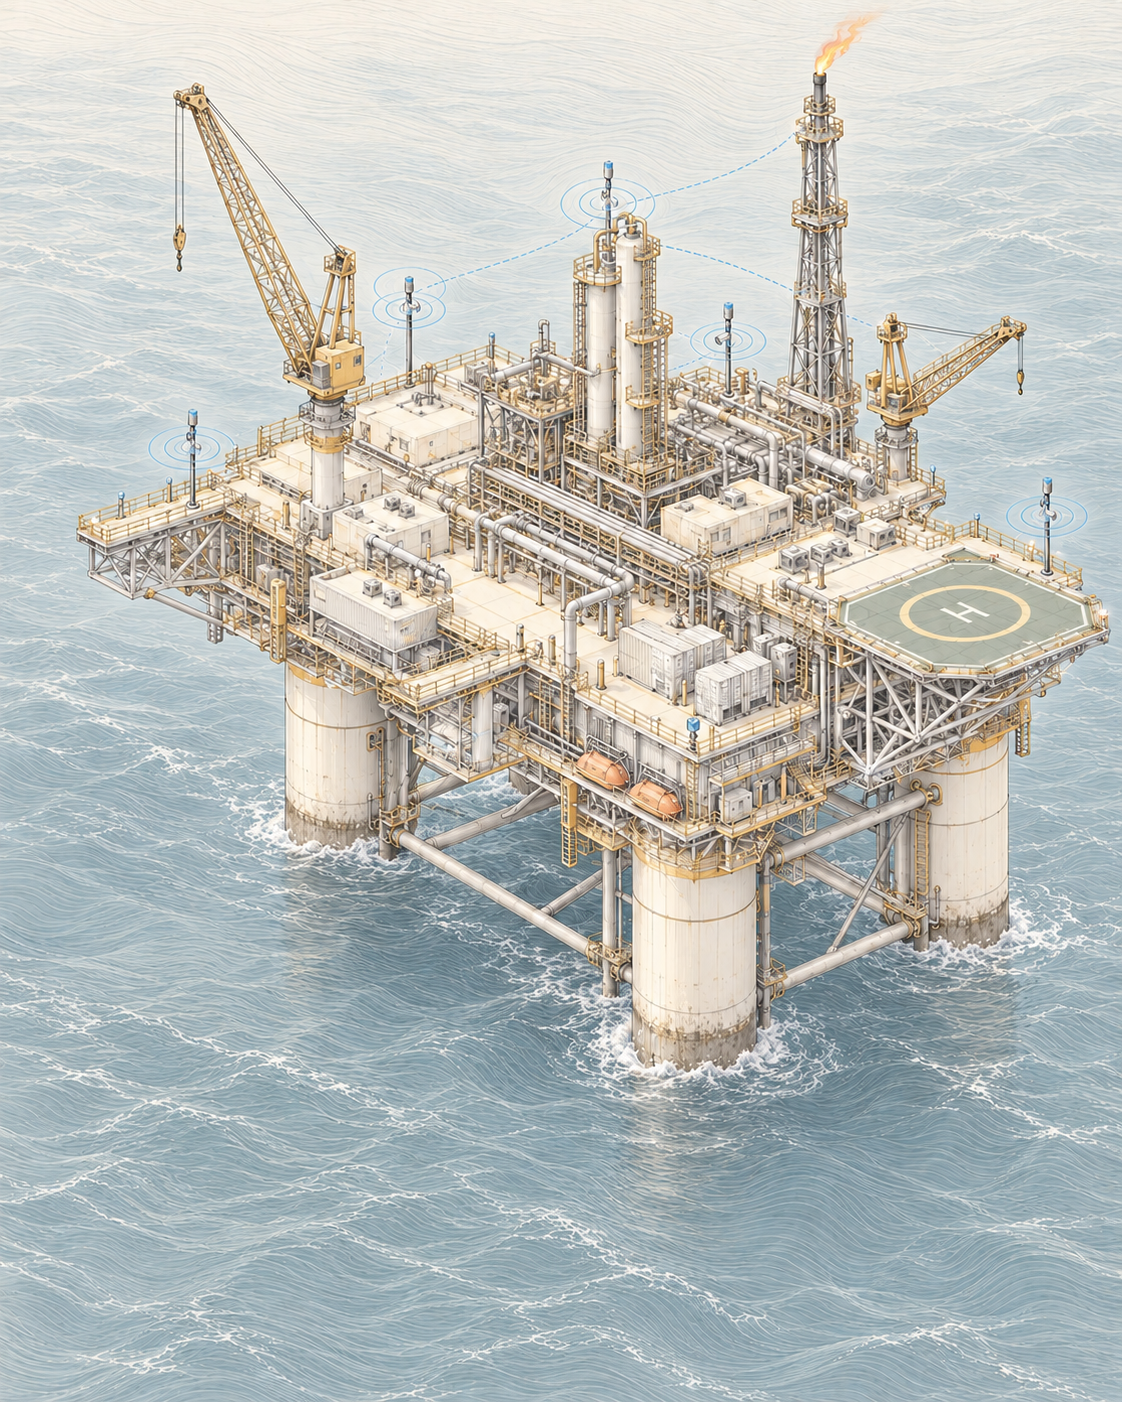
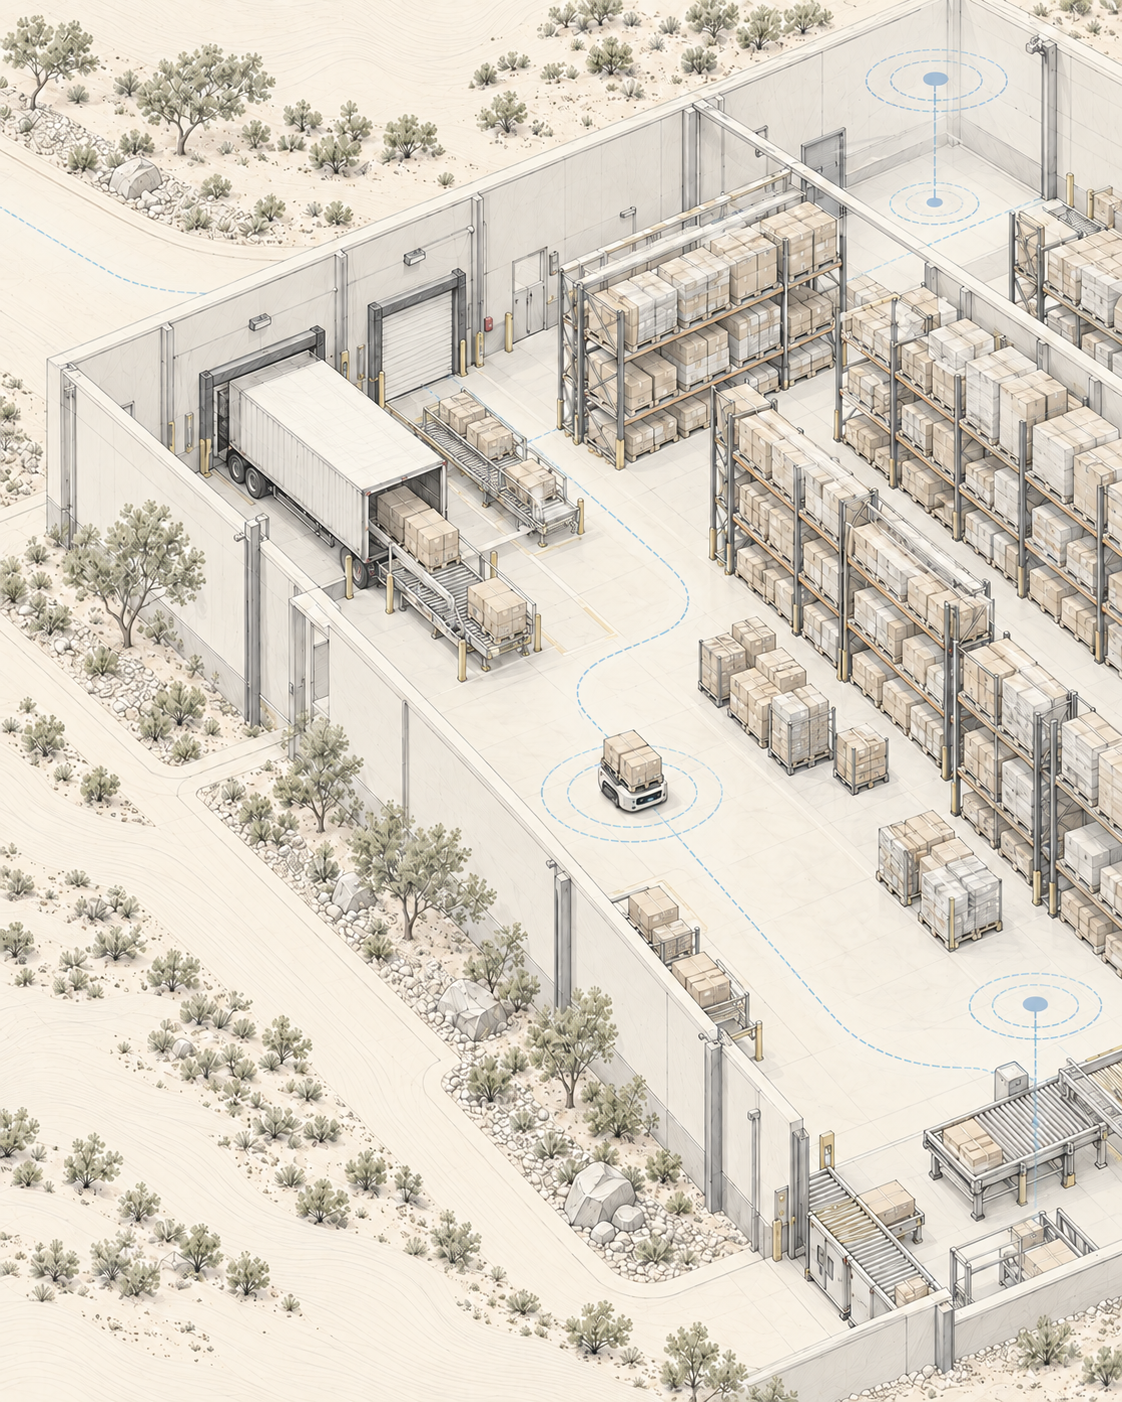
レイアウトと占有率が絶えず変化する高密度環境。アプリケーションコンテキストであり、既製の製品ではありません。
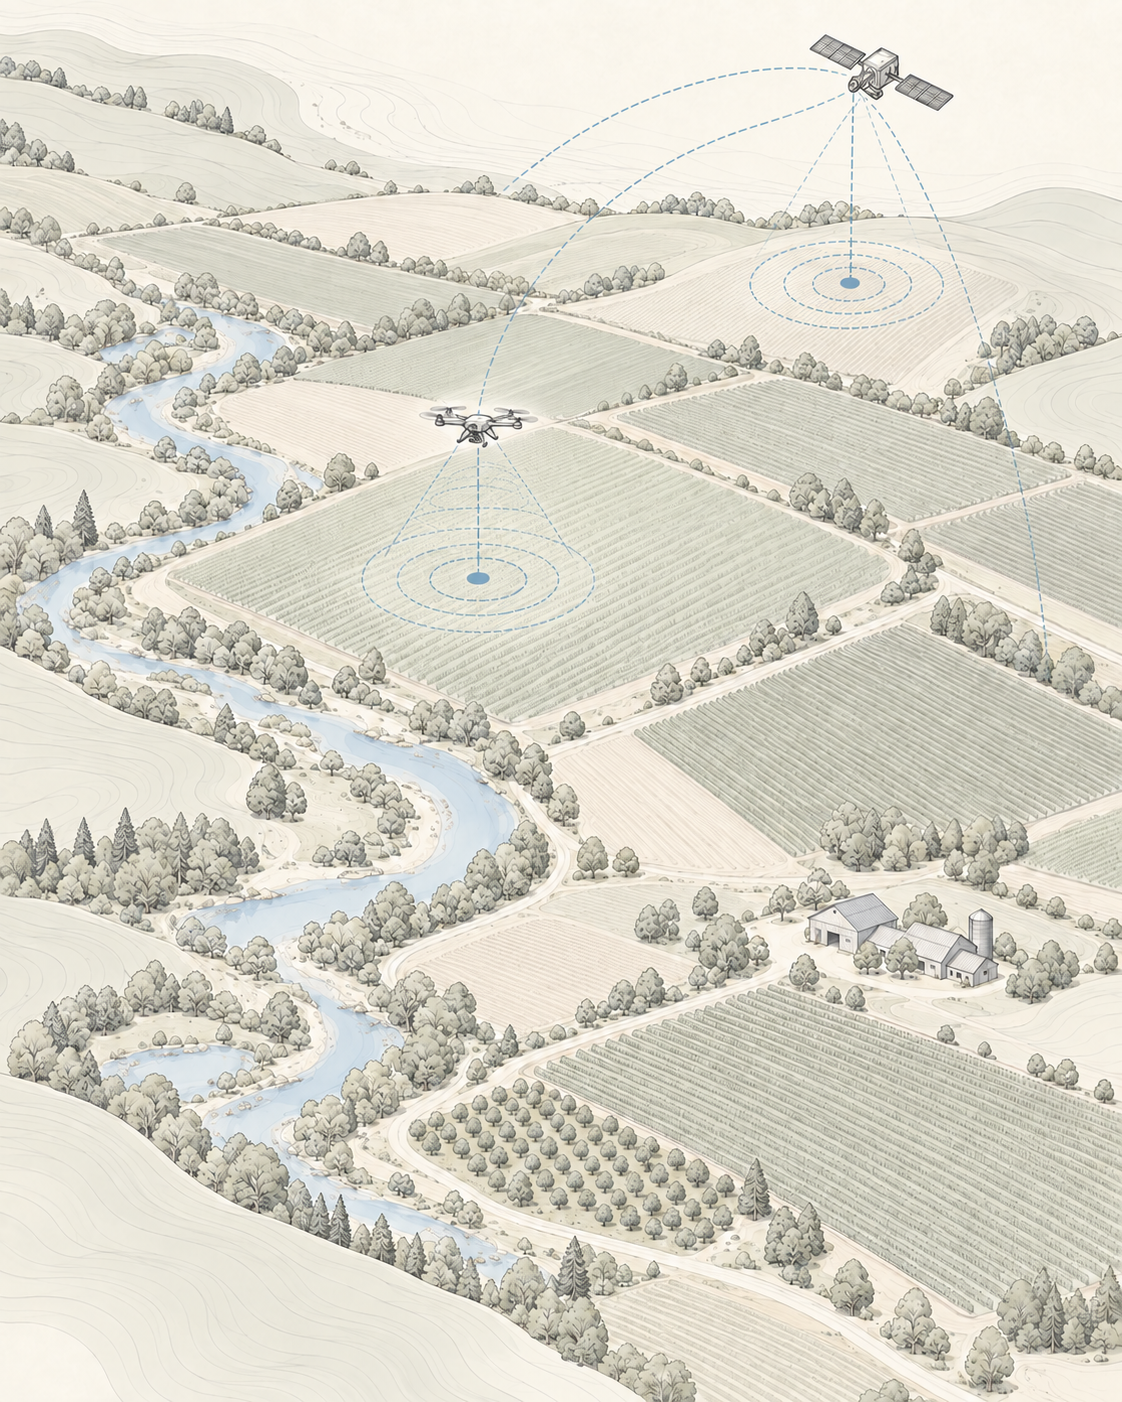
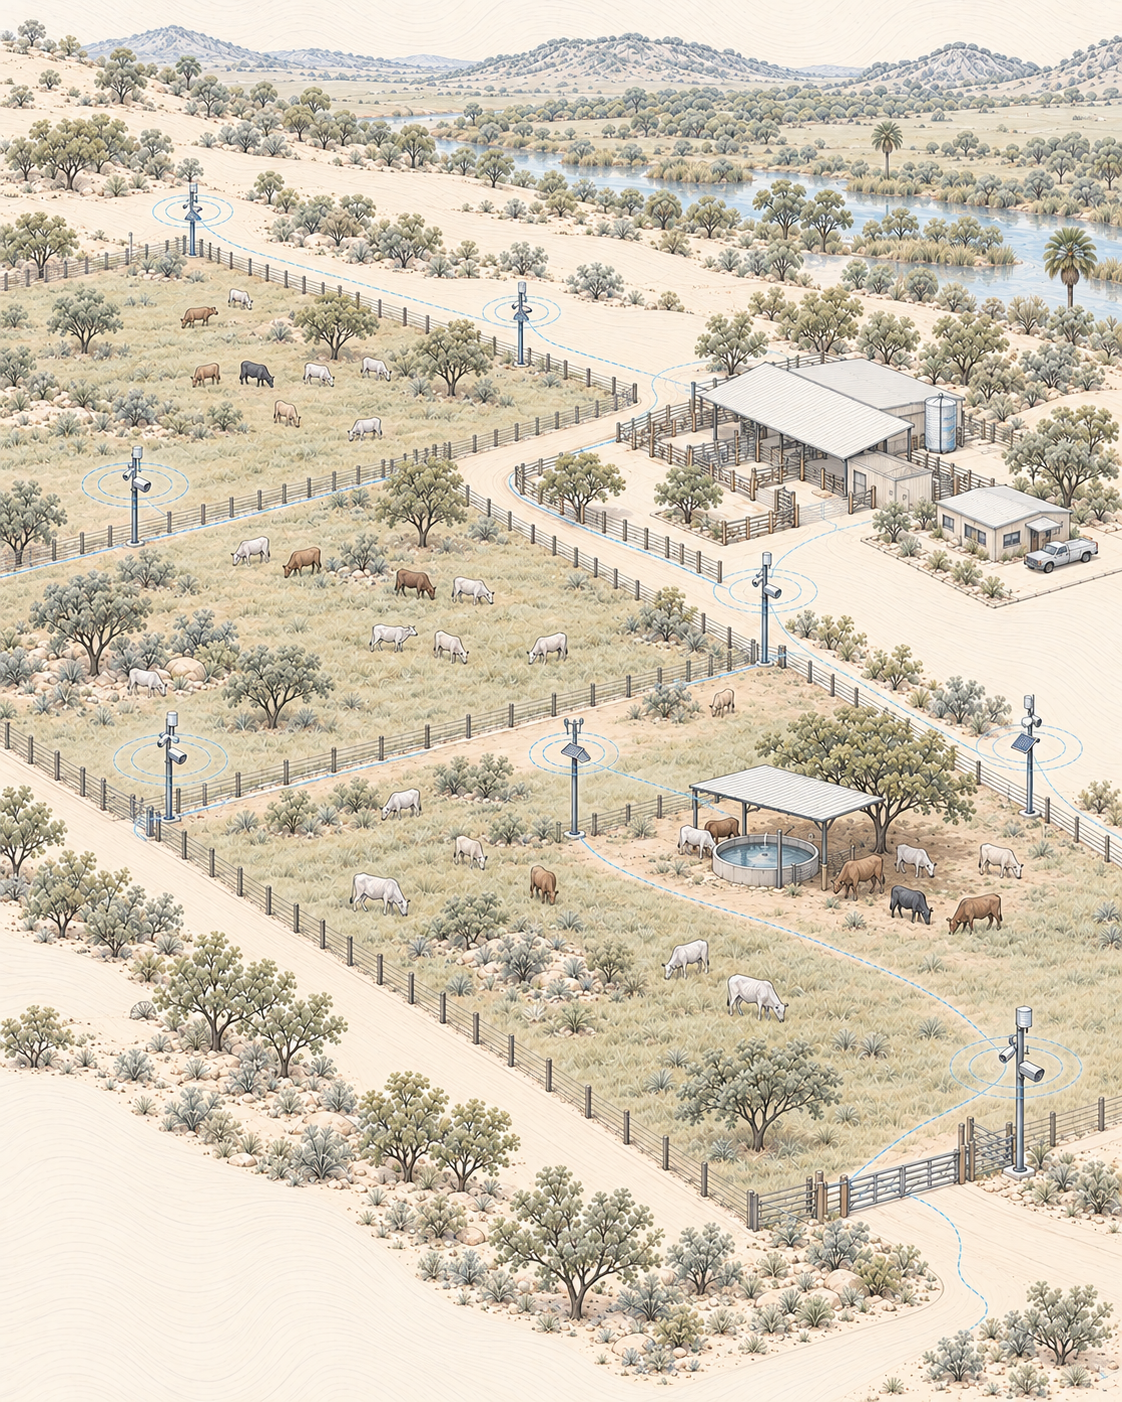
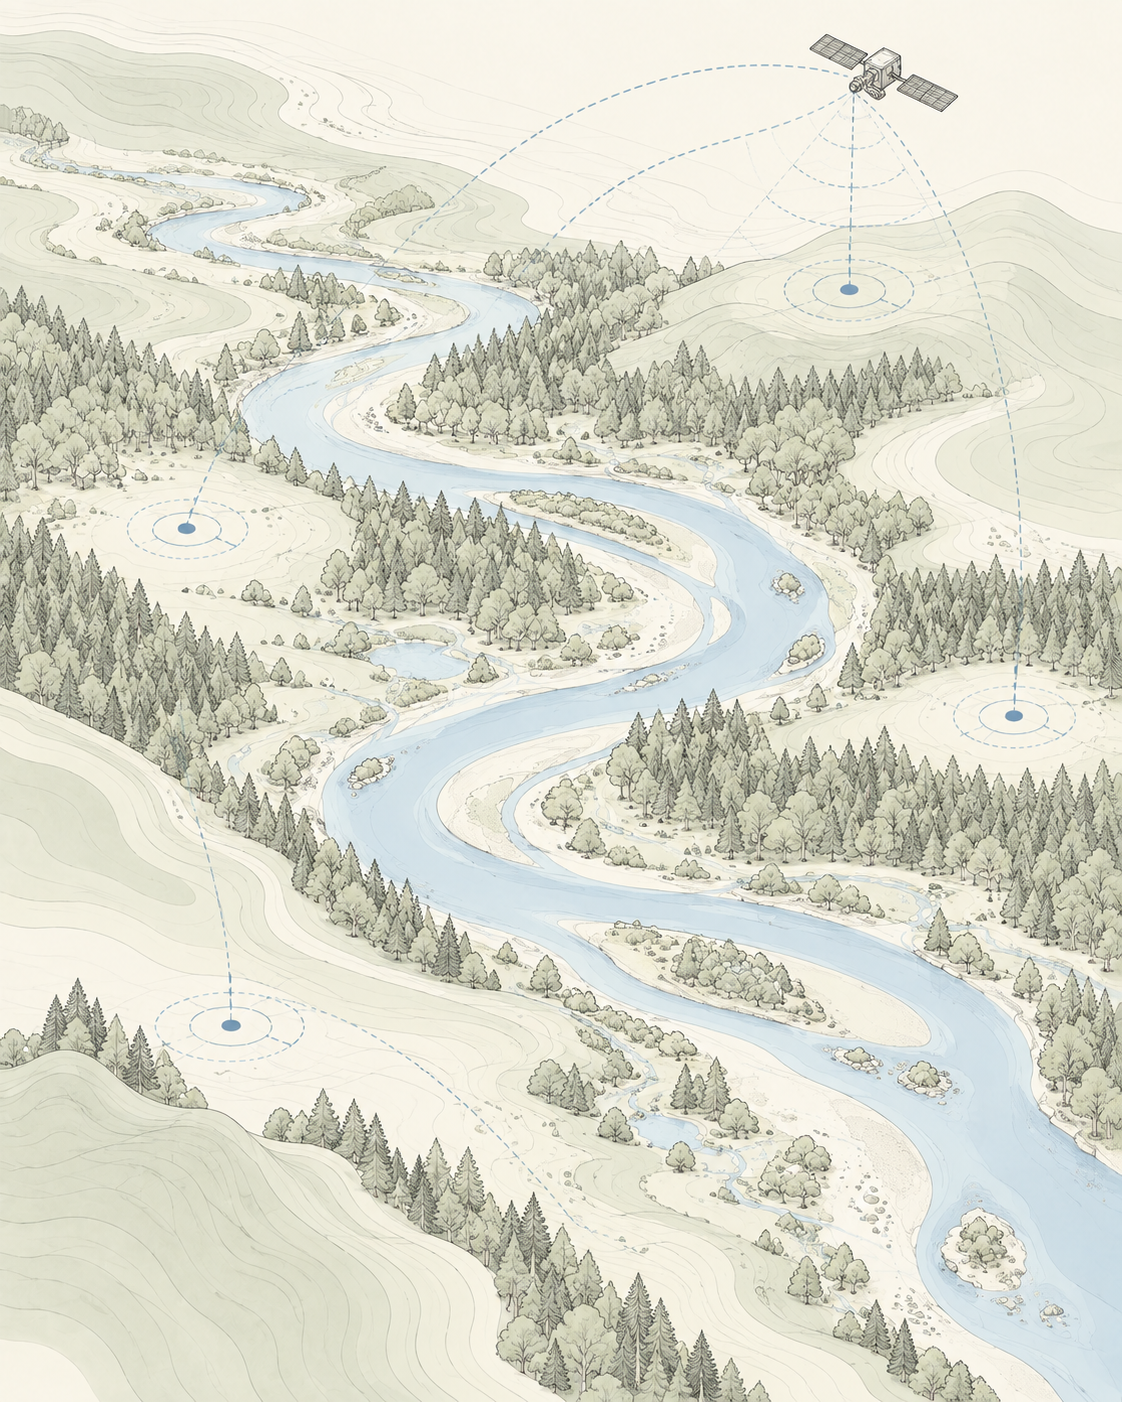
広く計測機器が少ない空間における資産の視覚的追跡。
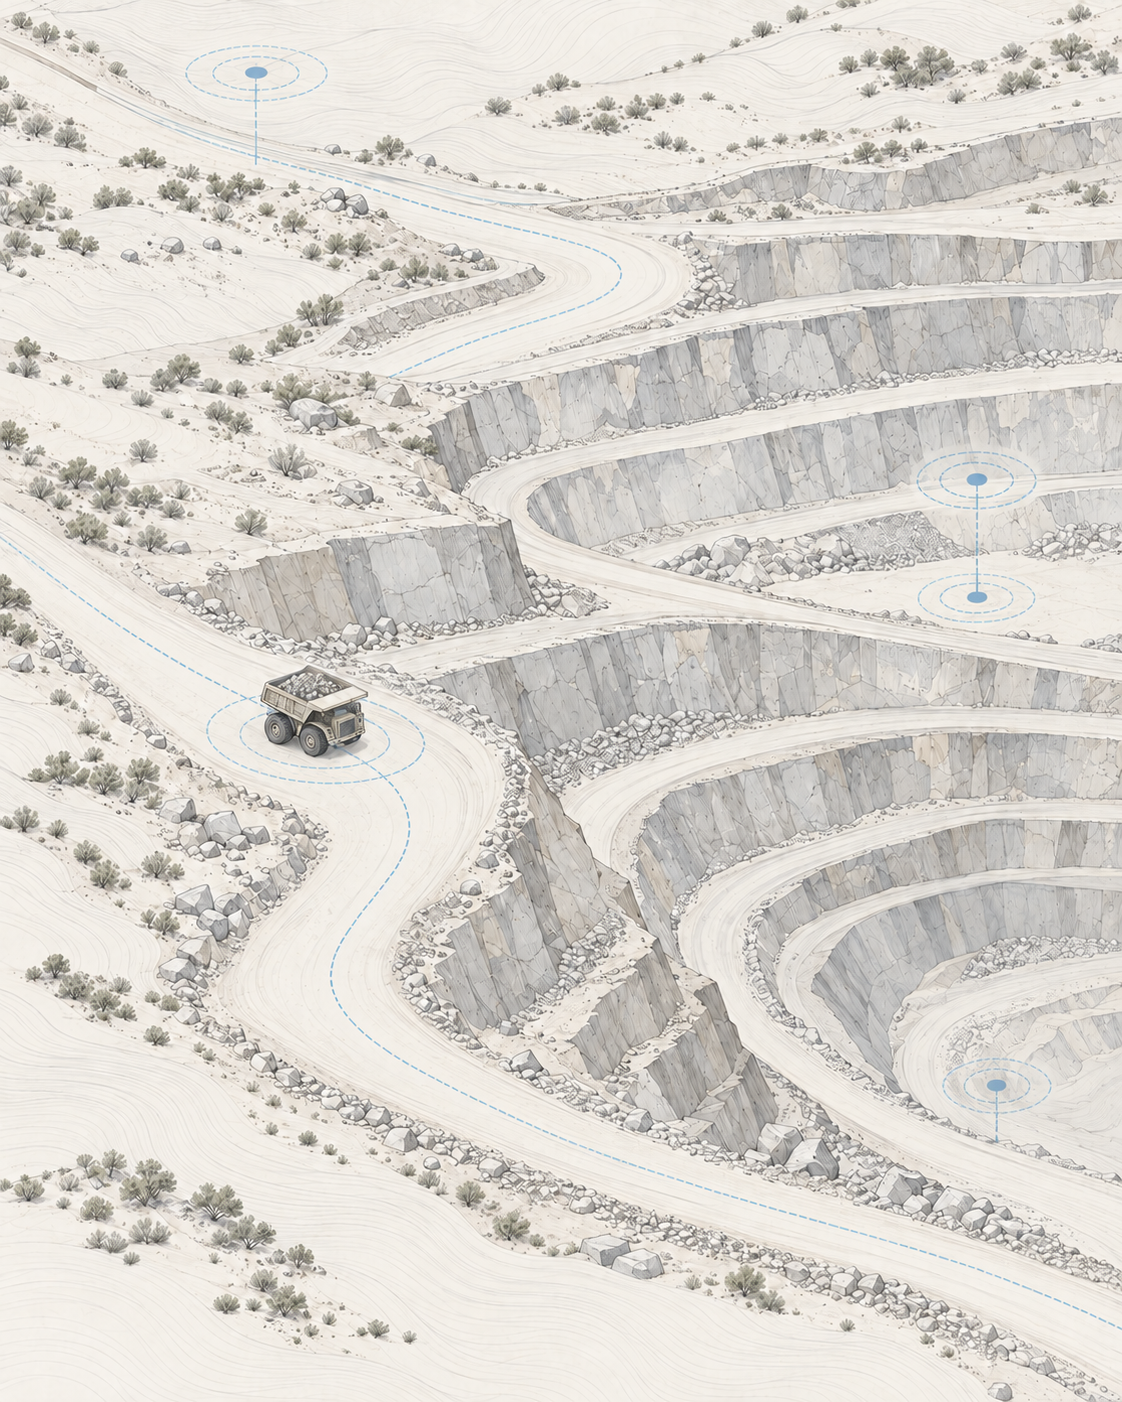
固定点間の反復的な移動。計画されたミッションに適しています。
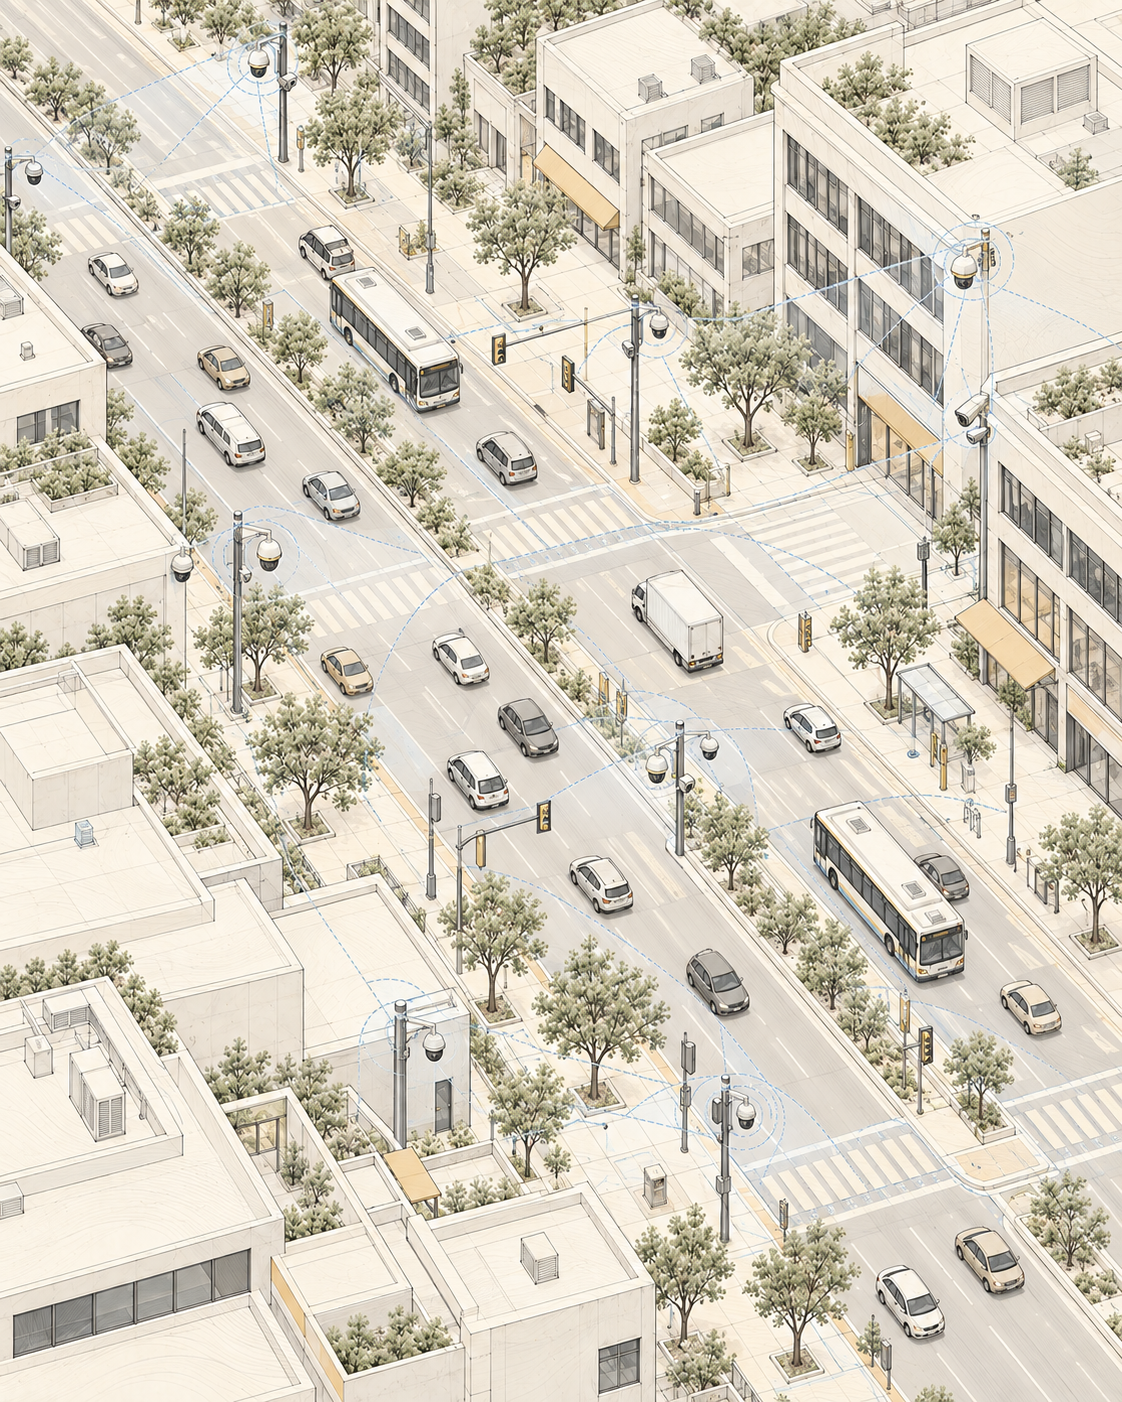
追跡可能な視覚記録が必要なチェックポイント。