観察
Nexa Vision
環境および検査対象の視覚知覚、クリッピングと識別を伴う。
産業運用は、どのチームも継続的に監視できないほど多くのイベントを生成します。Convexは視覚知覚、ミッション調整、および物理実行の各レイヤーを構築し、すべての検査とすべてのアクションの追跡可能な記録を保持します。
目視検査、機器の調整、物理的な実行は、互いにほとんど連携しない別個のレイヤーです。Convexはそれらを一つのシステムとして開発し、知覚、ミッション状態、およびすべてのイベントの追跡可能な記録を備えています。
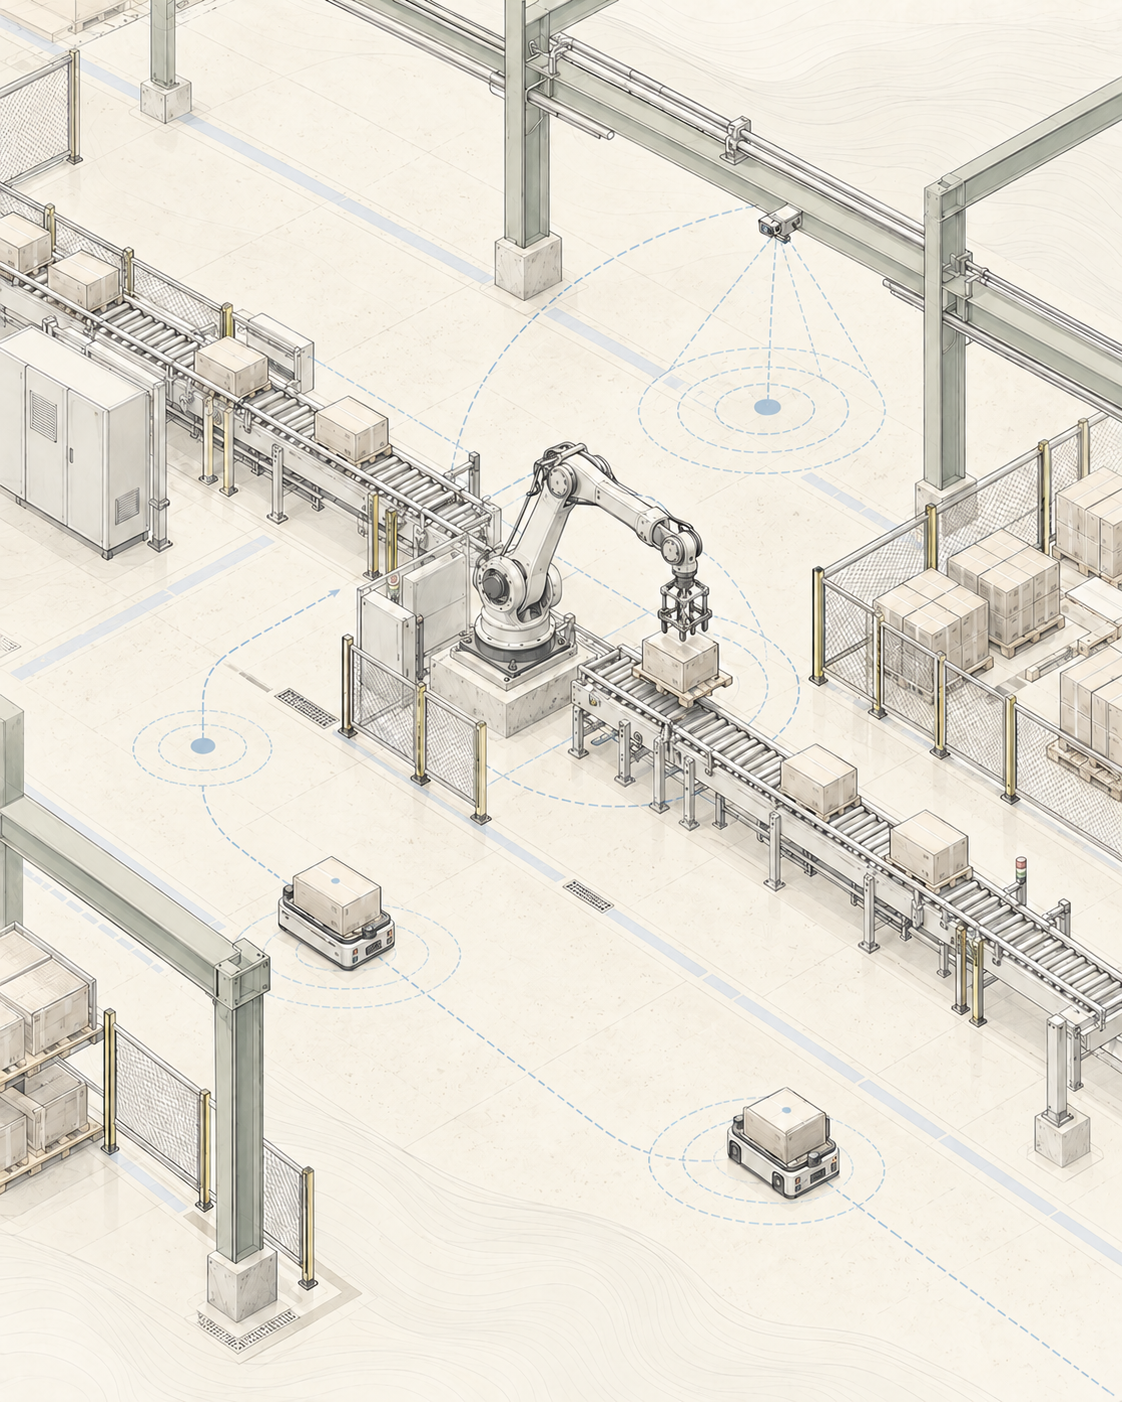
継続的な目視確認は疲労を伴い、主観的で、後から監査するのが困難です。
何が、いつ、どのような結果で検査されたかは、通常、クエリ可能な履歴に残りません。
各機械には独自のパネルがあり、運用の集約状態はどこにも存在しません。
予測可能なルーチンは、例外対応に充てるべきオペレーターの時間を消費します。
照明、位置決め、汚れが知覚を変化させ、オペレーターではなくモデルによって処理される必要があります。
/ Inteligência e visão computacional na indústria
Da inspeção ao diagnóstico, dados transformados em decisões operacionais mais claras.
同じアーキテクチャがすべてのセクターで稼働します。変わるのは、どの層が重要か、そしてどの独自システムが関与するかです。
環境および検査対象の視覚知覚、クリッピングと識別を伴う。
観測されたものの分類と、期待されるパターンから外れたケースのフラグ付け。
ミッション状態、機器テレメトリ、タスクシーケンス。
決定されたタスクの物理的実行、調整レイヤーへの状態の返却。
このセクターに導入されたシステムと互換性のあるソース。どの層も前提とされません。監視対象の各エリアは、実際に利用可能なものを宣言します。
検査ポイント上に配置された画像ストリーム。
各検査イベントに紐付けられ、監査のために保存されたキャプチャ。
調整対象機器の状態、位置、コンディション。
現在のステップ、タスクキュー、各実行の結果。
観測されたイベントがシフト間でどのように推移するか。
検査および実行された内容のクエリ可能な記録。
各アプリケーションは、対処する問題、使用するデータ、関与するConvexシステム、および生成される運用出力を明示します。
オペレーター間でばらつきのある手動確認。
項目、ステップ、結果の間のリンクが失われます。
集約状態を持たない孤立したパネル。
予測可能なタスクによって消費されるオペレーターの時間。
カメラはミッションで定義された瞬間に注目点を記録します。
Nexa Visionは観察されたものをクリップ、識別、分類します。
結果はそのステップの期待パターンと比較されます。
逸脱ケースはアラートを発し、処理キューに入ります。
Synapse Controlは次のステップをトリガーし、該当する場合、Axisが物理的に実行します。
イベント、画像、結果は後日の監査のためにファイルに保存されます。
期待パターン外のイベントの通知。
連携機器の状態とコンディション。
検査と実行の監査可能な記録。
観察されたイベントの定期的な統合。
アイテム、ステップ、画像、結果間のリンク。
運用中のものと開発中のものを区別します。研究やプロトタイプを展開済み製品として提示することはありません。
視覚イベントのキャプチャ、クリッピング、分類。
集約運用状態とタスクシーケンシング。
意思決定層と統合されたロボットアクチュエーション。
プロジェクトに技術的に関連する場合の外部システムとの統合。
部品および高度に反復的なプロセスステップの視覚検査。
記録要件を伴う連続インライン検査。
シフトあたりのイベント密度が高い小さなアイテム。
ライン終端での視覚的識別と検証。