構造
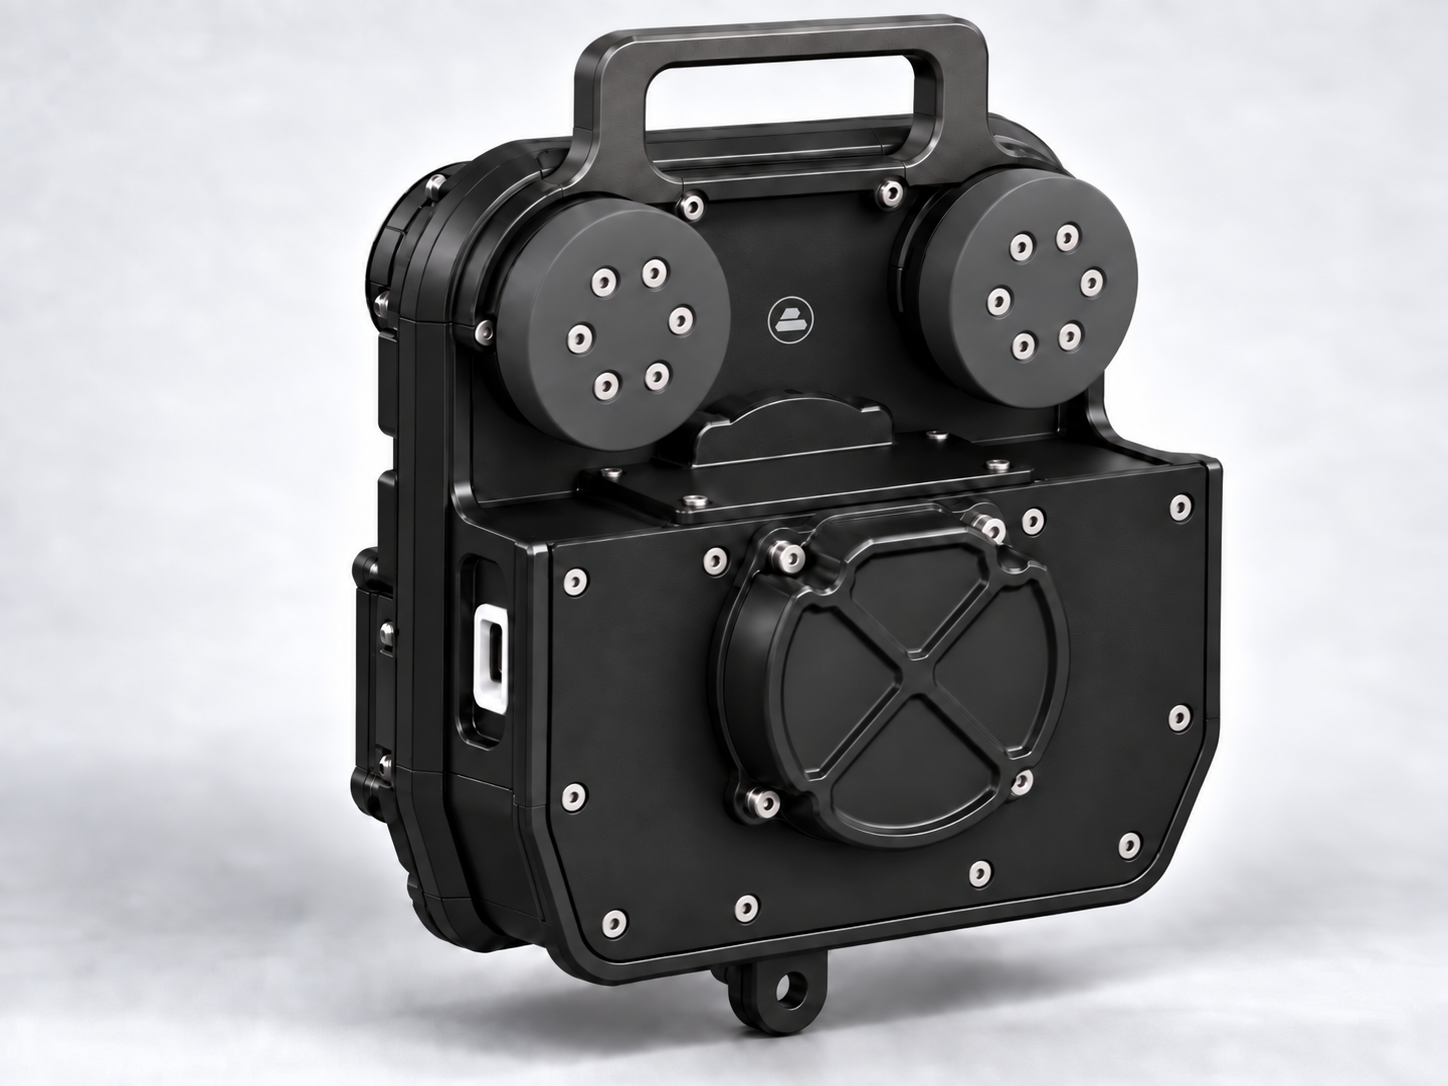
モジュール式ロボティックベース
農場の地形に合わせた機械と電力セット。操作モジュール用の取付点を備えます。
- 列間の移動
- スポット散布用タンク
- センサーとカメラのサポート
05 · Axis — Convex Robótica
Axisは、畑、牧草地、農村施設において、反復的、危険、または肉体的に負荷のかかる作業を実行するために設計されたConvexのロボットプラットフォームです。自律ナビゲーション、コンピュータビジョン、ミッション制御を組み合わせることで、Axisは変動する条件下でも一貫して動作し、チームをより付加価値の高い業務に解放し、専門的な現場労働への依存を軽減します。
システムにおける役割
Axisは、プラットフォームが計画したことを地上で実行します。列間の自律ナビゲーション、局所的な投入適用、モニタリング、軽輸送 — すべての介入を位置とコンテキストとともに記録します。
モジュール
モジュール式ベース、列間の自律移動、タスクに応じて交換される操作モジュール。
構造
農場の地形に合わせた機械と電力セット。操作モジュール用の取付点を備えます。
ナビゲーション
衛星測位、視覚オドメトリ、近接センサーの融合により、エリアをカバーして帰還します。
データ
画像、位置、テレメトリが実行に追随し、プラットフォームでの分析に供されます。
運用フロー
運用に準備されたロボティックプラットフォーム
GPS、視覚オドメトリ、列間近接センサー
構成に応じた運用モジュール
モニタリング、局所適用、軽輸送
画像、位置、ログはプラットフォームと同期
農業と畜産におけるプロセス自動化のためのロボット。
精密農業はデータと再現可能な実行に依存しています。Axisのようなロボットは、意思決定を現場での行動に変え、人的変動を排除し、運用サイクルを加速し、あらゆる介入の詳細な記録を生成します。
監視、計数、軽輸送などのタスクが自律的に実行されるようになり、繁忙期や資格を持つオペレーターが不足する地域におけるボトルネックを緩和します。
すべてのミッションは、速度、ルート、投薬量、関心地点について事前定義されたパラメータに従い、畑、シフト、作業ステーション間での一貫性を確保します。
Axisは、到達困難なエリア、斜面、汚染地域、重機のある場所に送り込むことができ、作業員を危険区域から遠ざけます。
搭載センサーとカメラが画像、地理位置情報、地形条件を記録し、分析と推奨のための情報をNexa M1に提供します。
人間の作業員とは異なり、ロボットは電力と気象条件が安全な範囲内にある限り、長時間にわたって一定のペースを維持します。
対象を絞ったアプリケーションと最適化されたルートは、不必要な手戻りや移動に伴う投入量、土壌圧縮、排出量を削減します。
Axisは単に労働力を代替するだけではありません。プロセスを構造化します。ミッションはSynapse Controlで計画され、現場で実行され、Nexa M1によって検証され、計画、実行、学習の閉ループを形成します。
オペレーターはエリア、ルート、停止ポイント、期待されるアクションを定義します。Synapse Controlは計画をAxisのナビゲーションおよび実行コマンドに変換します。
GPS、視覚オドメトリ、近接センサーの融合により、ロボットは手動介入なしで列間を移動し、障害物を回避し、基地に帰還できます。
構成に応じて、Axisはモニタリング、小荷重の輸送、対象を絞ったアプリケーション、またはセンサー読み取りを実行し、常に何をどこで行ったかを記録します。
画像、テレメトリ、ミッションログはインテリジェンスプラットフォームに同期され、パターンを特定し、アラートを生成し、今後のミッションを調整します。
複数のロボットが連携して動作し、エリアとタスクを分割できます。Synapse Controlはフリートを管理し、ルートの競合を防ぎ、リソースの使用を最適化します。
モーター、バッテリー、センサーからのテレメトリは早期の摩耗を検出し、故障が運用を中断する前に保守をスケジュールします。
Axisはモジュール式のロボティックベースです。そのアーキテクチャにより、作物モニタリングから家畜管理まで、さまざまなニーズにツールとセンサーを適応させることができます。
列間を移動して画像とデータを収集し、害虫検出、栄養欠乏、水ストレス、作付け失敗を検出します。
Nexa M1によって特定された場所に投入資材をスポット散布するための小型リザーバーを搭載でき、総量とコストを削減します。
牧草地や肥育場で自動計数と行動の記録を行い、家畜管理を支援します。
現場内のポイント間でサンプル、ツール、少量の投入資材を運び、作業員による反復的な移動を削減します。
飼料の高さ、被覆、分布に関するデータを収集し、放牧率の計画とパドックローテーションを支援します。
フェンス、運河、構内道路、サイロ、設備を検査し、是正保守のために異常を記録します。
Axisはエコシステムの一部です。単独ではタスクを実行します。Nexa M1、Synapse Control、Atmosと接続することで、インテリジェントな現場エージェントになります。
画像、履歴データ、運用条件から人工知能が生成したミッションと推奨事項を受け取ります。
ルート、ウェイポイント、除外ゾーンを管理し、共同運用におけるドローンや他のロボットとの連携を調整します。
リアルタイムの気象測定値に基づいてミッションを条件付けし、風、雨、または安全限界外の温度での運用を回避します。
現場での移動ロボティクスの導入は、小規模な初期段階でも具体的な運用成果をもたらします。
ロボットが現場作業を処理する間、チームは分析、メンテナンス、戦略的意思決定に時間を振り向けることができます。
ロボットは一定のペースを維持し、スタッフの可用性によって制限されるような時間帯でも運用できます。
各測定値は正確な座標に紐付けられ、生産性マップ、処方、経時的な追跡を可能にします。
履歴ミッション記録により、ベストプラクティスを再現し、生産サイクル間で結果を比較できます。
Axisは、運用によって定義された期間にミッションを実行でき、作業時間帯を活用し、施設のルーチンにおける中断を減らすのに役立ちます。
同じプラットフォームが特定のモジュールで異なるタスクを実行し、施設の需要が増えるにつれてロボットの使用を拡大できます。
図の読み方
ルートは列パターンを繰り返し、作業が行われた正確な場所をマークします。
作物に沿った繰り返し経路。
センサーとペイロードを搭載するベース。
タスクが実行された正確なポイント。
モジュール式ロボティックベース:同じプラットフォームがタスクに応じて異なるセンサーとツールを搭載します。
エコシステム統合
Axisは物理的な実行を担います。Synapse Controlが計画をナビゲーションと地上行動に変換し、搭載カメラとセンサーが知覚情報を提供し、ミッション記録が分析と推奨のためにNexa M1に届きます。
運用が受け取るもの。
座標、ルート、実行パラメータに紐づけられたすべての介入。
分析がニーズを特定した場所に投入を適用し、総量を削減。
生産性マップ、処方、シーズン間追跡の基盤。
制限とステータス
Axisは記載されたモジュールで動作します。具体的な機能は搭載ペイロードと現場条件に依存します。
よくある質問
Axisが実行する内容、誰が作業を計画するか、公表されていない数値。